Autorenname: Leili

Nicht kategorisiert

Wechselstrom-Entwässerungsmotor vs. Gleichstrom-Entwässerungsmotor: Die wichtigsten Unterschiede erklärt

Sowohl Wechselstrom- als auch Gleichstrom-Entwässerungsmotoren haben ihre jeweiligen Vorteile. Wechselstrom-Entwässerungsmotoren sind nach wie vor eine zuverlässige und wirtschaftliche Wahl für Anwendungen, die einen stabilen Betrieb und eine einfache Installation erfordern. Gleichstrom-Entwässerungsmotoren bieten größere Flexibilität, Effizienz und Steuerungsmöglichkeiten, wodurch sie sich zunehmend für moderne intelligente Anlagen eignen. Was ist ein Entwässerungsmotor? Ein Entwässerungsmotor ist ein kompakter Elektromotor, der zum Antrieb einer Entwässerungspumpe oder eines Wasserabfuhrmechanismus ausgelegt ist. Seine Hauptfunktion besteht darin, elektrische Energie in mechanische Leistung umzuwandeln, sodass die Pumpe Kondenswasser, Abwasser oder andere Flüssigkeiten aus den Geräten abführen kann. Entwässerungsmotoren kommen häufig in folgenden Geräten zum Einsatz: Klimaanlagen Kühlanlagen Luftentfeuchtern Waschmaschinen Industrielle Kühlanlagen Medizinische Geräte Gewerbliche Wassermanagementsysteme Obwohl das Funktionsprinzip dem anderer Elektromotoren ähnelt, erfordern Entwässerungsmotoren in der Regel besondere Eigenschaften wie: Stabiler Betrieb bei häufigen Starts und Stopps Kompakte Bauweise Geringe Geräuschentwicklung Beständigkeit gegen Feuchtigkeit und Nässe Lange Lebensdauer im Dauerbetrieb Die Wahl zwischen Wechselstrom- und Gleichstromtechnik hängt hauptsächlich von der elektrischen Auslegung der Anlage und der geforderten Regelungsleistung ab. Grundlegender Unterschied zwischen Wechselstrom- und Gleichstrom-Entwässerungsmotoren Der grundlegende Unterschied zwischen Wechselstrom- und Gleichstrom-Entwässerungsmotoren liegt in der Art der verwendeten elektrischen Energie. Ein Wechselstrom-Entwässerungsmotor nutzt Wechselstrom mit periodischen Richtungswechseln. Diese Motoren werden üblicherweise direkt an Haushalts- oder industrielle Wechselstromnetze angeschlossen, beispielsweise an 110-V-, 220-V- oder 380-V-Systeme. Ein Gleichstrommotor nutzt Gleichstrom, der in eine einzige Richtung fließt. Diese Motoren arbeiten typischerweise mit Gleichstromquellen niedrigerer Spannung, wie z. B. 12-V-, 24-V- oder 48-V-Systemen, die häufig über Adapter, Batterien oder Stromwandlermodule gespeist werden. Dieser Unterschied wirkt sich auf ihren Aufbau, ihren Wirkungsgrad, ihre Steuerungsweise und ihren Anwendungsbereich aus. Vergleich Wechselstrom-Entwässerungsmotor Gleichstrom-Entwässerungsmotor Stromversorgung Wechselspannung direkt Gleichspannung über Netzteil Übliche Spannungen 110 V, 220 V, 380 V 12 V, 24 V, 48 V Steuerungsart In der Regel Betrieb mit fester Drehzahl Einfachere Drehzahl- und Leistungsregelung Bauweise Einfach und langlebig Kompakter dank elektronischer Steuerung Wirkungsgrad Gut für einen stabilen Betrieb Im Allgemeinen höherer Wirkungsgrad bei variablen Lasten Typische Einsatzbereiche Industrie- und Gewerbegeräte Kompakte und intelligente Geräte Wechselstrom-Entwässerungsmotor: Vorteile und Anwendungsbereiche Einfacher Aufbau und zuverlässiger Betrieb Einer der größten Vorteile von Wechselstrom-Entwässerungsmotoren ist ihr einfacher mechanischer Aufbau. Herkömmliche Wechselstrommotoren enthalten im Vergleich zu modernen Gleichstrommotorsystemen in der Regel weniger elektronische Komponenten. Dies macht sie äußerst zuverlässig, insbesondere in Anwendungen, in denen der Motor lediglich eine grundlegende Entwässerungsfunktion erfüllen muss. Beispielsweise muss der Entwässerungsmotor in einer gewerblichen Klimaanlage möglicherweise erst dann anlaufen, wenn das Kondenswasser einen bestimmten Stand erreicht hat. Ein einfacher Wechselstrommotor kann diese Aufgabe effizient erfüllen, ohne dass komplexe Steuerungssysteme erforderlich sind. Die geringere elektronische Komplexität bedeutet auch weniger potenzielle Fehlerquellen, was in rauen Industrieumgebungen von Vorteil sein kann. Direkter Anschluss an Standard-Stromversorgungssysteme In vielen Gebäuden und Fabriken ist bereits eine Wechselstrom-Infrastruktur vorhanden. Daher können Wechselstrom-Entwässerungsmotoren oft ohne zusätzliche Stromumwandlungsgeräte installiert werden. Dies bietet mehrere Vorteile: Einfachere Installation Geringere Anschaffungskosten Geringere Systemkomplexität Bequemer Austausch bei Wartungsarbeiten Für Hersteller großer gewerblicher Anlagen sind Wechselstrommotoren nach wie vor eine praktische Wahl, da sie in bestehende elektrische Konzepte integriert werden können. Stabile Leistung im Dauerbetrieb Wechselstrom-Entwässerungsmotoren eignen sich besonders für Anwendungen, die eine konstante Betriebsdrehzahl erfordern. Beispielsweise erfordert ein Entwässerungssystem, das kontinuierlich Kondenswasser aus einer industriellen Kühleinheit abführt, in der Regel keine häufigen Drehzahlanpassungen. In dieser Situation kann ein zuverlässiger Wechselstrommotor über lange Zeiträume hinweg eine stabile Leistung gewährleisten. Typische Wechselstrom-Entwässerungsmotoren können bei richtiger Auslegung und Wartung Tausende von Betriebsstunden im Dauerbetrieb leisten. Gleichstrom-Entwässerungsmotor: Vorteile und Anwendungsbereiche Höherer Wirkungsgrad unter variablen Betriebsbedingungen Gleichstrom-Entwässerungsmotoren setzen sich zunehmend durch, da moderne Anlagen oft ein besseres Energiemanagement erfordern. Im Gegensatz zu herkömmlichen Wechselstrommotoren mit fester Drehzahl können Gleichstrommotoren die Betriebsdrehzahl an den tatsächlichen Bedarf anpassen. Bei geringem Entwässerungsbedarf kann der Motor mit reduzierter Drehzahl laufen, wodurch unnötiger Energieverbrauch vermieden wird. Beispielsweise benötigt ein intelligenter Luftentfeuchter möglicherweise nicht ständig die maximale Entwässerungsleistung. Ein Gleichstrom-Entwässerungsmotor kann die Leistung automatisch an die Wasseranfallbedingungen anpassen und so die Gesamteffizienz verbessern. In Anwendungen mit häufigen Lastwechseln können Gleichstrommotoren im Vergleich zu Alternativen mit fester Drehzahl spürbare Energieeinsparungen erzielen. Kompakte Bauweise und flexible Installation Gleichstrommotoren lassen sich im Allgemeinen leichter in kompakte Geräte integrieren, da sie bei geringeren Abmessungen eine hohe Leistungsdichte erreichen. Dadurch eignen sie sich für: Tragbare Kühlgeräte Kompakte Kühlsysteme Haushaltsgeräte Batteriebetriebene Geräte Mobile Geräte Da Gerätehersteller immer kleinere und intelligentere Produkte entwickeln, ist die Nachfrage nach kompakten Gleichstrom-Entwässerungsmotoren gestiegen. Bessere Drehzahlregelung und intelligente Funktionen Ein wesentlicher Vorteil von Gleichstrom-Entwässerungsmotoren ist ihre Kompatibilität mit elektronischen Steuerungssystemen. Über Steuerungen oder integrierte Schaltkreise können Gleichstrommotoren folgende Funktionen bereitstellen: Drehzahlregelung Sanftanlauf Überlastschutz Automatische Anpassung Kompatibilität mit Fernüberwachung Diese Funktionen sind besonders bei modernen Anlagen von großem Nutzen, bei denen die Entwässerungsleistung entsprechend den Echtzeitbedingungen optimiert werden muss. Leistungsvergleich: Wechselstrom- vs. Gleichstrom-Entwässerungsmotor Beim Vergleich der tatsächlichen Leistung sind weder Wechselstrom- noch Gleichstrom-Entwässerungsmotoren grundsätzlich besser. Die Auswahl hängt von den spezifischen Anforderungen der Anwendung ab. Leistungsfaktor Wechselstrom-Entwässerungsmotor Gleichstrom-Entwässerungsmotor Energieeffizienz Geeignet für Dauerbetrieb Besser für variablen Betrieb geeignet Drehzahlregelung Eingeschränkt Hervorragend Geräuschdämpfung Gut In der Regel besser bei optimierter Regelung Wartung Einfacher Aufbau Erfordert elektronische Bauteile Anschaffungskosten Niedriger In der Regel höher Systemintegration Einfacher bei Wechselstromsystemen Besser für intelligente Geräte Vergleich des Energieverbrauchs Energieeffizienz gewinnt an Bedeutung, da Hersteller nach niedrigeren Betriebskosten streben. Angenommen, zwei Entwässerungsmotoren bieten eine ähnliche Förderleistung: Ein Wechselstrommotor kann kontinuierlich mit einer festen Drehzahl laufen. Ein Gleichstrommotor kann seine Drehzahl je nach Entwässerungsbedarf anpassen. Bei einem System, das 10 Stunden pro Tag läuft, könnte ein Gleichstrommotor, der die durchschnittliche Betriebsleistung um etwa 20 % bis 30 % senkt, den jährlichen Stromverbrauch erheblich reduzieren. Dieser Vorteil hängt jedoch von den Betriebsbedingungen ab. Wenn der Motor stets mit voller Leistung laufen muss, kann sich der Energieunterschied verringern. Daher führt die Wahl eines Gleichstrommotors allein aus Effizienzgründen nicht immer zum besten wirtschaftlichen Ergebnis. Kostenaspekte Mehrere Faktoren beeinflussen die Auswahl eines Entwässerungsmotors, wobei die Kosten nach wie vor ein entscheidender Faktor sind. Kosten von Wechselstrom-Entwässerungsmotoren Wechselstrommotoren weisen in der Regel folgende Merkmale auf: niedrigere Anschaffungskosten einfache Verkabelung Einfacher Austausch Ausgereifte Fertigungstechnologie Für Anwendungen, bei denen der Motor unter stabilen Bedingungen läuft, bieten Wechselstromlösungen oft ein hervorragendes Preis-Leistungs-Verhältnis. Kosten für Gleichstrom-Entlastungsmotoren Gleichstrommotoren erfordern in der Regel: Zusätzliche Steuerkreise Komponenten zur Stromumwandlung Ein komplexeres elektronisches Design Dies erhöht die Anfangsinvestition. Die höheren Anschaffungskosten
Drainage Motor vs Drain Pump
Nicht kategorisiert

Entwässerungsmotor vs. Entwässerungspumpe: Was ist der Unterschied?

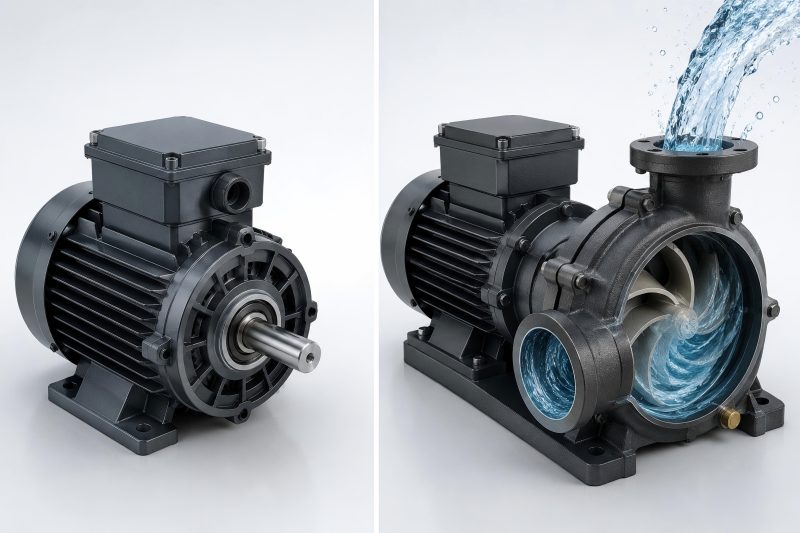
Ein Entwässerungsmotor treibt das System an, während eine Entwässerungspumpe das Wasser befördert und abführt. Der Entwässerungsmotor liefert die Antriebskraft, während die Entwässerungspumpe den eigentlichen Wassertransport übernimmt. In vielen kompakten Anwendungen arbeiten sie als ein integriertes System zusammen, weshalb die Begriffe häufig verwechselt werden. Was ist ein Entwässerungsmotor? Ein Entwässerungsmotor ist ein Elektromotor, der dafür ausgelegt ist, die für Entwässerungsanwendungen erforderliche Drehkraft bereitzustellen. Seine Hauptfunktion besteht nicht darin, Wasser direkt zu fördern, sondern elektrische Energie in mechanische Drehbewegung umzuwandeln. Diese Drehbewegung wird dann – in der Regel über eine Wellenverbindung – auf einen Pumpenmechanismus übertragen. Ein typischer Entwässerungsmotor besteht aus: Stator Rotor Welle Lager Gehäuse Elektrische Anschlüsse Schutzkomponenten Bei Stromzufuhr erzeugt der Motor ein Drehmoment und dreht die Welle. Das angeschlossene Laufrad oder die Pumpenkonstruktion befördert dann Wasser durch das Abflusssystem. In Haushaltsgeräten werden Abflussmotoren häufig in kompakten Abflussbaugruppen eingesetzt, bei denen Platzbedarf, Geräuschentwicklung und Zuverlässigkeit wichtige Faktoren sind. Beispielsweise in einer Waschmaschine: Stromzufuhr → Drehung des Entwässerungsmotors → Drehung des Pumpenlaufrads → Wasserabfluss Der Motor liefert die für die Entwässerung erforderliche Kraft. Was ist eine Ablaufpumpe? Eine Ablaufpumpe ist eine komplette mechanische Baugruppe, die dazu dient, Wasser aus einem System zu entfernen. Im Gegensatz zu einem Ablaufmotor steht eine Pumpe in direktem Kontakt mit dem Wasser. Sie umfasst nicht nur den Motor, sondern auch die hydraulischen Komponenten, die zur Erzeugung des Wasserflusses erforderlich sind. Eine typische Ablaufpumpe umfasst: Komponente Funktion Motor Liefert Drehkraft Laufrad Wandelt die Drehbewegung in eine Wasserbewegung um Pumpengehäuse Leitet den Wasserstrom Ein- und Auslassöffnungen Zum Anschluss an Wasserleitungen Dichtungssystem Verhindert Wasseraustritt Die Pumpe fördert Wasser durch die Drehung des Laufrads. Die rotierenden Schaufeln erzeugen eine Zentrifugalkraft, die das Wasser von der Einlassseite zur Auslassseite drückt. Eine Entwässerungspumpe ist daher eine komplette Lösung für den Wasserumschlag und nicht nur eine Antriebseinheit. Je nach Durchflussmenge, Wasserbedingungen und Installationsanforderungen können verschiedene Entwässerungspumpenausführungen ausgewählt werden. Entwässerungsmotor vs. Entwässerungspumpe: Wesentliche Unterschiede Obwohl sie eng miteinander verbunden sind, liegt der Hauptunterschied in ihrer Rolle innerhalb des Systems. Vergleich Entwässerungsmotor Entwässerungspumpe Hauptfunktion Erzeugt mechanische Leistung Fördert und leitet Wasser ab Kompatibel mit Pumpenmechanismus Wassersystem Enthält hydraulische Teile Nein Ja Hauptparameter Spannung, Leistung, Drehzahl, Drehmoment Durchfluss, Förderhöhe, Förderleistung Austauschmethode Motorkomponente austauschen Komplette Pumpeneinheit austauschen Anwendung Ebene des Bauteilzulieferers System-/Anwendungsebene Einfach erklärt: Ein Entwässerungsmotor ist der Antrieb. Eine Entwässerungspumpe ist die komplette Maschine, die den Antrieb nutzt, um Wasser zu fördern. Wie arbeiten sie zusammen? In vielen Entwässerungsanwendungen können Motor und Pumpe nicht unabhängig voneinander arbeiten. Der Arbeitsablauf ist wie folgt: 1. Stromzufuhr Das Steuerungssystem versorgt den Entwässerungsmotor mit Strom. Der Motor beginnt, sich entsprechend den vorgesehenen Drehzahl- und Drehmomentanforderungen zu drehen. 2. Mechanische Kraftübertragung Die rotierende Welle überträgt die Kraft auf das Pumpenlaufrad. Der Motor bestimmt, ob die Pumpe einen stabilen und kontinuierlichen Betrieb erreichen kann. 3. Wasserbewegung Das Laufrad erzeugt Druckunterschiede im Inneren der Pumpenkammer. Wasser strömt über den Einlass ein und tritt über die Auslassöffnung wieder aus. Aus diesem Grund hängt die Leistung einer Entwässerungspumpe stark von den Eigenschaften des Motors ab. Ein Motor mit unzureichendem Drehmoment kann folgende Probleme verursachen: Langsame Entwässerung Verstopfung der Pumpe Instabiler Betrieb Höhere Ausfallraten Ein richtig abgestimmter Motor kann Folgendes verbessern: Entwässerungseffizienz Betriebssicherheit Geräuschentwicklung Lebensdauer Warum werden sie oft verwechselt? Die Verwechslung resultiert aus unterschiedlichen Vertriebsmethoden und Anwendungskontexten. Bei Haushaltsgeräten liefern Hersteller oft eine komplette Ablaufpumpenbaugruppe. Kunden tauschen in der Regel die gesamte Baugruppe aus, anstatt nur den Motor zu kaufen. Wenn beispielsweise eine Waschmaschine Probleme mit dem Wasserablauf hat, wird das Ersatzteil in der Regel als „Waschmaschinen-Ablaufpumpe“ bezeichnet, obwohl der darin enthaltene Motor die eigentliche Antriebsquelle ist. In industriellen Lieferketten konzentrieren sich Hersteller hingegen möglicherweise speziell auf Ablaufmotoren, da sie die zentrale Antriebskomponente herstellen. Dieser Unterschied in der Terminologie hängt von der Perspektive ab: Anwenderperspektive Gängiger Begriff Gerätereparatur Ablaufpumpe Haushaltsgerätehersteller Ablaufpumpenbaugruppe Motorenhersteller Ablaufmotor Komponentenentwickler Motorantriebseinheit Leistungsvergleich: Motor-Ebene vs. Pumpen-Ebene Bei der Auswahl der Komponenten sollten Einkäufer verschiedene Leistungsfaktoren berücksichtigen. Leistungsfaktoren für Entwässerungsmotoren Zu den wichtigen Spezifikationen eines Entwässerungsmotors gehören: Parameter Typische Überlegungen Spannung 12 V, 24 V, 110 V, 220 V Leistung ca. 10 W–100 W für kompakte Anwendungen Drehzahl In der Regel mehrere tausend U/min, je nach Bauart Geräuschentwicklung Wichtig für Haushaltsgeräte Lebensdauer Kontinuierliche Start-Stopp-Zyklen Der Motor muss ein stabiles Drehmoment liefern und gleichzeitig einen geringen Energieverbrauch gewährleisten. Für Gerätehersteller sind Effizienz und Lebensdauer wichtiger als die maximale Leistung. Leistungsfaktoren für Ablaufpumpen Eine Ablaufpumpe wird in der Regel anhand ihrer hydraulischen Leistung bewertet. Zu den wichtigen Parametern gehören: Parameter Bedeutung Durchflussrate Pro pro Zeiteinheit abgeführte Wassermenge Förderhöhe Maximale Förderhöhe Wassertemperaturbereich Betriebsumgebung Partikelhandhabung Unempfindlichkeit gegenüber Verunreinigungen Leckageschutz Dichtungsleistung An eine Pumpe für sauberes Brauchwasser werden andere Anforderungen gestellt als an eine Pumpe für Abwasser oder Industrieabwässer. Anwendungsunterschiede Haushaltsgeräte Dies ist einer der häufigsten Einsatzbereiche für kompakte Abflussmotoren und Abflusspumpen. Beispiele: Waschmaschinen Geschirrspüler Eismaschinen Wasseraufbereitungsanlagen Diese Anwendungen erfordern in der Regel: Kompakte Bauweise Geringe Geräuschentwicklung Hohe Zuverlässigkeit Häufigen Start-Stopp-Betrieb Beispielsweise ist das Ablaufsystem einer Waschmaschine während jedes Waschgangs möglicherweise nur wenige Minuten in Betrieb, dieser Vorgang wiederholt sich jedoch möglicherweise tausende Male über die gesamte Lebensdauer des Produkts hinweg. Gewerbliche und industrielle Entwässerung Bei industriellen Entwässerungssystemen steht in der Regel eher die Pumpenleistung im Vordergrund als die Auslegung kleiner Motoren. Zu den Anwendungsbereichen gehören: Gebäudeentwässerung Kellerentwässerung Entwässerung zur Anlagenkühlung Behandlung von Industrieabwässern Diese Systeme erfordern in der Regel: Höhere Durchflusskapazität Längere Betriebszeit Höherer Schutz Größere Pumpenkonstruktionen Im Vergleich zu Entwässerungsmotoren für Haushaltsgeräte legen industrielle Entwässerungspumpen oft mehr Wert auf hydraulische Leistung und Umweltbeständigkeit. Was passt zu Ihren Anforderungen? Für Haushaltsgerätehersteller Wenn Sie Waschmaschinen, Geschirrspüler oder ähnliche Produkte entwickeln, benötigen Sie in der Regel eine Lösung mit einem Ablaufmotor. Die wichtigsten Überlegungen sind: Einbauraum Spannungskompatibilität Geräuschanforderungen Drehmomentleistung Lebensdauerzyklen Ein maßgeschneiderter Entwässerungsmotor kann dazu beitragen, das gesamte Entwässerungssystem zu optimieren. Für Systemintegratoren Wenn Sie ein komplettes Entwässerungssystem aufbauen, ist eine Entwässerungspumpenbaugruppe möglicherweise die bessere Wahl. Sie sollten sich auf Folgendes konzentrieren: Erforderliche Fördermenge Wassereigenschaften Art der Pumpeninstallation Betriebsbedingungen Häufige Missverständnisse bezüglich Entwässerungsmotoren und Entwässerungspumpen „Ein stärkerer Motor bedeutet immer eine bessere Entwässerung“ Nicht unbedingt. Die Entwässerungsleistung hängt von der Kombination folgender Faktoren ab: Motordrehmoment Auslegung des Laufrads Aufbau der Pumpenkammer Strömungswiderstand Ein leistungsstarker Motor in Verbindung mit

Single Rotor vs Dual Rotor Axial Flux Motors
Nicht kategorisiert

Einrotor- vs. Zweirotor-Axialflussmotoren: Welche Bauweise ist besser?

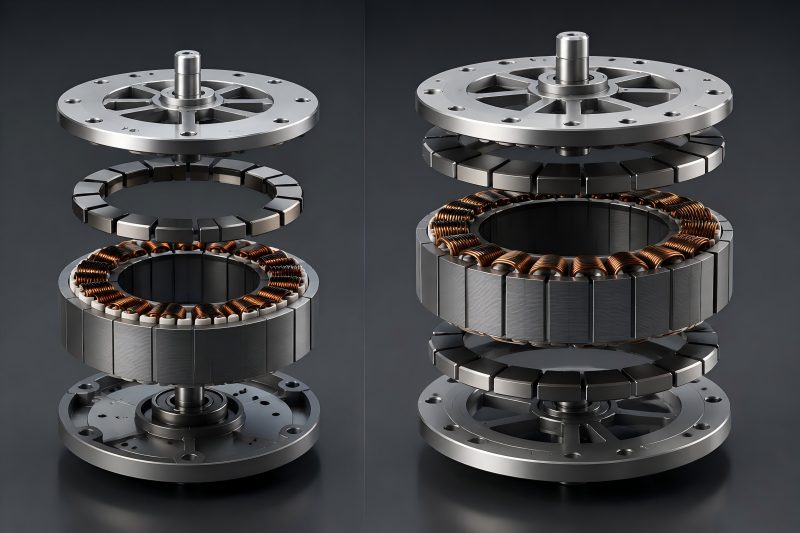
Einrotor- und Zweirotor-Axialflussmotoren stehen für zwei unterschiedliche Konstruktionsphilosophien. Die Einrotor-Konstruktion legt den Schwerpunkt auf Einfachheit, Kostenkontrolle und eine einfachere Fertigung, wodurch sie sich für viele gewerbliche und industrielle Anwendungen eignet. Die Zweirotor-Konstruktion zielt darauf ab, die Drehmomentdichte zu maximieren, die Kraftbalance zu verbessern und höhere Leistungsanforderungen zu erfüllen. Für Anwendungen, die höchste Leistungsdichte auf begrenztem Raum erfordern, bietet die Doppelrotor-Bauweise klare Vorteile. Bei der Großserienfertigung hingegen, wo Zuverlässigkeit, Kosten und Produktionskonsistenz gleichermaßen wichtig sind, kann eine Einrotor-Bauweise die bessere Gesamtlösung darstellen. Grundlegender struktureller Unterschied zwischen Einrotor- und Zweirotor-Axialflussmotoren Der Hauptunterschied zwischen diesen beiden Konstruktionen liegt in der Anzahl und Anordnung der Rotoren um den Stator herum. Ein Axialflussmotor mit einem Rotor verfügt über einen Rotor und einen Stator, wobei die Magnete am Rotor über einen einzigen Luftspalt mit den Statorwicklungen interagieren, um ein Drehmoment zu erzeugen. Ein Axialflussmotor mit zwei Rotoren verwendet zwei Rotoren, die auf beiden Seiten des Stators angeordnet sind. Der Stator befindet sich zwischen den beiden Rotoren, wodurch zwei aktive Luftspalten entstehen. Diese Struktur ermöglicht es, dass Magnetkräfte von beiden Seiten wirken, was die magnetische Ausnutzung und die mechanische Ausgewogenheit verbessert. Aufbau Einrotor-Axialflussmotor Axialflussmotor mit zwei Rotoren Anzahl der Rotoren Ein Rotor Zwei Rotoren Luftspalt Ein aktiver Luftspalt Zwei aktive Luftspalten Statorposition Eine Seite des Rotors Zwischen zwei Rotoren Axiale Länge Kompakt Etwas länger Drehmomentdichte Hoch Im Allgemeinen höher Fertigungskomplexität Geringer Höher Kosten Wirtschaftlicher Höher Die Einrotor-Konstruktion setzt auf Einfachheit und Kosteneffizienz, während die Zweirotor-Konstruktion darauf abzielt, die Leistung auf begrenztem Raum zu maximieren. Leistungsvergleich: Drehmomentdichte und Leistungsdichte Einer der wichtigsten Gründe, warum Ingenieure Axialflussmotoren wählen, ist deren Fähigkeit, eine hohe Drehmomentdichte zu erzielen. Der flache und breite Magnetweg ermöglicht es, dass mehr aktives Material an der Drehmomenterzeugung beteiligt ist. Eine Doppelrotor-Konstruktion hat naturgemäß einen Vorteil, da der Stator mit zwei Magnetfeldern interagiert. Die elektromagnetische Kraft verteilt sich auf beide Seiten des Stators, was eine bessere Ausnutzung von Kupfer und Permanentmagneten ermöglicht. Leistungsfaktor Einrotor-Konstruktion Doppelrotor-Konstruktion Drehmomentleistung Hoch Sehr hoch Leistungsdichte Hoch Höher Magnetische Ausnutzung Gut Hervorragend Ausgleich der Rotorkräfte Mäßig Besser Geeignete Anwendungen Allgemeine Kompaktsysteme Hochleistungssysteme Eine höhere Leistung bedeutet jedoch nicht immer einen besseren Gesamtnutzen. In Anwendungen, in denen die Anforderungen an Motorgröße und Gewicht moderat sind, rechtfertigt die zusätzliche Leistung einer Doppelrotor-Konstruktion möglicherweise nicht den erhöhten Fertigungsaufwand. Beispielsweise könnte ein kompakter Industrieantrieb die Anforderungen bereits mit einem Einrotor-Motor erfüllen. Das Hinzufügen eines zweiten Rotors könnte die Kosten erhöhen, ohne nennenswerte Vorteile für das System zu bieten. Mechanische Auswuchtung und Luftspaltregelung Eine ordnungsgemäße Luftspaltregelung hat erheblichen Einfluss auf die Betriebsleistung von Axialflussmotoren. Bei einem Einrotor-Motor wirkt die magnetische Anziehungskraft zwischen Rotor und Stator hauptsächlich in eine Richtung. Dadurch entsteht eine Axialkraft, die vom Lagersystem und der mechanischen Konstruktion aufgenommen werden muss. Ein Zweirotor-Motor gleicht diese Kräfte auf natürliche Weise aus, da die beiden Rotoren den Stator aus entgegengesetzten Richtungen ziehen. Dies verringert die axiale magnetische Unwucht und kann die mechanische Stabilität verbessern. Mechanischer Faktor Einrotor Doppelrotor Ausgleich der Axialkräfte Erfordert zusätzliche Abstützung Von Natur aus ausgewuchtet Lagerbelastung Erfordert eine genauere Betrachtung Geringerer Einfluss der Axialbelastung Montagetoleranz Einfacher Anspruchsvoller Einstellung des Luftspalts Einfacher Kritischer Obwohl Doppelrotor-Konstruktionen eine bessere Kraftbalance aufweisen, erfordern sie eine präzisere Montage. Der Abstand zwischen den beiden Rotoren muss sorgfältig kontrolliert werden, da ungleichmäßige Luftspalten den Wirkungsgrad verringern und Vibrationen verursachen können. Daher bieten Doppelrotor-Motoren ein besseres mechanisches Verhalten, jedoch nur, wenn die Fertigungsgenauigkeit gut kontrolliert wird. Überlegungen zum Wärmemanagement Das Wärmemanagement ist ein weiterer wichtiger Unterschied zwischen den beiden Konstruktionen. Bei einem Einrotor-Motor hat die im Stator erzeugte Wärme weniger Kühlwege. Die Rotorseite kann je nach Bauweise nur eine begrenzte Wärmeübertragung ermöglichen. Bei Dauerbetrieb unter hoher Belastung wird das thermische Design zu einer zentralen Herausforderung. Bei einem Doppelrotor-Motor sind beide Seiten des Stators den rotierenden Bauteilen ausgesetzt, wodurch sich mehr Möglichkeiten für die Wärmeübertragung ergeben. Bei einigen Konstruktionen wird auch die Rotorstruktur als Teil der Kühllösung genutzt. Thermischer Faktor Einrotor Doppelrotor Kühlfläche des Stators Begrenzt Größere wirksame Fläche Dauerleistung Mäßig bis hoch Hoch Schwierigkeiten bei der thermischen Auslegung Geringer Höher Betrieb unter hoher Last Hängt stark von der Kühlung ab Besser geeignet Der Kühlvorteil von Doppelrotormotoren hängt jedoch von der jeweiligen Bauweise ab. Das bloße Hinzufügen eines weiteren Rotors löst thermische Probleme nicht automatisch. Kühlkanäle, Gehäusekonstruktion, Materialauswahl und Betriebsbedingungen bestimmen nach wie vor das endgültige Temperaturverhalten. Vergleich von Fertigungsaufwand und Kosten Aus fertigungstechnischer Sicht sind Einrotor-Motoren einfacher herzustellen. Die Montage des Stators, die Montage des Rotors, die Anordnung der Magnete und der abschließende Ausrichtungsvorgang sind relativ unkompliziert. Weniger Komponenten bedeuten auch weniger potenzielle Ursachen für Fertigungstoleranzen. Bei Doppelrotor-Motoren ist eine strengere Kontrolle folgender Aspekte erforderlich: Parallelität der Rotoren Gleichmäßigkeit des Luftspalts Magnetpositionierung Ausrichtung des Stators Montagevorrichtungen Diese zusätzlichen Anforderungen erhöhen die Komplexität der Fertigung. Fertigungsaspekte Einzelrotor Doppelrotor Anzahl der Bauteile Weniger Mehr Montageprozess Einfacher Komplexer Anforderungen an die Werkzeuge Geringer Höher Steuerung der Produktionsausbeute Einfacher Anspruchsvoller Herstellkosten Niedriger Höher Für die Prototypenentwicklung können Doppelrotor-Konstruktionen attraktiv sein, da sie eine hervorragende Leistung aufweisen. Bei der Umstellung auf die Serienfertigung müssen Hersteller jedoch abwägen, ob die Leistungssteigerung die zusätzlichen Produktionsinvestitionen aufwiegen kann. Vergleich der Eignung für verschiedene Anwendungen Die beste Bauweise hängt stark von der jeweiligen Anwendung ab. Axialflussmotoren mit einem Rotor eignen sich oft für Anwendungen, bei denen kompakte Abmessungen, Zuverlässigkeit und angemessene Kosten im Vordergrund stehen. Beispiele hierfür sind Industrieanlagen, kompakte Antriebssysteme, Robotik und einige Anwendungen im Bereich der Elektromobilität. Axialflussmotoren mit zwei Rotoren eignen sich eher für Anwendungen, bei denen maximale Drehmomentdichte und Wirkungsgrad entscheidend sind. Dazu gehören Hochleistungs-Elektrofahrzeuge, Luft- und Raumfahrtsysteme sowie fortschrittliche Mobilitätsplattformen. Anwendungsanforderungen Empfohlene Bauweise Niedrige Herstellungskosten Einrotor Kompakte Bauweise Ein Rotor Maximale Drehmomentdichte Doppelrotor Hohe Dauerleistung Doppelrotor Einfachere Wartung Einzeldrehrotor Hochleistungssysteme Doppelrotor Die Auswahl sollte nicht allein anhand der Motorspezifikationen getroffen werden. Auch Anforderungen auf Systemebene wie verfügbarer Einbauraum, Kühlbedingungen, Produktionsvolumen und Zielkosten sollten berücksichtigt werden. Welches Design eignet sich besser für die Massenproduktion? Es gibt keine allgemeingültige Antwort darauf, welche Bauweise bei Axialflussmotoren besser ist. Ein Einzelrotor ist einfacher herzustellen, leichter zu prüfen und lässt sich für große Produktionsmengen leichter skalieren. Eine Doppelrotor-Bauweise bietet ein höheres Leistungspotenzial, erfordert jedoch höhere Fertigungskompetenzen. Präzisionsbearbeitung, exakte Laminierung, Rotorauswuchtung und

Nicht kategorisiert

Herstellungsprozess eines Axialflussmotors: Vom Kernentwurf bis zur Endmontage

Der Herstellungsprozess eines Axialflussmotors umfasst weit mehr als nur den Zusammenbau einer kompakten Motorkonstruktion. Von der Kernkonstruktion über die Lamellenverarbeitung bis hin zur Wicklung, der Rotormontage und der Endprüfung – jede Phase beeinflusst die endgültige Leistung. Für Hersteller liegt der Schlüssel darin, ein Gleichgewicht zwischen fortschrittlichem Motordesign und praktischen Fertigungsmethoden zu finden. Ein zuverlässiger Axialflussmotor erfordert nicht nur eine hohe elektromagnetische Leistung, sondern auch eine präzise Fertigungskontrolle, stabile Montageprozesse und eine konsequente Qualitätsprüfung. Konstruktion des Axialflussmotor-Kerns und technische Vorbereitung Der Fertigungsprozess beginnt mit einer detaillierten Konstruktionsprüfung. Vor der Herstellung von Werkzeugen oder der Produktionsvorbereitung müssen Ingenieure die elektrischen Anforderungen, die mechanische Struktur und den Fertigungsablauf des Motors definieren. Der Kern eines Axialflussmotors erfordert in der Regel eine strengere Kontrolle der Magnetpfade, da die axiale Struktur einen kürzeren Magnetkreis aufweist und stärker von Schwankungen des Luftspalts beeinflusst wird. Geringfügige Maßabweichungen am Stator oder Rotor können sich direkt auf das Drehmoment, den Wirkungsgrad und das Schwingungsverhalten auswirken. Zu den wichtigsten Konstruktionsfaktoren zählen: Konstruktionsfaktor Fertigungsaspekte Motordurchmesser Bestimmt den verfügbaren Drehmomentbereich und die Kerngröße Luftspaltabstand Erfordert eine präzise Steuerung, um die magnetische Leistung aufrechtzuerhalten Statorstruktur Beeinflusst die Herstellung der Lamellen und den Wickelprozess Rotorkonfiguration Beeinflusst die Anforderungen an die Magnetbefestigung und die Auswuchtung Kühlverfahren Bestimmt die Gestaltung des Gehäuses und der Baugruppe Im Vergleich zu herkömmlichen Motoren weisen Axialflussmotoren oft eine dünnere und kompaktere Bauweise auf. Dies bringt Vorteile hinsichtlich der Gewichtsreduzierung mit sich, erhöht jedoch auch die Anforderungen an die Fertigungsgenauigkeit. Ein Design, das in der Simulation gut abschneidet, kann in der Serienfertigung dennoch auf Herausforderungen stoßen, wenn Toleranzen, Werkzeuge oder Montageverfahren nicht frühzeitig berücksichtigt werden. Aus diesem Grund sollte die Fertigungsmachbarkeit bereits in der ersten Entwurfsphase berücksichtigt werden. Das auf dem Papier leistungsstärkste Design ist nicht immer dasjenige, das sich am einfachsten konsistent herstellen lässt. Fertigung des Stator-Kerns eines Axialflussmotors Der Statorkern ist entscheidend für die Leistung und die Fertigung von Axialflussmotoren. Er bildet den Magnetpfad und trägt das Wicklungssystem. Seine Fertigungsmethode kann jedoch komplizierter sein als bei herkömmlichen Radialmotoren-Statoren. Je nach Motoraufbau können bei Axialfluss-Statoren segmentierte Lamellen, ringförmige Lamellen oder maßgeschneiderte Kernkonstruktionen zum Einsatz kommen. Elektrostahl wird in der Regel entsprechend den Anforderungen an den Wirkungsgrad, die Betriebsfrequenz und die Verlustgrenzen ausgewählt. Zu den wichtigsten Fertigungsschritten gehören: Vorbereitung des Elektrostahlmaterials Schneiden oder Stanzen der Lamellen Stapeln der Lamellen Isolierungsbehandlung Befestigung und Prüfung des Kerns Für die Kleinserienfertigung oder die Herstellung von Prototypen kann das Laserschneiden zum Einsatz kommen, da es Flexibilität bei Designänderungen bietet. Allerdings kann das Laserschneiden im Vergleich zum Stanzen zu unterschiedlichen Kantenbedingungen führen, was die magnetischen Eigenschaften beeinflussen kann. Für die Serienfertigung wird in der Regel das Stanzen bevorzugt, da es eine höhere Konsistenz und eine bessere Produktionseffizienz bietet. Die Herausforderung besteht darin, dass Lamellen für Axialflussmotoren oft einzigartige Geometrien aufweisen, was eine präzise Werkzeugkonstruktion erfordert. Fertigungsverfahren Vorteile Einschränkungen Laserschneiden Flexibel für Prototypen und Kleinserien Höhere Bearbeitungskosten bei der Massenproduktion Stanzen Hohe Effizienz und Wiederholgenauigkeit Erfordert spezielle Werkzeuge Verfahren mit geklebtem Kern Reduziert mechanische Beanspruchung und verbessert die Formflexibilität Erfordert kontrollierte Verbindungsbedingungen Ein entscheidender Aspekt bei der Herstellung von Axialflussmotoren ist, dass der Kern nicht nur die Maßanforderungen erfüllen, sondern auch seine magnetischen Eigenschaften beibehalten sollte. Übermäßige mechanische Beanspruchung, mangelnde Stapelgenauigkeit oder ungeeignete Fügeverfahren können zu erhöhten Verlusten führen. Wicklung und Statormontage bei Axialflussmotoren Nach der Vorbereitung des Statorkerns stellt der Wickelvorgang eine weitere kritische Fertigungsstufe dar. Da Axialflussmotoren in der Regel eine kompakte axiale Struktur aufweisen, kann der verfügbare Wickelraum begrenzt sein. Bei der Auslegung der Wicklung müssen der Kupferfüllfaktor, die Wärmeableitung, der Isolationsabstand und die Zugänglichkeit für die Fertigung berücksichtigt werden. Zu den üblichen Überlegungen bei der Wicklung gehören: Wicklungsparameter Auswirkungen auf die Motorleistung Kupferausfüllgrad Beeinflusst die Strombelastbarkeit und das Drehmoment Isolationsdicke Beeinflusst die Sicherheit und den Wärmewiderstand Wicklungsanordnung Bestimmt die elektromagnetische Leistung Anschlussart Beeinflusst die Zuverlässigkeit und die Produktionseffizienz Der Montageprozess erfordert eine sorgfältige Kontrolle, da Axialflussmotoren in der Regel kleinere axiale Abmessungen aufweisen als herkömmliche Motoren. Eine falsche Positionierung der Spulen oder ungleichmäßiger Druck während der Montage können zu unerwünschten Luftspaltunterschieden führen. In der Produktion können automatisierte Wickelanlagen die Konsistenz verbessern, doch maßgeschneiderte Axialfluss-Konstruktionen erfordern unter Umständen weiterhin spezielle Vorrichtungen. Das Gleichgewicht zwischen Automatisierung und Flexibilität hängt vom Produktionsvolumen ab. Rotorherstellung und Magneteinbau Der Rotor ist eine weitere wichtige Komponente, die die Leistung eines Axialflussmotors bestimmt. Bei den meisten Axialflussmotoren werden Permanentmagnete auf der Rotoroberfläche angebracht, um das erforderliche Magnetfeld zu erzeugen. Der Fertigungsprozess des Rotors umfasst im Allgemeinen: Bearbeitung der Rotorscheibe Positionierung der Magnete Magnetverklebung oder mechanische Befestigung Auswuchten des Rotors Endkontrolle Die Genauigkeit der Magnetpositionierung ist besonders wichtig. Selbst kleine Abweichungen zwischen den Magneten können die magnetische Symmetrie beeinträchtigen und Drehmomentwelligkeit oder Vibrationen verursachen. Die Auswuchtung des Rotors ist ebenfalls entscheidend, da Axialflussmotoren häufig mit hohen Drehzahlen betrieben werden. Eine Massenunwucht führt zu Vibrationen, mechanischer Beanspruchung und einer verkürzten Lebensdauer. Schritt der Rotorfertigung Wichtigster Qualitätsaspekt Plattenbearbeitung Ebenheit und Maßgenauigkeit Magnetmontage Positionskonsistenz Klebeprozess Haftfestigkeit und Haltbarkeit Auswuchten Schwingungsdämpfung Ein praktischer Aspekt bei der Fertigung ist die Wahl der Befestigungsmethode für die Magnete. Die Klebeverbindung bietet eine kompakte Bauweise, während die mechanische Befestigung bei anspruchsvollen Anwendungen zusätzliche Sicherheit bieten kann. Die Wahl hängt von Drehzahl, Temperatur und Betriebsumgebung ab. Präzisionssteuerung bei der Motormontage Die Endmontage entscheidet darüber, ob die einzelnen Komponenten als kompletter Motor zusammenwirken können. Axialflussmotoren erfordern eine präzise Gleichmäßigkeit des Luftspalts zwischen Rotor und Stator. Da Magnetkräfte stark in axialer Richtung wirken, können ungleichmäßige Spalte die Leistung erheblich beeinträchtigen. Zu den wichtigsten Kontrollpunkten bei der Montage gehören: Montagepunkt Erforderliche Kontrolle Ausrichtung von Rotor und Stator Verhinderung ungleichmäßiger Magnetkräfte Gleichmäßigkeit des Luftspalts Aufrechterhaltung einer stabilen Drehmomentabgabe Wellenpositionierung Vibrationen reduzieren Anziehen von Befestigungselementen Vermeidung von Verformungen Während der Montage sollten Hersteller nicht nur die endgültige Motorleistung messen, sondern auch Zwischenkomponenten überprüfen. So kann beispielsweise die Überprüfung des Statorkerns vor dem Wickeln und nach der Montage dabei helfen, festzustellen, ob während der Bearbeitung Verformungen auftreten. Diese Art der Prozesskontrolle ist besonders wichtig für kundenspezifische Motoren, da Produktionsprobleme oft eher durch kleine, sich summierende Fehler als durch einen einzigen offensichtlichen Defekt verursacht werden. Prüfung und Qualitätskontrolle von Axialflussmotoren Vor dem Versand müssen Axialflussmotoren elektrischen, mechanischen

Nicht kategorisiert

So wählt man den passenden Regler für einen BLDC-Außenläufermotor aus

Um einen BLDC-Außenläufermotor mit dem richtigen Regler abzustimmen, reicht es nicht aus, lediglich Spannung und Leistung zu überprüfen. Sie müssen den Spannungsbereich, den Dauerstrom, den Spitzenstrom, den Sensortyp, den KV-Wert, die Polpaare, die Anlauflast, die Batteriekapazität, das Regelverfahren, die Wärmeableitung und die Schutzfunktionen berücksichtigen. Für Anwendungen mit geringer Last und hoher Drehzahl wie Lüfter, Propeller und Drohnen kann ein sensorloser Regler eine einfache und effektive Lösung sein. Für Anwendungen mit hoher Last, niedriger Drehzahl oder Präzisionsanwendungen wie Elektrofahrzeuge, Robotik und Industrieanlagen ist ein sensorbasierter oder FOC-Regler in der Regel die bessere Wahl. Grundlegende Motorparameter Bevor Sie einen Regler auswählen, sollten Sie die wichtigsten Spezifikationen des Outrunner-BLDC-Motors ermitteln. Zu den gängigen Motorparametern gehören: Parameter Bedeutung Warum dies wichtig ist Nennspannung Normale Betriebsspannung Muss mit der Spannung des Ladereglers und der Batterie übereinstimmen Nennstrom Normaler Betriebsstrom Der Regler muss den Dauerstrom unterstützen Spitzenstrom Kurzzeit-Spitzenstrom Der Regler muss Beschleunigung und Überlast bewältigen können Nennleistung Ausgangsleistung Hilft bei der Bestimmung der Reglergröße KV-Wert Drehzahl pro Volt im Leerlauf Beeinflusst den Drehzahlbereich Polpaare Anzahl der Magnetpolpaare Wichtig für die Drehzahlrückführung und die Kompatibilität des Reglers Sensortyp Hall-Sensor, Encoder oder sensorlos Bestimmt den Regelmodus des Reglers Anwendungslast Lüfter, Rad, Propeller, Pumpe usw. Beeinflusst den Strombedarf und das Anlaufdrehmoment Falls ein Datenblatt des Motors verfügbar ist, verwenden Sie dieses als Hauptreferenz. Ist dies nicht der Fall, müssen Sie eine Schätzung anhand der Motorgröße, der Wicklung, der Spannung und der vorgesehenen Last vornehmen. Richtige Anpassung der Spannung Die Anpassung der Spannung ist der erste und wichtigste Schritt. Die Nennspannung des Reglers sollte mit der Nennspannung des Motors sowie der Batterie- oder Versorgungsspannung übereinstimmen. Wenn Ihr BLDC-Außenläufermotor beispielsweise für 48 V ausgelegt ist, sollten Sie einen Regler wählen, der für 48-V-Systeme ausgelegt ist. Gängige BLDC-Systemspannungen sind unter anderem: Motorspannung Übliche Anwendungen 12 V Kleine Lüfter, kleine Pumpen, Modellbauausrüstung 24 V Robotik, AGV-Module, kleine Elektrowerkzeuge 36 V Elektroroller, leichte Mobilitätsgeräte 48 V E-Bikes, Industrieantriebe, größere Roboter 60 V / 72 V Hochleistungs-Elektrofahrzeuge und Schwerlastsysteme Ein Regler mit einer zu niedrigen Nennspannung kann ausfallen, wenn er an eine Batterie mit höherer Spannung angeschlossen wird. Ein Regler mit einer deutlich höheren Nennspannung funktioniert zwar möglicherweise, bietet jedoch bei unsachgemäßer Konfiguration unter Umständen keine optimale Effizienz oder Leistung im Niedrigdrehzahlbereich. Sie sollten auch den Spannungsbereich der Batterie berücksichtigen. Beispielsweise kann eine 48-V-Lithium-Batterie bei voller Ladung etwa 54,6 V erreichen. Der Regler muss die maximale Ladespannung aushalten, nicht nur die Nennspannung. Dauerstrom und Spitzenstrom aufeinander abstimmen Der Strom bestimmt das Drehmoment. BLDC-Außenläufermotoren ziehen beim Anlaufen, beim Beschleunigen und unter Schwerlastbedingungen zusätzlichen Strom. Daher muss der Regler sowohl den Dauerstrom als auch den Spitzenstrom unterstützen. Eine grundlegende Regel für die Abstimmung lautet: Der Dauerstrom des Reglers sollte gleich oder geringfügig höher als der Nennstrom des Motors sein. Der Spitzenstrom des Reglers sollte hoch genug sein, um kurzzeitige Überlastungen zu bewältigen. Beispiel: Nennstrom des Motors Empfohlener Dauerstrom des Reglers Empfohlener Spitzenstrom 10 A 10–15 A 20–30 A 30 A 30–40 A 60–80 A 60 A 60–80 A 120 A oder mehr Wählen Sie einen Regler nicht ausschließlich anhand des Spitzenstroms aus. Manche Regler werben zwar mit einem hohen Spitzenstrom, können jedoch keinen stabilen Dauerbetrieb gewährleisten. Für industrielle Anwendungen oder Anwendungen mit langer Betriebsdauer ist die Dauerbelastbarkeit wichtiger. Ist der Reglerstrom zu gering, kann der Motor schwach anlaufen, langsam beschleunigen oder den Überstromschutz auslösen. Ist der Reglerstrom zu hoch und nicht ordnungsgemäß begrenzt, kann der Motor unter hoher Last überhitzen. Überprüfen Sie die Nennleistung Die Leistung hängt von Spannung und Strom ab. Die ungefähre Eingangsleistung lässt sich wie folgt berechnen: Leistung = Spannung × Strom Beispielsweise verbraucht ein 48-V-Motor bei 30 A eine Eingangsleistung von etwa 1440 W. Unter Berücksichtigung von Wirkungsgradverlusten kann die tatsächliche mechanische Ausgangsleistung geringer ausfallen. Achten Sie bei der Auswahl eines Reglers darauf, dass dessen Leistungskapazität für den Motor und die Anwendung geeignet ist. Motorleistung Empfohlener Leistungsbereich des Reglers 250 W 250–350 W 500 W 500–750 W 1000 W 1000–1500 W 3000 W 3000–4000 W Für Anwendungen mit häufigen Beschleunigungen, Steigungen, Stoßbelastungen oder hohem Anlaufdrehmoment sollten Sie einen Regler mit einer gewissen Leistungsreserve wählen. Wählen Sie zwischen sensorloser und sensorbasierter Regelung BLDC-Außenläufermotoren können sensorlos oder sensorgesteuert sein. Ein sensorloser Outrunner-Motor verwendet keine Hall-Sensoren oder Positionssensoren. Der Regler schätzt die Rotorposition anhand der Gegen-EMK. Die sensorlose Regelung ist einfach, kompakt und kostengünstig. Sie eignet sich gut für Lüfter, Propeller, Pumpen und Anwendungen, bei denen der Motor mit geringer Last anläuft. Ein sensorgesteuerter Outrunner-Motor erfasst die Rotorposition über Hall-Sensoren oder Encoder. Dies ermöglicht einen sanfteren Anlauf, ein besseres Drehmoment bei niedrigen Drehzahlen und eine präzisere Regelung. Sie eignet sich besser für Elektrofahrzeuge, Robotik, Förderbandantriebe, Radmotoren und den Anlauf unter hoher Last. Steuerungsart Vorteile Am besten geeignet für Sensorlos Einfache Verkabelung, geringere Kosten, kompakte Bauweise Lüfter, Drohnen, Pumpen, Propeller Mit Hall-Sensoren Besseres Anlaufen, höheres Drehmoment bei niedrigen Drehzahlen E-Bikes, Roller, Räder, Roboter Encoder-Steuerung Hohe Präzision, genaue Drehzahl-/Positionsbestimmung Servosysteme, Automatisierung, Robotik Wenn Ihr Motor über Hall-Sensor-Anschlüsse verfügt, wählen Sie einen Regler, der Hall-Sensoren unterstützt. Wenn Ihr Motor keine Sensoranschlüsse hat, wählen Sie einen sensorlosen Regler. Einige fortschrittliche Regler unterstützen beide Betriebsarten. Berücksichtigen Sie die Steuerungsmethode Unterschiedliche Anwendungen erfordern unterschiedliche Reglerfunktionen. Wählen Sie einen Regler nicht nur deshalb aus, weil er den Motor drehen kann. Er sollte auch die für Ihr System erforderliche Regelungsmethode unterstützen. Zu den gängigen Regelungsmethoden gehören: Steuerungsmethode Beschreibung Geeignete Anwendungen PWM-Drehzahlregelung Drehzahlregelung über PWM-Signal Lüfter, Pumpen, Automatisierung Drosselklappensteuerung Drehzahlregelung über analogen Gashebel E-Bikes, Roller, Fahrzeuge CAN-Kommunikation Digitale Steuerung und Überwachung Robotik, fahrerlose Transportfahrzeuge (AGV), industrielle Systeme UART / RS485 Parametereinstellung und Kommunikation Intelligente Geräte, Automatisierung FOC-Regelung Reibungslose und effiziente Vektorsteuerung Hochleistungsantriebe Rechteckwellenregelung Einfach und kostengünstig Elektrische Basisantriebssysteme Für einfache Anwendungen kann ein Standard-BLDC-Drehzahlregler ausreichend sein. Für anspruchsvolle Anwendungen sollten Sie einen Regler mit FOC-Regelung, Strombegrenzung, regenerativem Bremsen, Kommunikationsschnittstelle und programmierbaren Parametern wählen. Achten Sie auf den KV-Wert und den Drehzahlbereich Der KV-Wert eines BLDC-Motors gibt die ungefähre Leerlaufdrehzahl pro Volt an. Beispielsweise kann ein 100-KV-Motor bei 48 V ohne Last etwa 4800 U/min erreichen. Außenläufermotoren haben in der Regel einen niedrigeren KV-Wert und ein höheres Drehmoment als Innenläufermotoren. Achten Sie bei der Auswahl

Nicht kategorisiert

Outrunner- vs. Inrunner-BLDC-Motor: Was ist der Unterschied?

Sowohl Outrunner- als auch Inrunner-BLDC-Motoren sind effiziente und zuverlässige bürstenlose Motorlösungen, die jedoch für unterschiedliche Anforderungen ausgelegt sind. Ein Outrunner-BLDC-Motor verfügt über ein äußeres Drehgehäuse und liefert ein höheres Drehmoment bei niedrigerer Drehzahl. Er findet breite Anwendung in Drohnen, Lüftern, Gimbals, E-Bikes und Direktantriebssystemen. Ein Inrunner-BLDC-Motor verfügt über einen Innenrotor und eignet sich besser für den Betrieb bei hohen Drehzahlen, eine bessere Wärmeableitung und kompakte industrielle Konstruktionen. Er wird häufig in Elektrowerkzeugen, Pumpen, Kompressoren, Spindeln und Automatisierungsanlagen eingesetzt. Was ist ein Inrunner-BLDC-Motor? Bei einem Inrunner-BLDC-Motor befindet sich der Rotor im Inneren des Stators. Der Rotor mit seinen inneren Magneten dreht sich, während die umgebenden Statorwicklungen ein rotierendes Magnetfeld erzeugen. Diese Bauweise ähnelt herkömmlichen Motorkonstruktionen, und dank ihres kompakten, leichten Rotors erreichen Inrunner-Motoren deutlich höhere Drehzahlen. Inrunner-BLDC-Motoren werden häufig in Anwendungen eingesetzt, die Folgendes erfordern: Hohe Drehzahl Kompakte Motorgröße Gute Wärmeableitung Präzise Drehzahlregelung Anpassung an Getriebe oder Kraftübertragung Vorteile Nachteile Eignung für hohe Drehzahlen Geringeres direktes Drehmoment Bessere Wärmeableitung Erfordert oft ein Getriebe für hohes Drehmoment Kompakte zylindrische Bauweise Getriebe kann Geräuschentwicklung und Kosten erhöhen Schnelles dynamisches Ansprechverhalten Weniger geeignet für Propeller mit Direktantrieb Gut für den Dauerbetrieb geeignet Bei höheren Drehzahlen ist unter Umständen eine sorgfältige Auswuchtung erforderlich Typische Anwendungsbereiche sind Elektrowerkzeuge, Pumpen, Kompressoren, CNC-Spindeln, Modellboote, industrielle Automatisierung und einige Systeme für Elektrofahrzeuge. Was ist ein BLDC-Außenläufermotor? Bei einem Outrunner-BLDC-Motor befindet sich der Rotor außerhalb des Stators. Der zentrale Stator bleibt stationär, während sich das äußere, mit Magneten bestückte Gehäuse um ihn herum dreht. Dank seines breiteren rotierenden Gehäuses liefert ein Outrunner ein stärkeres Drehmoment bei niedrigen Drehzahlen und eignet sich daher ideal für Direktantriebssysteme. Outrunner-BLDC-Motoren werden häufig eingesetzt in: Drohnen und UAVs RC-Flugzeuge Elektrofahrrädern Kühlventilatoren Direktantriebssystemen Kardanringe Robotergelenke Anwendungen mit niedriger Drehzahl und hohem Drehmoment Vorteile Nachteile Hohes Drehmoment bei niedriger Drehzahl Geringere Höchstgeschwindigkeit Gutes Drehmoment-Gewichts-Verhältnis Die Kühlung kann schwieriger sein Geeignet für Direktantrieb Größere rotierende Außenhülle Oftmals kein Getriebe erforderlich Höheres Trägheitsmoment Ideal für Drohnen, Lüfter und E-Bikes Nicht ideal für Systeme mit sehr hohen Drehzahlen Das Hauptmerkmal eines Außenläufermotors ist sein hohes Drehmoment, ohne dass immer ein Getriebe erforderlich ist. Grundlegender konstruktiver Unterschied Der größte Unterschied zwischen einem Außenläufer- und einem Innenläufer-BLDC-Motor ist die Position des Rotors. Bezeichnung Inrunner-BLDC-Motor BLDC-Außenläufermotor Position des Rotors Im Inneren des Stators Außerhalb des Stators Statorposition Außerhalb Innen Drehendes Teil Innere Welle/Rotor Außenhülle/Gehäuse Drehzahl Höher Niedriger Drehmoment Niedriger bei gleicher Größe Höher bei gleicher Größe Kühlung In der Regel besser Anspruchsvoller Übliche Verwendung Hochgeschwindigkeitssysteme Direktantriebssysteme Einfach ausgedrückt: Ein Innenläufer eignet sich besser für hohe Drehzahlen, während ein Außenläufer besser für hohes Drehmoment geeignet ist. Drehmomentvergleich Ein BLDC-Außenläufermotor erzeugt in der Regel mehr Drehmoment als ein Innenläufermotor ähnlicher Größe, da sein Rotor einen größeren Durchmesser hat. Ein größerer Rotorradius verleiht dem Motor eine größere Hebelwirkung, wodurch er eine stärkere Drehkraft erzeugen kann. Aus diesem Grund werden Außenläufermotoren häufig in Drohnen eingesetzt. Drohnenpropeller benötigen ein hohes Drehmoment bei relativ niedriger Drehzahl, und ein Außenläufermotor kann den Propeller direkt ohne Getriebe antreiben. Innenläufermotoren liefern in der Regel weniger direktes Drehmoment. Wenn ein hohes Drehmoment benötigt wird, werden sie oft mit einem Getriebe kombiniert. Das Getriebe reduziert die Drehzahl und erhöht das Drehmoment. Drehzahlvergleich Inrunner-BLDC-Motoren eignen sich in der Regel besser für den Betrieb bei hohen Drehzahlen. Da der Rotor kleiner und leichter ist, weist er ein geringeres Trägheitsmoment auf. Dies ermöglicht eine schnellere Beschleunigung und Drehzahlanpassung. Outrunner-Motoren laufen in der Regel bei niedrigeren Drehzahlen, da die äußere Rotorschale größer und schwerer ist. Bei sehr hohen Drehzahlen kann die größere rotierende Masse zu einer höheren mechanischen Belastung führen. Aus diesem Grund werden Inrunner-Motoren häufig in Hochgeschwindigkeitswerkzeugen, Pumpen, Spindeln und Kompressoren eingesetzt. Outrunner-Motoren kommen häufiger in Anwendungen mit niedrigen oder mittleren Drehzahlen zum Einsatz, bei denen das Drehmoment wichtiger ist als die maximale Drehzahl. Vergleich des Wirkungsgrads Sowohl Außenläufer- als auch Innenläufer-BLDC-Motoren können bei richtiger Auslegung und Abstimmung mit dem passenden Regler einen hohen Wirkungsgrad erzielen. Der Wirkungsgrad hängt jedoch von vielen Faktoren ab, darunter: Motorgröße Wicklungsauslegung Magnetqualität Leistung des Reglers Lastbedingungen Kühlverfahren Betriebsdrehzahl Außenläufermotoren können in Direktantriebsanwendungen sehr effizient sein, da sie unter Umständen kein Getriebe benötigen. Der Verzicht auf das Getriebe reduziert mechanische Verluste, Geräuschentwicklung und Wartungsaufwand. Inrunner-Motoren können ebenfalls sehr effizient sein, insbesondere bei hohen Drehzahlen. Wenn jedoch ein Getriebe erforderlich ist, kann der Gesamtwirkungsgrad des Systems durch Getriebereibung und Übertragungsverluste beeinträchtigt werden. Wärmeableitung Bei einem Inrunner-BLDC-Motor befinden sich die Statorwicklungen nahe am Außengehäuse. Da der größte Teil der Motorwärme in den Wicklungen entsteht, trägt dieser Aufbau dazu bei, die Wärme leichter an das Motorgehäuse abzuleiten. Daher weisen Inrunner-Motoren in der Regel eine bessere Kühlleistung auf. Der Stator befindet sich im Inneren des rotierenden Außengehäuses. Die Wärmequelle ist stärker eingeschlossen, was die Kühlung erschweren kann. Einige Außenläufermotoren nutzen den durch die Rotation erzeugten Luftstrom, Belüftungsöffnungen oder ein externes Kühlsystem, um die Temperatur zu regulieren. Für den kontinuierlichen Hochleistungsbetrieb sollte die Kühlung sorgfältig berücksichtigt werden, insbesondere bei der Verwendung eines Außenläufermotors. Größe und Gewicht Outrunner-Motoren bieten oft ein hohes Drehmoment bei kompakter axialer Länge. Durch ihren kurzen und breiten Aufbau eignen sie sich für Anwendungen, bei denen ein starkes Drehmoment benötigt wird, die Motorlänge jedoch begrenzt ist. Inrunner-Motoren sind oft länger und schmaler. Sie eignen sich für kompakte zylindrische Einbauräume und Hochgeschwindigkeitssysteme. Bei Drohnen sind Outrunner-Motoren beliebt, da sie ein hervorragendes Drehmoment-Gewichts-Verhältnis bieten. Bei Elektrowerkzeugen und Pumpen werden oft Inrunner-Motoren bevorzugt, da sich ihre Form besser in schmale Gehäuse einfügen lässt. Steuerung und Ansprechverhalten Beide Motortypen erfordern einen elektronischen Drehzahlregler, auch bekannt als ESC oder BLDC-Treiber. Inrunner-Motoren weisen im Allgemeinen eine geringere Rotorträgheit auf, sodass sie schnell auf Drehzahländerungen reagieren können. Sie eignen sich ideal für eine präzise Hochgeschwindigkeitssteuerung. Outrunner-Motoren haben eine höhere Trägheit, da sich die Außenhülle dreht. Dies kann im Vergleich zu Inrunner-Motoren zu einer langsameren Beschleunigung und Verzögerung führen. Die höhere Trägheit kann jedoch in manchen Anwendungen auch für einen gleichmäßigeren Lauf sorgen. Bei Präzisionsanwendungen hängt die endgültige Leistung nicht nur vom Motortyp ab, sondern auch vom Encoder, dem Steuerungsalgorithmus, den Lastbedingungen und der mechanischen Konstruktion. Geräusche und Vibrationen Außenläufermotoren laufen aufgrund ihres höheren Drehmoments und ihrer größeren rotierenden Masse bei

Nicht kategorisiert

So wählt man einen Synchronmotor passend zu einem Getriebe aus

Bei der Abstimmung eines Synchronmotors auf ein Getriebe geht es nicht nur darum, zwei mechanische Bauteile miteinander zu verbinden. Die richtige Kombination muss Ihren Anforderungen hinsichtlich Drehzahl, Drehmoment, Belastungsart, Einschaltdauer, Einbauraum, Wirkungsgradziel und Sicherheitsfaktor gerecht werden. Ist der Motor zu klein, kann es vorkommen, dass das System nicht anläuft, überhitzt, den Synchronlauf verliert oder unter Last ausfällt. Wird das Getriebe nicht richtig ausgewählt, kann es zu hohem Verschleiß, Vibrationen, Spiel, Ölaustritt oder vorzeitigem Getriebeausfall kommen. Abgleich von Synchronmotor und Getriebe Abgleichfaktoren Was zu prüfen ist Warum es wichtig ist Abtriebsdrehzahl Erforderliche Maschinendrehzahl Bestimmt das Untersetzungsverhältnis des Getriebes Abtriebsdrehmoment Erforderliches Lastdrehmoment Stellt sicher, dass das System die Last antreiben kann Motorleistung Nennleistung in kW oder HP Verhindert Überlastung und Überhitzung Übersetzungsverhältnis Motordrehzahl ÷ Abtriebsdrehzahl Steuert die Drehzahl an der Abtriebswelle Einsatzfaktor Laststoß und Einschaltdauer Schützt das Getriebe vor Beschädigungen Montageart Fuß, Flansch, Wellenmontage Gewährleistet mechanische Kompatibilität Wellengröße Motorwelle und Getriebeeingang Vermeidet Probleme mit Kupplung und Ausrichtung Wirkungsgrad Verluste an Motor und Getriebe Beeinflusst den Energieverbrauch und die Wärmeentwicklung Spiel Zahnradspiel Wichtig für die Positioniergenauigkeit Umgebung Staub, Feuchtigkeit, Temperatur Beeinflusst Dichtung, Schmierung und Schutz Die erforderliche Abtriebsdrehzahl ermitteln Der erste Schritt besteht darin, die von Ihrer angetriebenen Maschine benötigte Drehzahl zu ermitteln. Die Drehzahl eines Synchronmotors hängt von der Frequenz und der Polzahl ab. Das Getriebe reduziert diese Motordrehzahl auf die von der Anlage benötigte Betriebsdrehzahl. Grundformel Übersetzungsverhältnis = Motordrehzahl ÷ Erforderliche Abtriebsdrehzahl Beispiel: Wenn Ihr Synchronmotor mit 1500 U/min läuft und Ihre Maschine 100 U/min benötigt: Übersetzungsverhältnis = 1500 ÷ 100 = 15:1 Das bedeutet, dass Sie ein Getriebe mit einem Untersetzungsverhältnis nahe 15:1 benötigen. Gängige Beispiele für Motordrehzahlen und Übersetzungsverhältnisse Motordrehzahl Erforderliche Abtriebsdrehzahl Ungefähres Übersetzungsverhältnis Typische Anwendung 3000 U/min 300 U/min 10:1 Kleine Automatisierungsanlagen 1.500 U/min 150 U/min 10:1 Förderbandantrieb 1.500 U/min 100 U/min 15:1 Mischer oder Dosierer 1.000 U/min 50 U/min 20:1 Hochleistungsförderband 750 U/min 30 U/min 25:1 Drehtisch oder langsamer Antrieb Berechnung des erforderlichen Ausgangsdrehmoments Das Drehmoment ist entscheidend, wenn ein Synchronmotor mit einem Getriebe kombiniert wird. Das Getriebe reduziert die Drehzahl, erhöht aber das Drehmoment. Dadurch kann ein kleinerer Hochgeschwindigkeitsmotor eine Last mit niedrigerer Drehzahl und höherem Drehmoment antreiben. Grundlegende Drehmomentformel Drehmoment = 9550 × Leistung ÷ Drehzahl Dabei gilt: Das Drehmoment in N·m Leistung in kW Drehzahl in U/min Beispiel: Bei einer Motorleistung von 5,5 kW und einer Abtriebsdrehzahl des Getriebes von 100 U/min gilt: Drehmoment = 9550 × 5,5 ÷ 100 = 525,25 N·m Das bedeutet, dass das Abtriebsdrehmoment des Getriebes unter Berücksichtigung von Wirkungsgrad und Sicherheitsfaktor höher als 525 N·m sein sollte. Wählen Sie die richtige Motorleistung Die Leistung des Synchronmotors sollte dem Lastbedarf entsprechen. Ist die Motorleistung zu gering, kann der Motor möglicherweise nicht anlaufen, mit hohem Strom laufen, den Synchronlauf verlieren oder überhitzen. Ist die Motorleistung zu hoch, steigen die Systemkosten und die Energieeffizienz kann bei geringer Last beeinträchtigt werden. Bei der Auswahl der Motorleistung ist Folgendes zu prüfen: Anforderungen an das Anlaufdrehmoment Dauerlaufdrehmoment Spitzenlastdrehmoment Lastträgheit Betriebsstunden pro Tag Anzahl der Starts und Stopps Stoßbelastungsgrad Umgebungstemperatur Kühlbedingungen Bei gleichmäßigen Lasten, wie beispielsweise Ventilatoren oder Pumpen, lässt sich die erforderliche Leistung in der Regel leichter berechnen. Bei Stoßbelastungen, wie beispielsweise Brechern, Mischern, Pressen oder schweren Förderanlagen, ist eine höhere Sicherheitsmarge erforderlich. Wählen Sie das richtige Getriebeübersetzungsverhältnis Sobald die Motor- und Abtriebsdrehzahlen feststehen, wählen Sie das Getriebeübersetzungsverhältnis. Es kann jedoch vorkommen, dass das genaue Standard-Getriebeübersetzungsverhältnis nicht perfekt zu Ihrer Berechnung passt. Wählen Sie in diesem Fall das am besten passende Standardverhältnis und prüfen Sie, ob die endgültige Abtriebsdrehzahl akzeptabel ist. Beispiel Motordrehzahl: 1500 U/min Erforderliche Abtriebsdrehzahl: 120 U/min Erforderliches Übersetzungsverhältnis = 1500 ÷ 120 = 12,5:1 Wenn die Standardübersetzungsverhältnisse 10:1, 12:1, 15:1 und 20:1 betragen, ist möglicherweise ein Verhältnis von 12:1 besser geeignet, sofern die Maschine eine etwas höhere Abtriebsdrehzahl zulässt. Prüfen Sie die Drehmomentkapazität des Getriebes Prüfen Sie nicht nur das Übersetzungsverhältnis. Sie müssen auch prüfen, ob das Getriebe das erforderliche Drehmoment bewältigen kann. Ein Getriebe mit dem richtigen Übersetzungsverhältnis, aber unzureichender Drehmomentkapazität kann schnell ausfallen. Sie sollten vergleichen: Erforderliches Lastdrehmoment Nenn-Abtriebsdrehmoment des Getriebes Spitzendrehmomentkapazität Sicherheitsfaktor Überlastfähigkeit Wärmebelastbarkeit Bei Hochbelastung sollte das Nenn-Drehmoment des Getriebes höher sein als das berechnete Drehmoment nach Anwendung eines Betriebsfaktors. Berücksichtigen Sie den Betriebsfaktor Der Betriebsfaktor ist ein Sicherheitsmultiplikator, der dazu dient, das Getriebe vor den tatsächlichen Betriebsbedingungen zu schützen. Eine Maschine, die 8 Stunden pro Tag reibungslos läuft, benötigt einen geringeren Betriebsfaktor als eine Maschine, die 24 Stunden pro Tag unter Stoßbelastungen arbeitet. Empfohlene Richtwerte für den Betriebsfaktor Betriebsbedingungen Belastungsart Betriebszeit Empfohlener Betriebsfaktor Leichte Beanspruchung Gleichmäßige Belastung Weniger als 8 Stunden/Tag 1,0–1,2 Mittlere Beanspruchung Mäßige Belastung 8–16 Stunden/Tag 1,2–1,5 Schwerlast Stoßbelastung 16–24 Stunden/Tag 1,5–2,0 Extrem hoher Betrieb Häufige Stöße Dauerbetrieb 2,0+ Wenn Ihr berechnetes Drehmoment beispielsweise 500 N·m beträgt und der Betriebsfaktor 1,5 ist: Erforderliches Drehmoment des Getriebes = 500 × 1,5 = 750 N·m Sie sollten also ein Getriebe wählen, das für mindestens 750 N·m ausgelegt ist. Anpassung an die Anlaufcharakteristik des Motors Synchronmotoren haben im Vergleich zu Standard-Asynchronmotoren andere Anlaufanforderungen. Einige Synchronmotoren verwenden Dämpferwicklungen, Frequenzumrichtersteuerung, Sanftanlasser oder spezielle Anlaufsysteme. Bei der Auswahl eines Getriebes müssen Sie sicherstellen, dass das Getriebe und die angetriebene Last keinen übermäßigen Anlaufwiderstand erzeugen. Prüfen Sie folgende Punkte: Kann der Motor die Last über das Getriebe anlaufen? Ist die Last beim Anlaufen zu schwer? Ist die Massenträgheit der Last zu hoch? Benötigt der Motor einen lastfreien Anlauf? Ist eine Kupplung oder ein Sanftanlaufsystem erforderlich? Wird das Getriebe beim Anlaufen starken Stößen ausgesetzt sein? Bei Lasten mit hoher Trägheit benötigt der Motor möglicherweise eine längere Beschleunigungszeit oder eine andere Anlaufmethode. Lastart und Anwendung prüfen Unterschiedliche Anwendungen erfordern unterschiedliche Getriebetypen. Ein Förderband kann ein Stirnradgetriebe oder ein auf die Welle montiertes Getriebe verwenden. Ein Präzisionsautomatisierungssystem benötigt möglicherweise ein Planetengetriebe. Ein Hebesystem benötigt möglicherweise ein Schneckengetriebe oder einen Bremsmotor. Ein Mischer benötigt möglicherweise ein hochbelastbares Kegelstirnradgetriebe. Gängige Getriebeoptionen Stirnradgetriebe: Hoher Wirkungsgrad, ruhiger Lauf, geeignet für Förderanlagen und allgemeine Maschinen. Planetengetriebe: Kompakte Bauweise, hohe Drehmomentdichte, gut geeignet für Automatisierung und Präzisionssteuerung. Schneckengetriebe: Hohes Untersetzungsverhältnis, kompakte Bauweise, geeignet für Anwendungen mit niedrigen Drehzahlen. Kegelradgetriebe: Geeignet für rechtwinklige Kraftübertragung. Stirn-Kegelradgetriebe: Robust, effizient und geeignet für den

Nicht kategorisiert

10 häufige Probleme bei Synchronmotoren und deren Lösungen

Synchronmotoren finden breite Anwendung in Pumpen, Kompressoren, Ventilatoren, Mühlen, Förderanlagen und anderen industriellen Antriebssystemen, die eine konstante Drehzahl, hohen Wirkungsgrad und stabilen Betrieb erfordern. Dennoch können bei der Installation, Inbetriebnahme oder im täglichen Betrieb Probleme auftreten. Zu den häufigen Problemen bei Synchronmotoren zählen Anlaufstörungen, Synchronitätsverlust, Überhitzung, ungewöhnliche Vibrationen, Erregungsfehler, hoher Strom, schlechter Leistungsfaktor, Lagerschäden und Isolationsfehler. Das Verständnis der Symptome, Ursachen und Lösungen hilft Ihnen, Ausfallzeiten zu reduzieren, Anlagen zu schützen und die Zuverlässigkeit der Motoren zu verbessern. Häufige Probleme bei Synchronmotoren Problem Häufige Symptome Hauptursachen Schnelle Lösung Der Motor springt nicht an Keine Drehbewegung, Brummen, Auslösealarm Falsche Verkabelung, zu niedrige Spannung, Defekt am Anlasser Stromversorgung, Verkabelung, Anlasser und Steuerkreis prüfen Synchronitätsverlust Motor löst unter Last aus, instabiler Betrieb Überlastung, Spannungsabfall, schwache Erregung Last reduzieren, Spannung prüfen, Erregung einstellen Überhitzung Hohe Gehäusetemperatur, Isolationsgeruch Überlastung, schlechte Kühlung, hoher Strom Belüftung verbessern, Last reduzieren, Strom prüfen Ungewöhnliche Vibrationen Geräusche, Rütteln, lockeres Fundament Fluchtungsfehler, Lagerverschleiß, Unwucht des Rotors Welle ausrichten, Lager prüfen, Fundament festziehen Hoher Strom Überlastabschaltung, Kabelwärmeentwicklung Mechanische Überlastung, Spannungsungleichgewicht Last, Stromversorgung und Motorparameter prüfen Schlechter Leistungsfaktor Niedriger Wirkungsgrad, Risiko von Strafgebühren Falsche Erregungseinstellung Erregungsstrom anpassen Erregungsausfall Motor kann nicht synchronisieren Fehler am AVR, am Erreger, an der Bürste oder im Feldkreis Erregungssystem und Feldwicklung überprüfen Lagerprobleme Knirschgeräusche, hohe Lagertemperatur Mangelhafte Schmierung, Verunreinigungen, Fluchtungsfehler Lager schmieren oder austauschen Isolationsfehler Erdschluss, Ableitstrom Feuchtigkeit, Alterung, Staub, Überhitzung Motor trocknen, reinigen, prüfen oder neu wickeln Synchronmotor lässt sich nicht starten Ein Synchronmotor springt möglicherweise nicht an, wenn die Stromversorgung, das Anlasssystem, das Erregungssystem oder die Lastbedingungen nicht korrekt sind. In vielen Fällen erzeugt der Motor zwar ein Brummen, kann sich aber nicht normal drehen. Häufige Ursachen Die Versorgungsspannung ist unzureichend. Phasenausfall oder falsche Phasenfolge. Falsche Verkabelung. Ausfall des Anlassers, des Schützes oder des Schutzrelais. Die Last ist beim Anlaufen zu hoch. Die Drosselwicklung oder der Anlaufkäfig ist beschädigt. Der Steuerkreis weist lose Klemmen oder defekte Sensoren auf. Lösungen Überprüfen Sie zunächst die Eingangsspannung und stellen Sie sicher, dass alle drei Phasen stabil sind. Überprüfen Sie anschließend die Motorverkabelung gemäß Typenschild und Schaltplan. Wenn der Motor mit einem Sanftanlasser, einem Frequenzumrichter oder einer speziellen Anlaufschalttafel betrieben wird, überprüfen Sie die Parametereinstellungen und Schutzalarme. Stellen Sie außerdem sicher, dass sich die angetriebene Anlage vor dem Anlaufen frei drehen kann. Wenn die Last blockiert ist, kann selbst ein einwandfreier Motor möglicherweise nicht anlaufen. Motor verliert Synchronität Der Synchronismusverlust ist eines der schwerwiegendsten Probleme bei Synchronmotoren. Er tritt auf, wenn der Motor seine magnetische Kopplung mit dem rotierenden Statorfeld nicht aufrechterhalten kann. Der Motor kann langsamer werden, vibrieren, hohen Strom ziehen oder plötzlich abschalten. Häufige Ursachen Plötzliche mechanische Überlastung. Starker Spannungsabfall im Stromnetz. Der Erregerstrom ist zu niedrig. Falscher Lastwinkel. Mangelnde Stabilität der Stromversorgung. Der Startvorgang wurde nicht korrekt abgeschlossen. Fehlerhaftes Erregungsregelsystem. Lösungen Reduzieren Sie die Last und starten Sie den Motor unter geeigneten Bedingungen neu. Prüfen Sie, ob der Erregerstrom nach dem Anlaufen den erforderlichen Wert erreicht. Wenn der Motor in einer Hochleistungsanwendung wie einem Kompressor, einer Mühle oder einer großen Pumpe eingesetzt wird, vermeiden Sie plötzliche Laständerungen. Überprüfen Sie außerdem die Stromversorgung auf Spannungseinbrüche, Phasenungleichgewicht und instabile Frequenz. Überhitzung des Synchronmotors Eine Überhitzung kann die Isolierung beschädigen, die Lebensdauer des Motors verkürzen und zu ungeplanten Stillständen führen. Ein Motor, der heißer als normal läuft, sollte umgehend überprüft werden. Häufige Ursachen Langfristiger Überlastbetrieb. Ausfall des Lüfters oder blockierte Belüftung. Staubansammlung im Inneren des Motors. Hohe Umgebungstemperatur. Spannungsungleichgewicht. Übermäßiger Strom. Lagerreibung. Falsche Erregungseinstellung. Lösungen Messen Sie den Motorstrom und vergleichen Sie ihn mit dem auf dem Typenschild angegebenen Nennstrom. Entfernen Sie Staub aus den Kühlkanälen, den Lüfterabdeckungen und den Luftfiltern. Stellen Sie sicher, dass der Motor über ausreichend Platz für die Wärmeableitung verfügt. Wenn der Motor in einer staubigen, feuchten oder heißen Umgebung installiert ist, verbessern Sie die Schutzart des Gehäuses und die Kühlung. Ungewöhnliche Geräusche und Vibrationen Geräusche und Vibrationen deuten in der Regel auf mechanische oder elektrische Probleme hin. Werden sie ignoriert, können sie zu Lagerausfällen, Wellenschäden, Kupplungsschäden oder Reibung zwischen Rotor und Stator führen. Häufige Ursachen Wellenversatz. Lose Fundamentbolzen. Beschädigte Lager. Unwucht des Rotors. Verschleiß der Kupplung. Ungleichmäßigkeit des Luftspalts. Vibrationen der angetriebenen Geräte. Elektrische Unwucht. Lösungen Überprüfen Sie den Motorsockel, die Fundamentbolzen und die Ausrichtung der Kupplung. Überprüfen Sie die Lagertemperatur und achten Sie auf Schleif- oder Klopfgeräusche. Wenn die Schwingungen nach der Wartung zunehmen, muss die Kupplung oder der Rotor möglicherweise ausgewuchtet werden. Sie sollten außerdem prüfen, ob die Schwingungen vom Motor selbst oder von der angeschlossenen Maschine ausgehen. Hoher Stromverbrauch während des Betriebs Ein hoher Strom ist ein Warnzeichen. Er kann durch elektrische Probleme, Überlastung, unzureichende Erregung oder mechanischen Widerstand verursacht werden. Ein langfristig hoher Strom kann zu einer Überhitzung der Wicklungen und zu Schäden an der Isolierung führen. Häufige Ursachen Der Motor ist überlastet. Die angetriebene Maschine ist blockiert oder hat sich verklemmt. Die Versorgungsspannung ist zu niedrig. Spannungsungleichgewicht zwischen den Phasen. Falscher Erregungsstrom. Die Lagerreibung erhöht die mechanische Belastung. Die Motorparameter sind nicht auf die Anwendung abgestimmt. Lösungen Messen Sie den Drehstrom und die Drehspannung. Wenn eine Phase einen abnormen Strom aufweist, überprüfen Sie die Stromversorgung und die Kabelanschlüsse. Sind alle Phasen hoch, überprüfen Sie die Lastbedingungen. Bei Pumpen und Ventilatoren prüfen Sie, ob Ventile, Klappen oder Prozessbedingungen eine übermäßige Belastung verursachen. Schlechter Leistungsfaktor Ein Vorteil eines Synchronmotors besteht darin, dass sein Leistungsfaktor durch Ändern des Erregerstroms eingestellt werden kann. Ist die Erregung nicht korrekt eingestellt, kann der Motor mit einem schlechten Leistungsfaktor laufen. Häufige Ursachen Untererregung. Übererregung. Falsche AVR-Einstellung. Laständerungen ohne Anpassung der Erregung. Fehler in der Feldstromregelung. Lösungen Passen Sie den Erregungsstrom entsprechend dem erforderlichen Leistungsfaktor an. Eine Untererregung führt in der Regel zu einem nacheilenden Leistungsfaktor, während eine Übererregung dazu führen kann, dass der Motor mit einem voreilenden Leistungsfaktor läuft. Bei Anlagen, die Synchronmotoren zur Leistungsfaktorkorrektur einsetzen, ist eine regelmäßige Überwachung wichtig. Ausfall des Erregungssystems Das Erregungssystem versorgt das Rotorfeld mit Gleichstrom. Bei einem Ausfall des Erregungssystems kann der Synchronmotor möglicherweise nicht ordnungsgemäß anlaufen, den Synchronlauf nicht erreichen oder während des Betriebs abschalten. Häufige Ursachen Ausfall des AVR. Fehler am Erreger. Verschleiß der Bürsten oder Schleifringe. Unterbrechung

Nach oben scrollen

Nachricht senden

    Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

    Nachricht senden

      Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

      Bitte füllen Sie das untenstehende Formular aus. Wir werden uns umgehend mit Ihnen in Verbindung setzen, sobald wir Ihre Rückmeldung erhalten haben. Die mit einem * gekennzeichneten Felder sind Pflichtfelder.

        Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.