Nom de l’auteur/autrice :Leili

Non catégorisé

Moteur à courant alternatif vs moteur à courant continu : explication des principales différences

Les moteurs de drainage à courant alternatif et à courant continu présentent chacun leurs propres avantages. Les moteurs de drainage à courant alternatif restent un choix fiable et économique pour les applications nécessitant un fonctionnement stable et une installation simple. Les moteurs de drainage à courant continu offrent davantage de flexibilité, d’efficacité et de capacités de contrôle, ce qui les rend de plus en plus adaptés aux équipements intelligents modernes. Qu’est-ce qu’un moteur de drainage ? Un moteur de drainage est un moteur électrique compact conçu pour entraîner une pompe de drainage ou un mécanisme d’évacuation de l’eau. Sa fonction principale est de convertir l’énergie électrique en énergie mécanique, permettant ainsi à la pompe d’évacuer l’eau de condensation, les eaux usées ou d’autres liquides hors des équipements. On trouve couramment des moteurs de drainage dans : Climatiseurs Systèmes de réfrigération Les déshumidificateurs Machines à laver Équipements de refroidissement industriels Équipements médicaux Systèmes commerciaux de gestion de l’eau Bien que leur principe de fonctionnement soit similaire à celui des autres moteurs électriques, les moteurs de pompage nécessitent généralement des caractéristiques spécifiques telles que : Un fonctionnement stable en cas de démarrages et d’arrêts fréquents Une taille compacte Faible niveau sonore Résistance à l’humidité Longue durée de vie en fonctionnement continu Le choix entre la technologie CA et CC dépend principalement de la conception électrique de l’équipement et des performances de commande requises. Différence fondamentale entre les moteurs de drainage à courant alternatif et à courant continu La différence fondamentale entre les moteurs de drainage à courant alternatif (CA) et à courant continu (CC) réside dans le type d’alimentation électrique qu’ils utilisent. Un moteur de drainage à courant alternatif utilise un courant alternatif dont le sens de circulation change périodiquement. Ces moteurs sont généralement raccordés directement à des sources d’alimentation CA domestiques ou industrielles, telles que les réseaux de 110 V, 220 V ou 380 V. Un moteur de drainage à courant continu utilise un courant continu circulant dans un seul sens. Ces moteurs fonctionnent généralement avec des sources d’alimentation en courant continu de basse tension, telles que des systèmes de 12 V, 24 V ou 48 V, souvent alimentées par des adaptateurs, des batteries ou des modules de conversion de puissance. Cette différence influe sur leur structure, leur rendement, leur mode de commande et leur champ d’application. Comparaison Moteur de drainage à courant alternatif Moteur de drainage à courant continu Alimentation Tension CA directement Tension continue via un bloc d’alimentation Tensions courantes 110 V, 220 V, 380 V 12 V, 24 V, 48 V Mode de commande Fonctionnement généralement à vitesse fixe Contrôle plus aisé de la vitesse et des performances Structure Simple et durable Plus compacte grâce à la commande électronique Rendement Idéale pour un fonctionnement stable Rendement généralement plus élevé à charges variables Utilisations typiques Équipements industriels et commerciaux Équipements compacts et intelligents Moteur à courant alternatif à drainage : avantages et applications Structure simple et fonctionnement fiable L’un des principaux avantages des moteurs de vidange à courant alternatif réside dans la simplicité de leur structure mécanique. Les moteurs à courant alternatif traditionnels comportent généralement moins de composants électroniques que les systèmes modernes à courant continu. Cela les rend très fiables, en particulier dans les applications où le moteur doit uniquement assurer une fonction de vidange de base. Par exemple, dans un système de climatisation commercial, le moteur de vidange peut n’avoir à démarrer que lorsque l’eau de condensation atteint un certain niveau. Un simple moteur à courant alternatif peut accomplir cette tâche efficacement sans nécessiter de systèmes de commande complexes. La complexité électronique réduite signifie également moins de points de défaillance potentiels, ce qui peut s’avérer avantageux dans des environnements industriels difficiles. Raccordement direct aux réseaux électriques standard De nombreux bâtiments et usines disposent déjà d’une infrastructure électrique en courant alternatif. De ce fait, les moteurs de vidange à courant alternatif peuvent souvent être installés sans équipement supplémentaire de conversion de courant. Cela présente plusieurs avantages : Une installation plus aisée Coût initial d’équipement réduit Une complexité réduite du système Remplacement aisé lors de la maintenance Pour les grands fabricants d’équipements commerciaux, les moteurs à courant alternatif restent un choix pratique, car ils peuvent être intégrés dans les conceptions électriques existantes. Performances stables pour un fonctionnement continu Les moteurs à courant alternatif pour le drainage sont particulièrement adaptés aux applications nécessitant une vitesse de fonctionnement constante. Par exemple, un système de drainage qui évacue en continu l’eau de condensation d’une unité de refroidissement industrielle ne nécessite généralement pas d’ajustements fréquents de la vitesse. Dans ce cas, un moteur à courant alternatif fiable peut offrir des performances stables sur de longues périodes. Les moteurs de drainage à courant alternatif classiques peuvent fonctionner en continu pendant des milliers d’heures lorsqu’ils sont correctement conçus et entretenus. Moteur de drainage à courant continu : avantages et applications Rendement supérieur dans des conditions de fonctionnement variables Les moteurs de drainage à courant continu sont de plus en plus courants, car les équipements modernes exigent souvent une meilleure gestion de l’énergie. Contrairement aux moteurs à courant alternatif traditionnels à vitesse fixe, les moteurs à courant continu peuvent ajuster leur vitesse de fonctionnement en fonction de la demande réelle. Lorsque les besoins en drainage sont faibles, le moteur peut fonctionner à vitesse réduite, ce qui limite la consommation d’énergie superflue. Par exemple, un déshumidificateur intelligent n’a pas nécessairement besoin d’une capacité de drainage maximale en permanence. Un moteur de drainage à courant continu peut ajuster automatiquement sa puissance en fonction des conditions de production d’eau, améliorant ainsi le rendement global. Dans les applications présentant des variations de charge fréquentes, les moteurs à courant continu permettent de réaliser des économies d’énergie notables par rapport aux alternatives à vitesse fixe. Conception compacte et installation flexible Les moteurs à courant continu sont généralement plus faciles à intégrer dans des équipements compacts, car ils permettent d’atteindre une densité de puissance élevée tout en conservant des dimensions réduites. Cela les rend adaptés aux : Équipements de refroidissement portables Systèmes
Drainage Motor vs Drain Pump
Non catégorisé

Moteur de drainage ou pompe de vidange : quelle est la différence ?

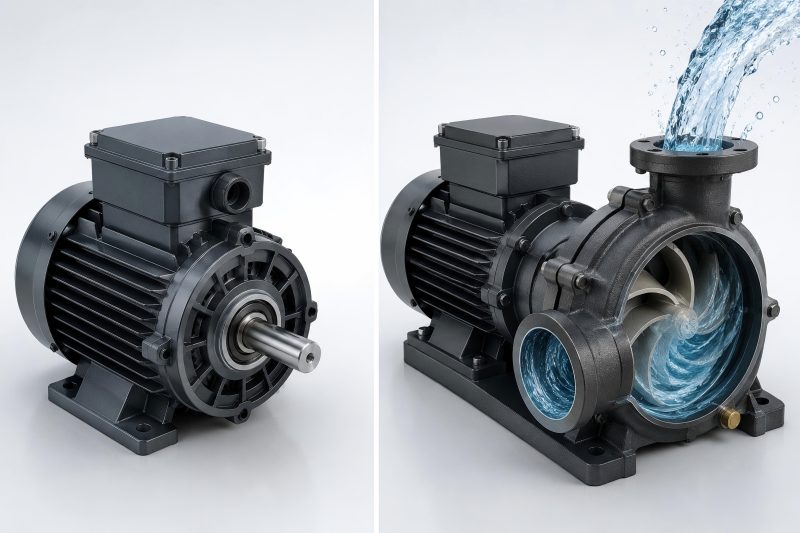
Un moteur de drainage alimente le système, tandis qu’une pompe de vidange achemine et évacue l’eau. Le moteur de drainage fournit la puissance, tandis que la pompe de vidange assure le transfert effectif de l’eau. Dans de nombreuses applications compactes, ils fonctionnent comme un système intégré, ce qui explique pourquoi ces termes sont souvent confondus. Qu’est-ce qu’un moteur de drainage ? Un moteur de drainage est un moteur électrique conçu pour fournir la force de rotation nécessaire aux applications de drainage de l’eau. Sa fonction première n’est pas de déplacer directement l’eau, mais de convertir l’énergie électrique en rotation mécanique. Ce mouvement de rotation est ensuite transmis à un mécanisme de pompe, généralement par l’intermédiaire d’un arbre de liaison. Un moteur de drainage type se compose de : Stator Rotor Un arbre Roulements Carter Bornes électriques Composants de protection Lorsque le moteur est alimenté en courant électrique, il génère un couple et fait tourner l’arbre. La roue ou le groupe motopompe raccordé achemine alors l’eau à travers le système de vidange. Dans le domaine de l’électroménager, les moteurs de vidange sont couramment utilisés dans des ensembles de vidange compacts où l’encombrement, le bruit et la fiabilité sont des facteurs importants. Par exemple, dans une machine à laver : Alimentation électrique → Rotation du moteur de vidange → Rotation de la roue de la pompe → Évacuation de l’eau Le moteur fournit la force nécessaire à la vidange. Qu’est-ce qu’une pompe de vidange ? Une pompe de vidange est un ensemble mécanique complet conçu pour évacuer l’eau d’un système. Contrairement à un moteur de vidange, une pompe interagit directement avec l’eau. Elle comprend non seulement le moteur, mais aussi les composants hydrauliques nécessaires pour créer un débit d’eau. Une pompe de vidange type comprend : Composant Fonction Moteur Fournit la puissance de rotation Roue Transforme la rotation en mouvement de l’eau Corps de pompe Guide le débit d’eau Orifices d’entrée et de sortie Permettent de raccorder les canalisations d’eau Système d’étanchéité Empêche les fuites d’eau La pompe fait circuler l’eau grâce à la rotation de la roue. Les aubes en rotation génèrent une force centrifuge qui pousse l’eau du côté de l’entrée vers le côté de la sortie. Une pompe de drainage constitue donc une solution complète de gestion de l’eau, et non pas simplement un groupe motopropulseur. Différents modèles de pompes de drainage peuvent être choisis en fonction du débit, des conditions de l’eau et des exigences d’installation. Moteur de drainage vs pompe de drainage : principales différences Bien qu’ils soient étroitement liés, la principale différence réside dans leur rôle au sein du système. Comparaison Moteur de drainage Pompe de drainage Fonction principale Génère de l’énergie mécanique Déplace et évacue l’eau Compatible avec Mécanisme de la pompe Système d’alimentation en eau Contient des pièces hydrauliques Non Oui Paramètres principaux Tension, puissance, vitesse, couple Débit, pression de refoulement, capacité Méthode de remplacement Remplacer les composants du moteur Remplacer l’ensemble de la pompe Application Niveau du fournisseur de composants Niveau du système/de l’application En quelques mots : Un moteur de vidange est le moteur. Une pompe de vidange est l’ensemble complet qui utilise ce moteur pour évacuer l’eau. Comment fonctionnent-ils ensemble ? Dans de nombreuses applications de drainage, le moteur et la pompe ne peuvent pas fonctionner indépendamment l’un de l’autre. Le processus de fonctionnement est le suivant : 1. Alimentation électrique Le système de commande envoie du courant électrique au moteur de drainage. Le moteur commence à tourner selon la vitesse et le couple pour lesquels il a été conçu. 2. Transfert de puissance mécanique L’arbre rotatif transmet la puissance à la roue de la pompe. C’est le moteur qui détermine si la pompe peut fonctionner de manière stable et continue. 3. Circulation de l’eau La roue crée des différences de pression à l’intérieur de la chambre de la pompe. L’eau entre par l’orifice d’admission et sort par l’orifice de refoulement. C’est pourquoi les performances d’une pompe de vidange dépendent fortement des caractéristiques du moteur. Un moteur dont le couple est insuffisant peut entraîner : Un drainage lent Un colmatage de la pompe Un fonctionnement instable Des taux de panne plus élevés Un moteur correctement adapté peut améliorer : L’efficacité du drainage La fiabilité de fonctionnement Le niveau sonore La durée de vie Pourquoi y a-t-il souvent confusion ? Cette confusion résulte de méthodes de vente et de contextes d’utilisation différents. Dans le domaine de l’électroménager, les fabricants fournissent souvent un ensemble complet de pompe de vidange. Les clients remplacent généralement l’ensemble de l’unité plutôt que d’acheter uniquement le moteur. Par exemple, lorsqu’une machine à laver présente des problèmes de vidange, la pièce de rechange est généralement appelée « pompe de vidange de machine à laver », même si c’est le moteur qu’elle contient qui constitue la véritable source d’énergie. Dans les chaînes d’approvisionnement industrielles, en revanche, les fabricants peuvent se concentrer spécifiquement sur les moteurs de vidange, car ce sont eux qui produisent le composant d’entraînement principal. Cette différence de terminologie dépend du point de vue : Point de vue de l’utilisateur Terme courant Réparation d’appareils électroménagers Pompe de vidange Fabricant d’appareils électroménagers Ensemble de pompe de vidange Fabricant de moteurs Moteur de vidange Ingénieur en composants Unité d’entraînement du moteur Comparaison des performances : au niveau du moteur ou au niveau de la pompe Lors du choix des composants, les acheteurs doivent tenir compte de différents facteurs de performance. Facteurs de performance d’un moteur de drainage Pour un moteur de drainage, les caractéristiques techniques importantes sont les suivantes : Paramètre Considérations types Tension 12 V, 24 V, 110 V, 220 V Puissance Environ 10 W à 100 W pour les applications compactes Vitesse Généralement plusieurs milliers de tr/min selon la conception Niveau sonore Un critère important pour les appareils électroménagers Durabilité Cycles de démarrage et d’arrêt continus Le moteur doit fournir un couple stable tout en conservant une faible consommation d’énergie. Pour les fabricants d’appareils électroménagers, l’efficacité et la durabilité priment sur la puissance maximale. Facteurs de performance

Single Rotor vs Dual Rotor Axial Flux Motors
Non catégorisé

Moteurs à flux axial à rotor unique ou à double rotor : quelle conception est la meilleure ?

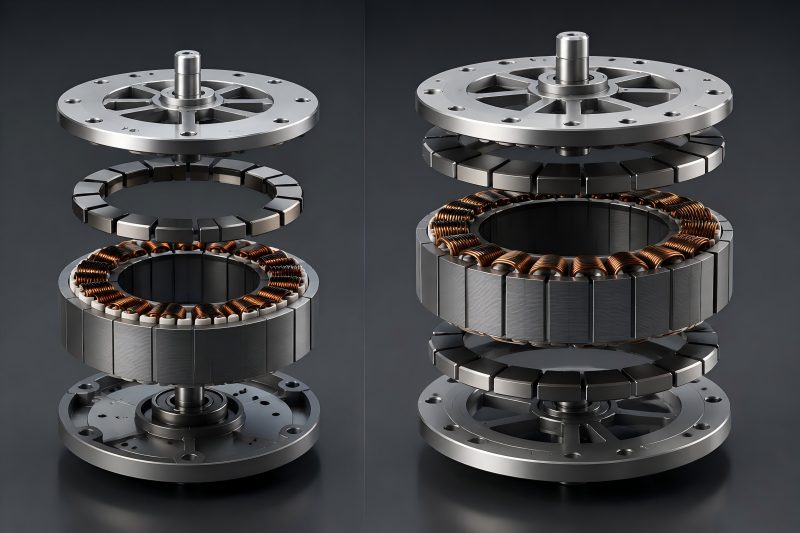
Les moteurs à flux axial à rotor unique et à double rotor incarnent deux philosophies de conception différentes. La conception à rotor unique privilégie la simplicité, la maîtrise des coûts et une fabrication plus aisée, ce qui la rend adaptée à de nombreuses applications commerciales et industrielles. La conception à double rotor vise à maximiser la densité de couple, à améliorer l’équilibre des forces et à répondre à des exigences de performance plus élevées. Pour les applications nécessitant la plus grande densité de puissance dans un espace restreint, la structure à double rotor présente des avantages évidents. En revanche, pour la fabrication à grande échelle où la fiabilité, le coût et la régularité de la production sont tout aussi importants, une conception à rotor unique peut constituer une meilleure solution globale. Différence de structure fondamentale entre les moteurs à flux axial à rotor unique et à double rotor La principale différence entre ces deux conceptions réside dans le nombre et la disposition des rotors autour du stator. Un moteur à flux axial à rotor unique comprend un rotor et un stator ; les aimants du rotor interagissent avec les enroulements du stator à travers un seul entrefer pour produire un couple. Un moteur à flux axial à double rotor utilise deux rotors positionnés de part et d’autre du stator. Le stator est situé entre les deux rotors, créant ainsi deux entrefers actifs. Cette structure permet aux forces magnétiques d’agir des deux côtés, ce qui améliore l’utilisation du champ magnétique et l’équilibre mécanique. Structure Moteur à flux axial à rotor unique Moteur à flux axial à deux rotors Nombre de rotors Un rotor Deux rotors Entrefer Un entrefer actif Deux entrefers actifs Position du stator Un côté du rotor Entre deux rotors Longueur axiale Compact Légèrement plus long Densité de couple Élevée Généralement plus élevée Complexité de fabrication Moindre Plus élevée Coût Plus économique Plus élevé La structure à rotor unique privilégie la simplicité et la rentabilité, tandis que la structure à double rotor vise à optimiser les performances dans un espace restreint. Comparaison des performances : densité de couple et densité de puissance L’une des principales raisons pour lesquelles les ingénieurs choisissent les moteurs à flux axial est leur capacité à atteindre une densité de couple élevée. Le chemin magnétique plat et large permet à une plus grande quantité de matériau actif de participer à la génération du couple. Une conception à double rotor présente naturellement un avantage, car le stator interagit avec deux champs magnétiques. La force électromagnétique est répartie des deux côtés du stator, ce qui permet une meilleure utilisation du cuivre et des aimants permanents. Facteur de performance Conception à rotor unique Conception à double rotor Couple de sortie Élevé Très élevé Densité de puissance Élevée Plus élevée Utilisation magnétique Bonne Excellente Équilibre des forces du rotor Modéré Meilleur Applications adaptées Systèmes compacts généraux Systèmes haute performance Cependant, des performances plus élevées ne signifient pas toujours une meilleure valeur globale. Dans les applications où les exigences en matière de taille et de poids du moteur sont modérées, les performances supplémentaires offertes par une conception à double rotor peuvent ne pas justifier la difficulté de fabrication accrue. Par exemple, un actionneur industriel compact peut déjà répondre à ses exigences avec un moteur à rotor unique. L’ajout d’un deuxième rotor pourrait augmenter le coût sans apporter d’avantages significatifs au système. Équilibre mécanique et contrôle de l’entrefer Un contrôle adéquat de l’entrefer influe considérablement sur les performances de fonctionnement d’un moteur à flux axial. Dans un moteur à rotor unique, la force d’attraction magnétique entre le rotor et le stator s’exerce principalement dans une seule direction. Cela génère une force axiale qui doit être supportée par le système de roulements et la structure mécanique. Un moteur à double rotor équilibre naturellement ces forces, car les deux rotors exercent une traction sur le stator dans des directions opposées. Cela réduit le déséquilibre magnétique axial et peut améliorer la stabilité mécanique. Facteur mécanique Rotor unique Double rotor Équilibre des forces axiales Nécessite un support supplémentaire Équilibrage naturel Charge sur les roulements Nécessite une attention particulière Influence réduite de la charge axiale Tolérance de montage Plus facile Plus exigeant Réglage de l’entrefer Plus simple Plus critique Bien que les conceptions à double rotor offrent un meilleur équilibre des forces, elles nécessitent un assemblage plus précis. La distance entre les deux rotors doit être contrôlée avec soin, car des entrefers irréguliers peuvent réduire le rendement et générer des vibrations. Par conséquent, les moteurs à double rotor offrent un meilleur comportement mécanique, mais uniquement lorsque la précision de fabrication est bien maîtrisée. Considérations relatives à la gestion thermique La gestion thermique constitue une autre différence importante entre les deux conceptions. Dans un moteur à rotor unique, la chaleur générée à l’intérieur du stator dispose de moins de voies de refroidissement. Le côté rotor peut offrir un transfert thermique limité selon la structure. Pour un fonctionnement continu à forte charge, la conception thermique devient un enjeu majeur. Un moteur à double rotor expose les deux côtés du stator aux composants en rotation, ce qui multiplie les possibilités de transfert de chaleur. Certaines conceptions intègrent également la structure du rotor dans la solution de refroidissement. Facteur thermique Rotor unique Double rotor Surface de refroidissement du stator Limitée Surface effective plus grande Capacité de puissance continue Modérée à élevée Élevée Difficulté de conception thermique Faible Plus élevée Fonctionnement à forte charge Dépend fortement du refroidissement Plus adapté Cependant, l’avantage en matière de refroidissement des moteurs à double rotor dépend de leur conception réelle. Le simple fait d’ajouter un rotor supplémentaire ne résout pas automatiquement les problèmes thermiques. Les canaux de refroidissement, la conception du boîtier, le choix des matériaux et les conditions de fonctionnement continuent de déterminer les performances thermiques finales. Comparaison des difficultés de fabrication et des coûts Du point de vue de la fabrication, les moteurs à rotor unique sont plus faciles à produire. L’assemblage du stator, celui du rotor, la mise en place des

Non catégorisé

Processus de fabrication des moteurs à flux axial

Le processus de fabrication d’un moteur à flux axial ne se limite pas à l’assemblage d’une structure compacte. De la conception du noyau et du traitement des lamelles au bobinage, en passant par l’assemblage du rotor et les essais finaux, chaque étape influe sur les performances finales. Pour les fabricants, l’essentiel est de trouver un équilibre entre une conception de moteur de pointe et des méthodes de production pratiques. Un moteur à flux axial fiable nécessite non seulement des performances électromagnétiques élevées, mais aussi un contrôle précis de la fabrication, des processus d’assemblage stables et un contrôle qualité rigoureux. Conception du noyau d’un moteur à flux axial et préparation technique Le processus de fabrication commence par une revue détaillée de la conception. Avant toute préparation de l’outillage ou de la production, les ingénieurs doivent définir les exigences électriques du moteur, sa structure mécanique et le parcours de fabrication. Le noyau d’un moteur à flux axial nécessite généralement un contrôle plus rigoureux des chemins magnétiques, car la structure axiale présente un circuit magnétique plus court et est davantage sensible aux variations de l’entrefer. De légères variations dimensionnelles au niveau du stator ou du rotor peuvent avoir un impact direct sur le couple de sortie, le rendement et les performances en matière de vibrations. Les principaux facteurs de conception sont les suivants : Facteur de conception Considérations de fabrication Diamètre du moteur Détermine la zone de couple disponible et la taille du noyau Distance de l’entrefer Nécessite un contrôle précis pour maintenir les performances magnétiques Structure du stator Influence la fabrication des tôles et le processus de bobinage Configuration du rotor Influence les exigences en matière de fixation des aimants et d’équilibrage Méthode de refroidissement Détermine la conception du boîtier et de l’assemblage Par rapport aux moteurs conventionnels, les moteurs à flux axial présentent souvent une structure plus fine et plus compacte. Cela offre des avantages en termes de réduction de poids, mais accroît également la sensibilité de la fabrication. Une conception qui donne de bons résultats en simulation peut néanmoins rencontrer des difficultés lors de la production en série si les tolérances, l’outillage ou les méthodes d’assemblage ne sont pas pris en compte dès le début. C’est pourquoi la faisabilité de fabrication doit être prise en compte dès la phase initiale de conception. La conception la plus performante sur le papier n’est pas toujours la plus facile à produire de manière constante. Fabrication du noyau de stator d’un moteur à flux axial Le noyau du stator est essentiel pour les performances et la production des moteurs à flux axial. Il fournit le circuit magnétique et supporte le système d’enroulement. Cependant, sa méthode de fabrication peut s’avérer plus complexe que celle des stators de moteurs radiaux traditionnels. En fonction de la structure du moteur, les stators à flux axial peuvent utiliser des lamelles segmentées, des lamelles en forme d’anneau ou des structures de noyau sur mesure. L’acier électrique est généralement sélectionné en fonction des exigences de rendement, de la fréquence de fonctionnement et des limites de pertes. Les principales étapes de fabrication sont les suivantes : Préparation de l’acier magnétique Découpe ou estampage des lamelles Empilement des lamelles Traitement d’isolation Fixation et inspection du noyau Pour la production en petites séries ou de prototypes, la découpe au laser peut être utilisée car elle offre une grande flexibilité en cas de modifications de conception. Cependant, la découpe au laser peut entraîner des conditions de bords différentes de celles de l’estampage, ce qui peut influencer les performances magnétiques. Pour la production en série, l’estampage est généralement privilégié car il offre une plus grande homogénéité et une meilleure efficacité de production. La difficulté réside dans le fait que les lamelles des moteurs à flux axial présentent souvent des géométries particulières, ce qui nécessite une conception précise des outils. Méthode de fabrication Avantages Limites Découpe au laser Flexibilité pour les prototypes et les petites séries Coût de fabrication plus élevé pour la production en série Estampage Rendement élevé et grande répétabilité Nécessite un outillage spécifique Procédé de noyau collé Réduit les contraintes mécaniques et améliore la flexibilité de la forme Nécessite des conditions de collage contrôlées Un point essentiel dans la fabrication des moteurs à flux axial est que le noyau doit non seulement respecter les exigences dimensionnelles, mais également conserver ses propriétés magnétiques. Des contraintes mécaniques excessives, une mauvaise précision d’empilement ou des méthodes d’assemblage inappropriées peuvent accroître les pertes. Bobinage et assemblage du stator d’un moteur à flux axial Une fois le noyau du stator préparé, le processus de bobinage constitue une autre étape critique de la fabrication. Les moteurs à flux axial présentant généralement une structure axiale compacte, l’espace disponible pour le bobinage peut être limité. La conception du bobinage doit tenir compte du facteur de remplissage du cuivre, de la dissipation thermique, de la distance d’isolation et de l’accessibilité pour la production. Les considérations courantes relatives au bobinage comprennent : Paramètres d’enroulement Impact sur les performances du moteur Taux de remplissage en cuivre Influence la capacité de courant et le couple de sortie Épaisseur de l’isolation Influence la sécurité et la résistance thermique Disposition des enroulements Détermine les performances électromagnétiques Méthode de raccordement Influe sur la fiabilité et l’efficacité de la production Le processus d’assemblage nécessite un contrôle minutieux, car les moteurs à flux axial présentent généralement des dimensions axiales plus réduites que les moteurs traditionnels. Un mauvais positionnement des bobines ou une pression inégale lors de l’assemblage peut entraîner des écarts indésirables au niveau de l’entrefer. En production, les équipements de bobinage automatisés peuvent améliorer la régularité, mais les conceptions sur mesure à flux axial peuvent néanmoins nécessiter des montages spécialisés. L’équilibre entre automatisation et flexibilité dépend du volume de production. Fabrication du rotor et installation des aimants Le rotor est un autre composant majeur qui détermine les performances d’un moteur à flux axial. La plupart des moteurs à flux axial utilisent des aimants permanents installés à la surface du rotor pour générer le champ magnétique requis. Le processus de

Non catégorisé

Comment associer un moteur BLDC à rotor externe au variateur adapté

Pour associer un moteur BLDC à rotor externe au contrôleur adapté, il ne suffit pas de vérifier simplement la tension et la puissance. Il faut également tenir compte de la plage de tension, du courant continu, du courant de crête, du type de capteur, de la valeur KV, du nombre de paires de pôles, de la charge au démarrage, de la capacité de la batterie, de la méthode de commande, de la dissipation thermique et des fonctions de protection. Pour les applications à faible charge et à grande vitesse, telles que les ventilateurs, les hélices et les drones, un contrôleur sans capteur peut s’avérer simple et efficace. Pour les applications à forte charge, à faible vitesse ou de précision, telles que les véhicules électriques, la robotique et les équipements industriels, un contrôleur à capteur ou de type FOC constitue généralement le meilleur choix. Paramètres de base du moteur Avant de choisir un variateur, rassemblez les spécifications clés du moteur BLDC à rotors externes. Les paramètres courants d’un moteur comprennent : Paramètre Signification Pourquoi c’est important Tension nominale Tension de fonctionnement normale Doit correspondre à la tension du régulateur et de la batterie Courant nominal Courant de fonctionnement normal Le régulateur doit supporter le courant continu Courant de crête Courant maximal de courte durée Le variateur doit pouvoir gérer l’accélération et les surcharges Puissance nominale Capacité de puissance de sortie Permet de déterminer la taille du variateur Valeur KV Tr/min par volt à vide Influence la plage de vitesse Paires de pôles Nombre de paires de pôles magnétiques Important pour le retour d’information de vitesse et la compatibilité du variateur Type de capteur Capteur à effet Hall, codeur ou sans capteur Détermine le mode de régulation du variateur Charge d’application Ventilateur, roue, hélice, pompe, etc. Influence la demande de courant et le couple de démarrage Si la fiche technique du moteur est disponible, utilisez-la comme référence principale. Dans le cas contraire, vous devrez effectuer une estimation en fonction de la taille du moteur, de son bobinage, de sa tension et de la charge prévue. Adaptez correctement la tension L’adaptation de la tension est la première étape, et la plus importante. La tension nominale du contrôleur doit correspondre à la tension nominale du moteur ainsi qu’à celle de la batterie ou de l’alimentation électrique. Par exemple, si votre moteur BLDC à rotor externe est conçu pour 48 V, vous devez choisir un contrôleur adapté aux systèmes de 48 V. Les tensions courantes des systèmes BLDC sont les suivantes : Tension du moteur Applications courantes 12 V Petits ventilateurs, petites pompes, matériel de modélisme 24 V Robotique, modules AGV, petits outils électriques 36 V Trottinettes électriques, équipements de mobilité légère 48 V Vélos électriques, entraînements industriels, robots de grande taille 60 V / 72 V Véhicules électriques à haute puissance et systèmes à usage intensif Un régulateur dont la tension nominale est trop faible risque de tomber en panne s’il est connecté à une batterie de tension supérieure. Un régulateur dont la tension nominale est nettement supérieure peut fonctionner, mais il risque de ne pas offrir un rendement optimal ni des performances satisfaisantes à basse vitesse s’il n’est pas correctement configuré. Il convient également de tenir compte de la plage de tension de la batterie. Par exemple, une batterie au lithium de 48 V peut atteindre environ 54,6 V lorsqu’elle est complètement chargée. Le contrôleur doit supporter la tension maximale en charge, et pas seulement la tension nominale. Adapter le courant continu et le courant de crête Le courant détermine le couple. Les moteurs BLDC à rotor externe consomment davantage de courant au démarrage, lors de l’accélération et en cas de forte charge. Par conséquent, le contrôleur doit prendre en charge à la fois le courant continu et le courant de crête. Une règle de base pour l’adaptation est la suivante : Le courant continu du contrôleur doit être égal ou légèrement supérieur au courant nominal du moteur. Le courant de pointe du contrôleur doit être suffisamment élevé pour supporter une surcharge de courte durée. Par exemple : Courant nominal du moteur Courant continu recommandé pour le variateur Courant de crête recommandé 10 A 10–15 A 20–30 A 30 A 30–40 A 60–80 A 60 A 60–80 A 120 A ou plus Ne choisissez pas un variateur uniquement en fonction de son courant de crête. Certains variateurs affichent un courant de crête élevé, mais ne peuvent pas garantir un fonctionnement continu stable. Pour les applications industrielles ou à fonctionnement prolongé, le courant nominal continu est plus important. Si le courant du variateur est trop faible, le moteur peut manquer de puissance, accélérer lentement ou déclencher la protection contre les surintensités. Si le courant du variateur est trop élevé et n’est pas correctement limité, le moteur peut surchauffer en cas de forte charge. Vérifiez la puissance nominale La puissance est liée à la tension et au courant. La puissance d’entrée approximative peut être calculée comme suit : Puissance = Tension × Courant Par exemple, un moteur de 48 V fonctionnant à 30 A consomme environ 1 440 W de puissance d’entrée. Compte tenu des pertes liées au rendement, la puissance mécanique de sortie réelle peut être inférieure. Lors du choix d’un variateur, assurez-vous que sa capacité de puissance est adaptée au moteur et à l’application. Puissance du moteur Plage de puissance recommandée pour le variateur 250 W 250–350 W 500 W 500–750 W 1 000 W 1 000–1 500 W 3 000 W 3 000–4 000 W Pour les applications impliquant des accélérations fréquentes, des montées, des charges d’impact ou un couple de démarrage élevé, choisissez un variateur disposant d’une certaine marge de puissance. Choisissez entre un contrôle sans capteur ou avec capteur Les moteurs BLDC à rotor externe peuvent être sans capteur ou avec capteurs. Un moteur BLDC à rotor externe sans capteur n’utilise ni capteurs à effet Hall ni capteurs de position. Le variateur estime la position du rotor grâce à la force contre-électromotrice. La commande sans capteur est simple, compacte

Non catégorisé

Moteurs BLDC à rotors externes et à rotors internes : quelle est la différence ?

Les moteurs BLDC à rotor externe et à rotor interne constituent tous deux des solutions efficaces et fiables, mais ils sont conçus pour répondre à des besoins différents. Un moteur BLDC à rotor externe est doté d’une enveloppe rotative externe et délivre un couple plus élevé à faible vitesse. Il est largement utilisé dans les drones, les ventilateurs, les cardans, les vélos électriques et les systèmes à entraînement direct. Un moteur BLDC à rotor interne est doté d’un rotor interne et est mieux adapté au fonctionnement à grande vitesse, à une meilleure dissipation thermique et aux conceptions industrielles compactes. Il est couramment utilisé dans les outils électriques, les pompes, les compresseurs, les broches et les équipements d’automatisation. Qu’est-ce qu’un moteur BLDC à rotor interne ? Un moteur BLDC à rotor interne dispose d’un rotor situé à l’intérieur du stator. Le rotor à aimants internes tourne tandis que les enroulements du stator qui l’entourent créent un champ magnétique tournant. Cette conception ressemble à celle des moteurs conventionnels, et son rotor compact et léger permet aux moteurs à rotor interne d’atteindre des vitesses de rotation bien plus élevées. Les moteurs BLDC à rotor interne sont couramment utilisés dans les applications qui nécessitent : Une vitesse de rotation élevée Une taille compacte Une bonne dissipation thermique Un contrôle précis de la vitesse Une adaptation à un réducteur ou à une transmission Avantages Inconvénients Capacité à fonctionner à grande vitesse Couple direct plus faible Meilleure dissipation thermique Nécessite souvent un réducteur pour un couple élevé Conception cylindrique compacte Le réducteur peut augmenter le niveau sonore et le coût Réponse dynamique rapide Moins adapté aux hélices à entraînement direct Convient au fonctionnement en continu Des vitesses de rotation élevées peuvent nécessiter un équilibrage minutieux Les applications typiques comprennent les outils électriques, les pompes, les compresseurs, les broches CNC, les maquettes de bateaux, l’automatisation industrielle et certains systèmes de véhicules électriques. Qu’est-ce qu’un moteur BLDC à rotor externe ? Un moteur BLDC à rotor externe est doté d’un rotor situé à l’extérieur du stator. Le stator central reste fixe, tandis que l’enveloppe extérieure, sur laquelle sont montés les aimants, tourne autour de celui-ci. Grâce à son enveloppe rotative plus large, un moteur à rotor externe délivre un couple plus élevé à basse vitesse, ce qui le rend idéal pour les systèmes à entraînement direct. Les moteurs BLDC à rotor externe sont couramment utilisés dans : Drones et drones sans pilote Les avions radiocommandés Vélos électriques Ventilateurs de refroidissement Systèmes à entraînement direct Cardan Articulations robotiques Applications à faible vitesse et couple élevé Avantages Inconvénients Couple élevé à faible vitesse Vitesse maximale réduite Bon rapport couple/poids Le refroidissement peut s’avérer plus difficile Convient à l’entraînement direct Enveloppe extérieure rotative plus volumineuse Souvent, aucun réducteur n’est nécessaire Inertie de rotation plus élevée Idéal pour les drones, les ventilateurs et les vélos électriques Ne convient pas aux systèmes à très haute vitesse La principale caractéristique d’un moteur à rotor externe réside dans son couple élevé, sans qu’un réducteur soit toujours nécessaire. Différence structurelle fondamentale La principale différence entre un moteur BLDC à rotor externe et un moteur BLDC à rotor interne réside dans la position du rotor. Élément Moteur BLDC à rotor interne Moteur BLDC à rotor externe Position du rotor À l’intérieur du stator À l’extérieur du stator Position du stator À l’extérieur À l’intérieur Partie rotative Arbre intérieur/rotor Enveloppe extérieure/boîtier Vitesse Plus élevée Plus faible Couple Plus faible pour une même taille Plus élevé pour une taille identique Refroidissement Généralement meilleur Plus difficile Utilisation courante Systèmes à grande vitesse Systèmes à entraînement direct En termes simples, un moteur à rotor interne est plus adapté à la vitesse, tandis qu’un moteur à rotor externe est plus adapté au couple. Comparaison des couples Un moteur BLDC à rotor externe produit généralement plus de couple qu’un moteur à rotor interne de taille similaire, car son rotor a un diamètre plus grand. Un rayon de rotor plus important confère au moteur un effet de levier plus important, ce qui lui permet de générer une force de rotation plus puissante. C’est pourquoi les moteurs à rotor externe sont largement utilisés dans les drones. Les hélices des drones ont besoin d’un couple élevé à une vitesse relativement faible, et un moteur à rotor externe peut entraîner l’hélice directement, sans boîte de vitesses. Les moteurs à rotor interne délivrent généralement moins de couple direct. Si un couple élevé est nécessaire, ils sont souvent associés à une boîte de vitesses. La boîte de vitesses réduit la vitesse et augmente le couple. Comparaison des vitesses Les moteurs BLDC à rotor interne sont généralement mieux adaptés au fonctionnement à grande vitesse. Le rotor étant plus petit et plus léger, son inertie de rotation est moindre. Cela permet une accélération et un réglage de la vitesse plus rapides. Les moteurs à rotor externe fonctionnent généralement à des vitesses plus faibles, car leur enveloppe rotative externe est plus grande et plus lourde. À très haute vitesse, la masse rotative plus importante peut générer davantage de contraintes mécaniques. C’est pourquoi les moteurs à rotor interne sont souvent utilisés dans les outils à grande vitesse, les pompes, les broches et les compresseurs. Les moteurs à rotor externe sont plus courants dans les applications à basse ou moyenne vitesse où le couple est plus important que le régime maximal. Comparaison du rendement Les moteurs BLDC à rotor externe et à rotor interne peuvent tous deux offrir un rendement élevé lorsqu’ils sont correctement conçus et associés au contrôleur adapté. Toutefois, le rendement dépend de nombreux facteurs, notamment : La taille du moteur La conception du bobinage La qualité des aimants Les performances du contrôleur Les conditions de charge Méthode de refroidissement Vitesse de fonctionnement Les moteurs à rotor externe peuvent être très efficaces dans les applications à entraînement direct, car ils ne nécessitent pas forcément de réducteur. La suppression du réducteur réduit les pertes mécaniques, le bruit et les besoins d’entretien. Les moteurs à rotor fermé peuvent également être très efficaces, en

Non catégorisé

Comment associer un moteur synchrone à un réducteur

L’association d’un moteur synchrone à un réducteur ne se résume pas à la simple connexion de deux pièces mécaniques. La combinaison adéquate doit répondre à vos exigences en matière de vitesse, de couple, de type de charge, de cycle de service, d’espace d’installation, d’objectif de rendement et de coefficient de sécurité. Si le moteur est trop petit, le système peut ne pas démarrer, surchauffer, perdre son synchronisme ou se déclencher sous charge. Si le réducteur n’est pas correctement sélectionné, il peut présenter une usure excessive, des vibrations, un jeu, des fuites d’huile ou une défaillance prématurée des engrenages. Adéquation entre moteur synchrone et réducteur Facteurs de compatibilité Éléments à vérifier Pourquoi est-ce important ? Vitesse de sortie Vitesse requise de la machine Détermine le rapport de réduction du réducteur Couple de sortie Couple de charge requis Garantit que le système peut entraîner la charge Puissance du moteur Puissance nominale en kW ou en HP Empêche la surcharge et la surchauffe Rapport de réduction Vitesse du moteur ÷ vitesse de sortie Détermine la vitesse de l’arbre de sortie Facteur de service Chocs de charge et cycle de service Protège le réducteur contre les dommages Type de montage Pied, bride, montage sur arbre Assure la compatibilité mécanique Dimension de l’arbre Arbre moteur et entrée du réducteur Évite les problèmes d’accouplement et d’alignement Rendement Pertes au niveau du moteur et du réducteur Influence la consommation d’énergie et la production de chaleur Jeu Jeu des engrenages Important pour la précision de positionnement Environnement Poussière, humidité, température Influence l’étanchéité, la lubrification et la protection Comprendre la vitesse de sortie requise La première étape consiste à connaître la vitesse requise par votre machine entraînée. La vitesse d’un moteur synchrone dépend de la fréquence et du nombre de pôles. Le réducteur réduit cette vitesse à la vitesse de fonctionnement requise par l’équipement. Formule de base Rapport de réduction = Vitesse du moteur ÷ Vitesse de sortie requise Par exemple, si votre moteur synchrone tourne à 1 500 tr/min et que votre machine nécessite 100 tr/min : Rapport de réduction = 1 500 ÷ 100 = 15:1 Cela signifie que vous avez besoin d’un réducteur avec un rapport de réduction proche de 15:1. Exemples courants de vitesses de moteur et de rapports de réduction Vitesse du moteur Vitesse de sortie requise Rapport de réduction approx. Application typique 3 000 tr/min 300 tr/min 10:1 Petits équipements d’automatisation 1 500 tr/min 150 tr/min 10:1 Système d’entraînement du convoyeur 1 500 tr/min 100 tr/min 15:1 Mélangeur ou alimentateur 1 000 tr/min 50 tr/min 20:1 Convoyeur à usage intensif 750 tr/min 30 tr/min 25:1 Table rotative ou entraînement à vitesse réduite Calculer le couple de sortie requis Le couple est un paramètre essentiel lors de l’association d’un moteur synchrone à un réducteur. Le réducteur réduit la vitesse mais augmente le couple. Cela permet à un moteur plus petit et à grande vitesse d’entraîner une charge à vitesse réduite et à couple élevé. Formule de base du couple Couple = 9 550 × Puissance ÷ Vitesse Où : Le couple est exprimé en N·m La puissance est exprimée en kW La vitesse est exprimée en tr/min Par exemple, si la puissance du moteur est de 5,5 kW et que la vitesse de sortie du réducteur est de 100 tr/min : Couple = 9 550 × 5,5 ÷ 100 = 525,25 N·m Cela signifie que le couple de sortie du réducteur doit être supérieur à 525 N·m après prise en compte du rendement et du coefficient de sécurité. Choisissez la puissance de moteur appropriée La puissance du moteur synchrone doit correspondre à la demande de charge. Si la puissance du moteur est trop faible, celui-ci peut ne pas démarrer, fonctionner avec un courant élevé, perdre son synchronisme ou surchauffer. Si la puissance du moteur est trop élevée, le coût du système augmente et le rendement énergétique peut s’en trouver réduit en cas de charge faible. Lors du choix de la puissance du moteur, vérifiez : Les exigences en matière de couple de démarrage le couple de fonctionnement continu Couple de charge de pointe L’inertie de la charge Nombre d’heures de fonctionnement par jour Nombre de démarrages et d’arrêts Niveau de charge de choc Température ambiante Conditions de refroidissement Pour les charges stables, telles que les ventilateurs ou les pompes, la puissance requise est généralement plus facile à calculer. Pour les charges à chocs, telles que les concasseurs, les mélangeurs, les presses ou les convoyeurs lourds, une marge de sécurité plus importante est nécessaire. Choisissez le rapport de réduction adapté Une fois que les vitesses du moteur et de sortie sont connues, choisissez le rapport de réduction. Cependant, il se peut que le rapport de réduction standard exact ne corresponde pas parfaitement à votre calcul. Dans ce cas, choisissez le rapport standard le plus proche et vérifiez si la vitesse de sortie finale est acceptable. Exemple Vitesse du moteur : 1 500 tr/min Vitesse de sortie requise : 120 tr/min Rapport requis = 1 500 ÷ 120 = 12,5:1 Si les rapports de réduction standard sont 10:1, 12:1, 15:1 et 20:1, un rapport de 12:1 peut s’avérer plus adapté si la machine peut supporter une vitesse de sortie légèrement supérieure. Vérification de la capacité de couple en sortie du réducteur Ne vous contentez pas de vérifier le rapport de réduction. Vous devez également vérifier si le réducteur est capable de supporter le couple requis. Un réducteur présentant un rapport correct mais une capacité de couple insuffisante risque de tomber rapidement en panne. Vous devez comparer : Couple de charge requis Couple de sortie nominal du réducteur Capacité de couple de pointe Facteur de service Capacité de surcharge Capacité thermique En cas d’utilisation intensive, le couple nominal du réducteur doit être supérieur au couple calculé après application d’un coefficient de sécurité. Prendre en compte le facteur de service Le facteur de service est un coefficient de sécurité utilisé pour protéger le réducteur dans les conditions réelles d’exploitation. Une machine fonctionnant sans à-coups 8 heures par

Non catégorisé

10 problèmes courants liés aux moteurs synchrones et leurs solutions

Les moteurs synchrones sont largement utilisés dans les pompes, les compresseurs, les ventilateurs, les broyeurs, les convoyeurs et d’autres systèmes d’entraînement industriels qui exigent une vitesse constante, un rendement élevé et un fonctionnement stable. Cependant, des problèmes peuvent tout de même survenir lors de l’installation, de la mise en service ou de l’utilisation quotidienne. Les problèmes courants liés aux moteurs synchrones comprennent les échecs de démarrage, la perte de synchronisme, la surchauffe, les vibrations anormales, les défauts d’excitation, les courants élevés, un faible facteur de puissance, l’endommagement des roulements et les défaillances d’isolation. Comprendre les symptômes, les causes et les solutions vous aide à réduire les temps d’arrêt, à protéger les équipements et à améliorer la fiabilité des moteurs. Problèmes courants liés aux moteurs synchrones Problème Symptômes courants Causes principales Solution rapide Le moteur ne démarre pas Pas de rotation, bourdonnement, déclenchement de l’alarme Câblage incorrect, tension insuffisante, défaut du démarreur Vérifier l’alimentation électrique, le câblage, le démarreur et le circuit de commande Perte de synchronisme Le moteur se déclenche en charge, fonctionnement instable Surcharge, chute de tension, excitation insuffisante Réduire la charge, vérifier la tension, régler l’excitation Surchauffe Température élevée du châssis, odeur d’isolation Surcharge, refroidissement insuffisant, courant élevé Améliorer la ventilation, réduire la charge, vérifier le courant Vibrations anormales Bruit, secousses, fondations instables Désalignement, usure des roulements, déséquilibre du rotor Aligner l’arbre, inspecter les roulements, resserrer la base Courant élevé Déclenchement pour surcharge, échauffement des câbles Surcharge mécanique, déséquilibre de tension Vérifier la charge, l’alimentation électrique et les paramètres du moteur Faible facteur de puissance Faible rendement, risque de pénalité Réglage d’excitation incorrect Régler le courant d’excitation Défaillance de l’excitation Le moteur ne parvient pas à se synchroniser Défaut au niveau de l’AVR, de l’excitateur, des balais ou du circuit de champ Inspecter le système d’excitation et l’enroulement de champ Problèmes de roulements Bruit de grincement, température élevée des roulements Lubrification insuffisante, contamination, désalignement Lubrifiez ou remplacez les roulements Défaillance de l’isolation Défaut à la terre, courant de fuite Humidité, vieillissement, poussière, surchauffe Sécher, nettoyer, tester ou rebobiner le moteur Le moteur synchrone ne démarre pas Un moteur synchrone peut ne pas démarrer si l’alimentation électrique, le système de démarrage, le système d’excitation ou les conditions de charge ne sont pas corrects. Dans de nombreux cas, le moteur peut émettre un bourdonnement mais ne parvient pas à tourner normalement. Causes courantes Tension d’alimentation insuffisante. Perte de phase ou séquence de phases incorrecte. Raccordement électrique incorrect. Défaillance du démarreur, du contacteur ou du relais de protection. Charge trop importante lors du démarrage. Le bobinage du ventilateur ou la cage de démarrage est endommagé(e). Le circuit de commande présente des bornes desserrées ou des capteurs défectueux. Solutions Vérifiez tout d’abord la tension d’alimentation et assurez-vous que les trois phases sont stables. Inspectez ensuite le câblage du moteur en vous référant à la plaque signalétique et au schéma de câblage. Si le moteur utilise un démarreur progressif, un variateur de fréquence (VFD) ou un tableau de démarrage spécial, vérifiez les réglages des paramètres et les alarmes de protection. Vous devez également vous assurer que l’équipement entraîné peut tourner librement avant le démarrage. Si la charge est bloquée, même un moteur en bon état peut ne pas démarrer. Perte de synchronisme du moteur La perte de synchronisme est l’un des problèmes les plus graves chez les moteurs synchrones. Elle se produit lorsque le moteur ne parvient pas à maintenir son verrouillage magnétique avec le champ tournant du stator. Le moteur peut alors ralentir, vibrer, absorber un courant élevé ou se déclencher brusquement. Causes courantes Surcharge mécanique soudaine. Importante chute de tension dans le réseau électrique. Courant d’excitation trop faible. Angle de charge incorrect. Mauvaise stabilité de l’alimentation électrique. Le processus de démarrage ne s’est pas déroulé correctement. Système de commande d’excitation défectueux. Solutions Réduisez la charge et redémarrez le moteur dans des conditions appropriées. Vérifiez si le courant d’excitation atteint la valeur requise après le démarrage. Si le moteur est utilisé dans une application à forte sollicitation, telle qu’un compresseur, un broyeur ou une grande pompe, évitez les variations brusques de charge. Vérifiez également l’alimentation électrique pour détecter d’éventuelles chutes de tension, un déséquilibre de phase et une fréquence instable. Surchauffe d’un moteur synchrone La surchauffe peut endommager l’isolation, réduire la durée de vie du moteur et entraîner des arrêts imprévus. Un moteur qui chauffe plus que la normale doit être inspecté rapidement. Causes courantes Fonctionnement en surcharge prolongé. Panne du ventilateur de refroidissement ou obstruction de la ventilation. Accumulation de poussière à l’intérieur du moteur. Température ambiante élevée. Déséquilibre de tension. Courant excessif. Frottement des roulements. Réglage incorrect de l’excitation. Solutions Mesurez le courant du moteur et comparez-le au courant nominal indiqué sur la plaque signalétique. Nettoyez la poussière des canaux de refroidissement, des capots de ventilateur et des filtres à air. Assurez-vous que le moteur dispose d’un espace suffisant pour la dissipation thermique. Si le moteur est installé dans un environnement poussiéreux, humide ou à haute température, améliorez la protection du boîtier et la conception du système de refroidissement. Bruits et vibrations anormaux Les bruits et vibrations indiquent généralement des problèmes mécaniques ou électriques. S’ils sont ignorés, ils peuvent entraîner une défaillance des roulements, des dommages au niveau de l’arbre ou de l’accouplement, ou encore un frottement entre le rotor et le stator. Causes courantes Désalignement de l’arbre. Boulons de fondation desserrés. Roulements endommagés. Déséquilibre du rotor. Usure de l’accouplement. Inégalité de l’entrefer. Vibrations de l’équipement entraîné. Déséquilibre électrique. Solutions Vérifiez le socle du moteur, les boulons de fondation et l’alignement de l’accouplement. Contrôlez la température des roulements et écoutez s’il y a des grincements ou des cliquetis. Si les vibrations augmentent après l’entretien, l’accouplement ou le rotor peut nécessiter un équilibrage. Vous devez également vérifier si les vibrations proviennent du moteur lui-même ou de la machine raccordée. Courant élevé en fonctionnement Un courant élevé est un signe d’alerte. Il peut provenir de problèmes électriques, d’une surcharge, d’une mauvaise excitation ou d’une résistance mécanique. Un courant élevé prolongé peut

Retour en haut

Envoyer un message

    Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.

    Envoyer un message

      Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.

      Veuillez remplir le formulaire ci-dessous et nous vous contacterons dès réception de votre réponse. Les champs marqués d’un « * » sont obligatoires.

        Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.