Autorenname: Leili

Nicht kategorisiert

Vollschrittantrieb vs. Halbschrittantrieb vs. Wellenantrieb vs. Mikroschritt: Ein Vergleich der Schrittmotor-Antriebsmethoden

In der Welt der präzisen Bewegungssteuerung bieten Schrittmotoren eine einzigartige Kombination aus Einfachheit und Genauigkeit. Ein entscheidender Faktor für die Leistung ist jedoch die Art der Ansteuerung. In diesem Artikel werden vier gängige Antriebstechniken für Schrittmotoren untersucht und gegenübergestellt: Vollschrittantrieb, Halbschrittantrieb, Wellenantrieb und Mikroschritt. Ob Sie eine CNC-Maschine konstruieren, einen 3D-Drucker automatisieren oder einen Roboterarm bauen – das Verständnis dieser Antriebsarten ist unerlässlich. Die Grundlagen von Schrittmotoren Schrittmotoren sind elektromechanische Systeme, die elektrische Impulssignale in präzise, inkrementelle mechanische Bewegungen umwandeln. Sie rotieren in präzisen, festen Winkelschritten und eignen sich daher ideal für Anwendungen, die eine genaue Positionierung ohne Rückkopplungssysteme erfordern. Jeder Schrittmotor besteht aus einem Rotor (meist ein Permanentmagnet oder ein Reluktanzmotor) und einem Stator mit mehreren Wicklungen oder Spulen. Die Art der Ansteuerung dieser Spulen bestimmt die Schrittauflösung, das Drehmoment, die Laufruhe und den Wirkungsgrad des Motors. Lassen Sie uns die vier wichtigsten Antriebstechniken näher betrachten, die die Leistung eines Schrittmotors beeinflussen. Vollschrittantrieb Im Vollschrittantriebsmodus bewegt sich der Motor pro elektrischem Eingangsimpuls um einen Vollschritt. Zwei Spulen werden gleichzeitig bestromt, wodurch ein maximales Drehmoment erzeugt wird und der Rotor um einen Vollschritt weiterbewegt wird (z. B. 1,8° pro Schritt bei einem typischen 200-Schritt-Motor). Vorteile Nachteile Einfach zu implementieren Erzeugt Vibrationen und Geräusche bei niedrigen Geschwindigkeiten Erzeugt maximales Haltemoment Begrenzte Auflösung (200 Schritte/Umdrehung) Zuverlässige und vorhersehbare Bewegung Bewegung ist nicht sehr gleichmäßig   Anwendungen: Industriedrucker Linearantriebe CNC-Fräser, die eine einfache und robuste Bewegung erfordern Halbschrittantrieb Der Halbschrittantrieb wechselt zwischen der Bestromung einer und zweier Spulen. Dadurch verdoppelt sich die Anzahl der Positionen pro Umdrehung (z. B. von 200 auf 400 Schritte/Umdrehung bei einem 1,8°-Motor), was die Auflösung verbessert und Resonanzen reduziert. Vorteile Nachteile Höhere Auflösung als im Vollschrittmodus Ungleichmäßiges Drehmoment zwischen Voll- und Halbschritten Gleichmäßigere Drehung und reduzierte Vibration Etwas komplexere Treiberschaltung Ausgewogener Kompromiss zwischen Drehmoment und Laufruhe Geringeres Drehmoment als im Vollschritt in einigen Phasen   Anwendungen: 3D-Drucker Medizinische Geräte Überwachungskameras Wellenantrieb (Einphasen-Antrieb) Der Wellenantrieb bzw. die Einzelspulenerregung versorgt jeweils eine Wicklung mit Strom. Der Rotor bewegt sich schrittweise, indem jede Spule nacheinander mit Strom versorgt wird. Dadurch entsteht das für die Bewegung notwendige Magnetfeld. Vorteile Nachteile Einfachstes Steuerungsschema Erzeugt das geringste Drehmoment aller Antriebsarten Geringer Energieverbrauch Ineffiziente Nutzung der Motorwicklungen Minimale Hardwareanforderungen Ruckartige und laute Bewegung; verliert unter Last leicht Schritte   Anwendungen: Batteriebetriebene Geräte Leichtbau-Automatisierung Einfache DIY-Robotik Mikroschritt Beim Mikroschrittverfahren wird jeder Vollschritt in viele kleinere Schritte unterteilt – oft 4, 8, 16, 32 oder sogar 256 Mikroschritte. Dies wird durch die Beaufschlagung der Spulen mit sinusförmigen oder pseudosinusförmigen Stromwellen erreicht. Das Ergebnis sind extrem gleichmäßige Bewegungen, eine höhere Auflösung und ein leiserer Betrieb. Vorteile Nachteile Ultragleichmäßige Bewegung Drehmoment pro Mikroschritt deutlich geringer Höchste Positionsauflösung Erfordert komplexe und teure Treiber Extrem leiser Betrieb Kann bei sehr hoher Auflösung Schritte verlieren   Anwendungen: Professionelle 3D-Drucker Hochwertige CNC-Maschinen Wissenschaftliche Instrumente Medizinische Automatisierung Technische Vergleichstabelle Antriebsmodus Vollschritt Halbschritt Wellenantrieb (Wave Drive) Mikroschritt Schrittwinkel (typisch) 1,8° 0,9° 1,8° 0,007°–1,8° Drehmoment Hoch Mittel–hoch Niedrig Niedrig pro Schritt Laufruhe Mittel Mittel Niedrig Sehr hoch Auflösung 200 Schritte/Umdrehung 400 Schritte/Umdrehung 200 Schritte/Umdrehung 1600–25600 Schritte/Umdrehung Komplexität Niedrig Mittel Sehr niedrig Hoch Energieverbrauch Hoch Mittel Niedrig Mittel Am besten geeignet für CNC, Drucker, Robotik 3D-Drucker, Kameras Grundautomation, DIY-Elektronik Präzisionsbewegungssysteme   Drehmomentüberlegungen Das Drehmoment ist ein entscheidender Faktor bei der Motorauswahl. Hier sehen Sie, wie sich die verschiedenen Antriebsmethoden hinsichtlich des Drehmoments vergleichen lassen: Der Vollschrittbetrieb (zweiphasig eingeschaltet) liefert das höchste Drehmoment. Der Halbschrittbetrieb liefert etwas weniger Drehmoment, wobei das Drehmoment je nach der Bestromung einer oder zweier Phasen variiert. Der Wellenantrieb liefert das niedrigste Drehmoment, nur etwa 70 % des Vollschrittbetriebs. Im Mikroschrittbetrieb sinkt das Drehmoment pro Mikroschritt, die gleichmäßige, kontinuierliche Bewegung bleibt jedoch erhalten. Außerdem ist das Drehmoment beim Mikroschritt linearer im Verhältnis zur Geschwindigkeit, was bei hochpräzisen Anwendungen von Vorteil ist. Lärm und Vibration Lärm und Vibration spielen insbesondere in Anwendungen wie der Robotik, medizinischen Geräten und geräuschempfindlichen Umgebungen eine wichtige Rolle. Wellenantrieb und Vollschritt erzeugen aufgrund abrupter Änderungen der Magnetfelder die meisten Vibrationen und Geräusche. Halbschritt bietet einen Ausgleich, weist aber dennoch eine gewisse mechanische Welligkeit auf. Mikroschritt zeichnet sich durch nahezu geräuschlosen Betrieb und äußerst gleichmäßige Bewegung aus. Ingenieure bevorzugen Mikroschritte häufig bei Anwendungen, die eine leise oder flüssige Bewegung erfordern. Steuerungskomplexität und -kosten Kosten und Steuerungskomplexität steigen vom Wellenantrieb zum Mikroschritt deutlich an: Wellenantrieb: Einfache Hardware, geeignet für Systeme mit minimaler Steuerung. Vollschritt und Halbschritt: Einfache, moderate Steuerungslogik, die am häufigsten verwendet wird. Mikroschritt: Erfordert hochauflösende DACs, Stromrückkopplungssysteme und Mikrocontroller-Verarbeitung und ist daher am teuersten und komplexesten zu implementieren. Dieser Aufwand lohnt sich jedoch in Umgebungen, die eine reibungslose Leistung und hohe Auflösung erfordern. Energieeffizienz Die Effizienz hängt sowohl vom Stromverbrauch als auch von der Leistung pro Watt ab: Der Wellenantrieb ist am energieeffizientesten, weist aber ein geringeres Drehmoment auf. Der Vollschritt verbraucht am meisten Energie, liefert aber maximale mechanische Arbeit. Mikroschritt kann mit optimierten Treibern trotz seiner Komplexität überraschend effizient sein, insbesondere wenn er richtig auf die Anwendungsanforderungen abgestimmt ist. Bei Teillast oder niedrigeren Drehzahlen kann Mikroschrittmotoren sogar insgesamt weniger Energie verbrauchen und gleichzeitig eine bessere Steuerung ermöglichen. Erweiterte Anwendungsfälle und Integration Mit dem Aufkommen von IoT und Industrie 4.0 werden Schrittmotoren zunehmend in intelligente Systeme integriert: Mikroschrittmotoren finden sich in hochauflösender Robotik, Laborautomatisierung, Kamerakardanringen und Halbleiterhandhabungsgeräten. Halbschritt- und Vollschrittantriebe dominieren in klassischen Automatisierungssystemen, Bestückungsautomaten und Desktop-CNC-Fräsen. Wellenantriebe finden nach wie vor Nischenanwendungen in Spielzeugen, kostengünstigen Geräten und Bildungsplattformen. Hybride Schrittmodi Viele Anwendungen in der Praxis kombinieren mehrere Antriebsmethoden, um Kosten, Komplexität und Leistung optimal zu nutzen. Beispiele: Ein System kann während Beschleunigungsphasen mit hohem Drehmoment den Vollschrittmodus verwenden und während der Endpositionierung auf Mikroschritte umschalten, um die Präzision zu verbessern. Schrittmotortreiber mit geschlossenem Regelkreis kombinieren außerdem Encoder-Feedback mit Mikroschritten für präzise und dennoch energieeffiziente Bewegungen. Dieses dynamische Schalten kann das volle Potenzial des Motors optimieren. Zukünftige Trends Da Mikrocontroller immer leistungsfähiger und kostengünstiger werden, entwickelt sich Mikroschritt-Technologie auch bei preisgünstigen Geräten zum Standard. Zukünftige Innovationen könnten KI-gestützte Strommodulation für Schrittmotoren, sensorlose Rückkopplungssysteme und kompaktere integrierte Treiber-ICs umfassen, die den Platzbedarf auf der Platine reduzieren und gleichzeitig eine vollständig programmierbare Steuerung ermöglichen.
Nicht kategorisiert

Anpassung von Schrittmotoren mit Getriebe: Entdecken Sie verfügbares Zubehör für spezielle Anforderungen

Getriebeschrittmotoren sind für die präzise Bewegungssteuerung in Branchen wie der Robotik und CNC-Maschinen unerlässlich. Durch die Kombination der Genauigkeit von Schrittmotoren mit Getrieben bieten sie ein verbessertes Drehmoment und eine bessere Steuerung. Ihre Leistung hängt jedoch stark vom verwendeten Zubehör ab. Die Anpassung dieser Motoren mit dem richtigen Zubehör kann Leistung und Zuverlässigkeit verbessern und spezifische Anwendungsanforderungen erfüllen. Dieser Artikel untersucht wichtiges Zubehör für Getriebeschrittmotoren und wie es an unterschiedliche Anforderungen angepasst werden kann. Getriebeschrittmotoren verstehen Getriebeschrittmotoren bieten im Kern eine Hybridlösung, die die Vorteile von Schrittmotoren mit der Drehmomentvervielfachung von Getrieben kombiniert. Diese Kombination ist von unschätzbarem Wert für Anwendungen, die eine präzise Steuerung von Geschwindigkeit und Positionierung erfordern, insbesondere wenn ein hohes Drehmoment bei niedrigen Geschwindigkeiten erforderlich ist. Durch den Einsatz eines Getriebes kann der Motor ein höheres Ausgangsdrehmoment liefern und gleichzeitig die präzise Schrittbewegungscharakteristik von Schrittmotoren beibehalten. Getriebeschrittmotoren werden typischerweise in Umgebungen eingesetzt, in denen Zuverlässigkeit und Präzision von größter Bedeutung sind, wie z. B. in der Robotik, der industriellen Automatisierung und in der Medizintechnik. Sie sind in verschiedenen Größen und Konfigurationen mit unterschiedlichen Übersetzungsverhältnissen und Schrittauflösungen erhältlich und ermöglichen so eine breite Palette an Anpassungen. Unverzichtbares Zubehör für Getriebe-Schrittmotoren Encoder Zweck: Encoder sind Geräte, die Rückmeldung über Position und Geschwindigkeit des Motors liefern. Sie sind entscheidend für eine präzise Steuerung der Motorbewegung, insbesondere in Systemen, die eine geschlossene Rückkopplung für eine genaue Positionierung erfordern. Anpassung: Je nach Anwendung können verschiedene Encodertypen verwendet werden, darunter Inkremental- und Absolutwertgeber. Inkrementalgeber liefern Rückmeldung basierend auf der Anzahl der vom Motor ausgeführten Schritte, während Absolutwertgeber präzise Positionsinformationen liefern. Diese sind für Anwendungen unerlässlich, die auch nach einem Stromausfall kontinuierliche Positionsdaten benötigen. Anwendungsbeispiele: In CNC-Maschinen sind Encoder für die genaue Werkzeugpositionierung unerlässlich, während sie in der Robotik die präzise Steuerung von Roboterarmen und anderen beweglichen Teilen ermöglichen. Motortreiber Zweck: Motortreiber regeln die dem Motor zugeführte Leistung und gewährleisten durch Steuerung von Spannung und Strom einen reibungslosen Betrieb. Schrittmotor und Steuerung werden über sie miteinander verbunden. Anpassung: Je nach Leistungsbedarf des Motors können Motortreiber für unterschiedliche Strom- und Spannungswerte angepasst werden. Hochwertige Motortreiber ermöglichen zudem eine präzise Steuerung von Geschwindigkeit, Beschleunigung und Verzögerung. Anwendungsbeispiele: In automatisierten Fertigungslinien sorgen Motortreiber für einen reibungslosen Betrieb des Schrittmotors mit Getriebe auch bei hoher Belastung und unterschiedlichen Geschwindigkeiten. Getriebeoptionen Zweck: Das Getriebe eines Schrittmotors mit Getriebe steuert das abgegebene Drehmoment durch Anpassung von Motordrehzahl und -kraft. Die Übersetzung bestimmt, wie stark das Drehmoment im Verhältnis zur Drehzahl verstärkt oder reduziert wird. Anpassung: Getriebe gibt es in verschiedenen Ausführungen, z. B. Planeten-, Schnecken-, Stirnrad- und Stirnradgetriebe, die jeweils ihre Vorteile bieten. Planetengetriebe eignen sich aufgrund ihrer hohen Drehmomentdichte ideal für Anwendungen, die eine kompakte Bauweise erfordern. Schneckengetriebe eignen sich hervorragend zur Reduzierung der Drehzahl bei gleichzeitiger Erhöhung des Drehmoments und eignen sich daher für Anwendungen mit hohem Drehmoment. Anwendungsbeispiele: Roboter, die ein hohes Drehmoment für schwere Hebeaufgaben benötigen, oder CNC-Maschinen, die eine präzise Drehzahlregelung erfordern, profitieren häufig von kundenspezifischen Getriebeoptionen. Kühlsysteme Zweck: Kühlsysteme sind entscheidend für die Leistungsfähigkeit von Schrittmotoren mit Getriebe, insbesondere bei Hochleistungsanwendungen. Überhitzung kann zu einer Überhitzung des Motors führen, was die Effizienz mindert und schließlich zu Schäden führen kann. Anpassung: Je nach Betriebsumgebung und Motorbelastung können kundenspezifische Kühllösungen wie Kühlkörper, Lüfter oder Flüssigkeitskühlungen hinzugefügt werden. Diese Mechanismen tragen dazu bei, die optimale Motortemperatur aufrechtzuerhalten und so eine längere Lebensdauer und einen zuverlässigen Betrieb zu gewährleisten. Anwendungsbeispiele: Hochleistungsgeräte in der industriellen Automatisierung und Großrobotik benötigen häufig integrierte Kühllösungen, um eine Überhitzung bei längerem Betrieb zu verhindern. Bremsen Zweck: Bremsen dienen dazu, den Motor schnell anzuhalten oder ihn bei Stromausfall in Position zu halten. Sie sind unerlässlich in Anwendungen, bei denen das Halten einer Position entscheidend ist, wie z. B. in Aufzugssystemen oder Flurförderzeugen. Anpassung: Bremsen können individuell angepasst werden, um unterschiedliche Reaktionszeiten und Bremskräfte zu bieten. Für Anwendungen, die schnelle Stopps erfordern, wie z. B. in automatisierten Lagern oder Hebesystemen, ist ein robusteres Bremssystem erforderlich. Anwendungsbeispiele: In Aufzugssystemen sind Bremsen entscheidend, um den Aufzug im Stillstand an Ort und Stelle zu halten und so Sicherheit und Stabilität zu gewährleisten. Anschlüsse und Verkabelung Zweck: Die richtigen Steckverbinder und Verkabelungen gewährleisten die korrekte Integration des Schrittmotors in die Steuerung und eine effiziente Signalübertragung zwischen den Komponenten. Anpassung: Je nach Umgebungsbedingungen müssen die Steckverbinder wasserdicht, hitzebeständig oder vibrationsfest sein. Die Verkabelung kann individuell an unterschiedliche Signalarten, -längen und Isoliermaterialien angepasst werden. Anwendungsbeispiele: Outdoor-Robotik und Geräte, die rauen Bedingungen ausgesetzt sind, erfordern oft spezielle Verkabelungen und Steckverbinder, um Fehlfunktionen zu vermeiden. Montagehalterungen und Adapter Zweck: Montagehalterungen und Adapter sind unerlässlich, um den Getriebeschrittmotor an seinem Gehäuse oder seiner Maschine zu befestigen. Eine ordnungsgemäße Montage sorgt für Stabilität und minimiert Vibrationen, was zu einem reibungslosen Betrieb führt. Anpassung: Kundenspezifische Halterungen können an spezifische Installationsanforderungen, einschließlich Platzbeschränkungen und Montageausrichtungen, angepasst werden. Sie können auch an unterschiedliche Maschinenrahmen oder Gehäuse angepasst werden. Anwendungsbeispiele: Automatisierte Verpackungssysteme erfordern möglicherweise kundenspezifische Montagelösungen, um den Getriebeschrittmotor in eine enge, platzbeschränkte Montagelinie zu integrieren. Auswahl des richtigen Zubehörs Bei der Auswahl von Zubehör für Getriebeschrittmotoren ist es wichtig, die spezifischen Anforderungen der Anwendung zu berücksichtigen. Verschiedene Faktoren beeinflussen die optimale Eignung des Zubehörs, darunter das erforderliche Drehmoment, die Drehzahl, die Genauigkeit und die klimatischen Bedingungen. Durch individuelle Anpassungen lässt sich die Leistung steigern und der Motor optimal für den vorgesehenen Einsatzzweck einsetzen. Beispielsweise kann eine Anwendung mit hohem Drehmoment ein größeres Getriebe mit niedrigerer Übersetzung erfordern, während eine Hochgeschwindigkeitsanwendung von einem kleineren Getriebe mit höherer Übersetzung profitieren kann. Die Wahl des Motortreibers und des Encoders hängt vom gewünschten Regelbereich ab. Absolutwertgeber eignen sich ideal für Anwendungen, die eine kontinuierliche Positionsrückmeldung erfordern. Kühlsysteme können bei Hochleistungssystemen erforderlich sein, während Bremsen für Anwendungen, die schnelles Anhalten oder Positionshalten erfordern, entscheidend sind. Vorteile der individuellen Anpassung von Getriebeschrittmotoren Verbesserte Leistung: Die Anpassung des Motors mit dem passenden Zubehör gewährleistet einen effizienten Systembetrieb und erfüllt die Leistungserwartungen. Erhöhte Zuverlässigkeit: Maßgeschneiderte Kühlsysteme, Bremsen und Encoder verlängern die Lebensdauer des Motors und reduzieren das Ausfallrisiko, insbesondere in anspruchsvollen Umgebungen. Optimierte Präzision: Durch die Auswahl der richtigen Motortreiber und Encoder erreichen Anwender ein höheres Maß an Präzision und Kontrolle, was für Anwendungen

Nicht kategorisiert

Permanentmagnet- und Reluktanz- und Hysterese-Synchronmotor: Ein umfassender Vergleich

Synchronmotoren spielen in verschiedenen industriellen Anwendungen eine wichtige Rolle, von Großkraftwerken bis hin zu kleinen Präzisionsgeräten. Zu den am häufigsten diskutierten Synchronmotortypen zählen Permanentmagnet-Synchronmotoren (PMSM), Reluktanz-Synchronmotoren (RSM) und Hysterese-Synchronmotoren (HSM). Jeder dieser Motoren verfügt über einzigartige Eigenschaften und eignet sich aufgrund seiner Effizienz, Kosten, Drehmomententwicklung und Steuerungsmechanismen für unterschiedliche Anwendungen. Dieser Artikel vergleicht diese drei Synchronmotortypen und konzentriert sich dabei auf deren Aufbau, Funktionsprinzipien, Vorteile, Einschränkungen und Einsatzmöglichkeiten. Wir untersuchen außerdem Praxisfälle und liefern relevante Daten, die Ihnen eine fundierte Entscheidung bei der Auswahl eines Motors für Ihre spezifischen Anforderungen ermöglichen. Synchronmotoren im Überblick Synchronmotoren zeichnen sich durch eine gleichmäßige Drehzahl aus, die eng mit der Polzahl des Motors und der Frequenz der Versorgungsspannung zusammenhängt. Im Gegensatz zu Asynchronmotoren (Induktionsmotoren) halten Synchronmotoren mit dem Versorgungsstrom Schritt und können so unabhängig von der Last mit gleichmäßiger Drehzahl rotieren. Diese Eigenschaft macht sie äußerst zuverlässig und präzise in Anwendungen, die eine konstante Drehzahl erfordern. Sehen wir uns die drei Haupttypen von Synchronmotoren genauer an: Permanentmagnet-Synchronmotor (PMSM) Aufbau und Funktionsweise Bei einem Permanentmagnet-Synchronmotor (PMSM) besteht der Rotor aus Permanentmagneten, die ein Magnetfeld erzeugen, das mit dem Magnetfeld des Stators interagiert. Der Begriff „synchron“ beschreibt einen Zustand, in dem die Netzfrequenz und die Rotordrehzahl synchron sind. PMSM werden häufig dort eingesetzt, wo niedriger Energieverbrauch und hohe Effizienz entscheidend sind. Hauptmerkmale: Hoher Wirkungsgrad: Permanentmagnete machen eine Rotorwicklung und die damit verbundenen Verluste überflüssig. Kompaktes Design: Der Verzicht auf zusätzliche Rotorkomponenten ermöglicht kleinere, leichtere Motoren. Hohe Drehmomentdichte: PMSMs liefern ein hohes Drehmoment bei kleinem Formfaktor. Geringere Verluste: Das Fehlen von Kupferverlusten im Rotor verbessert den Wirkungsgrad des Motors. Anwendungen: Elektrofahrzeuge Robotik HVAC-Systeme Industrielle Automatisierung Vorteile: Energieeffizienz: PMSMs gehören aufgrund der hohen magnetischen Feldstärke der Permanentmagnete zu den energieeffizientesten Motoren. Präzise Steuerung: Drehmoment und Drehzahl von PMSMs lassen sich mithilfe moderner Antriebe präzise steuern. Kompakt und leicht: Ideal für Anwendungen mit begrenztem Gewicht und Platz, wie beispielsweise in der Luft- und Raumfahrt oder der Automobilindustrie. Einschränkungen: Magnetkosten: Die Verwendung von Permanentmagneten aus seltenen Erden (wie Neodym) erhöht die Anschaffungskosten des Motors. Temperaturempfindlichkeit: Hohe Betriebstemperaturen können die Permanentmagnete entmagnetisieren und so die Motorleistung mindern. Daten und Fallstudie PMSMs sind beispielsweise in Elektrofahrzeugen (EVs) besonders leistungsstark. Tesla beispielsweise setzt PMSMs in seinem Model 3 ein und bietet eine optimale Kombination aus Leistung, Effizienz und Langlebigkeit. PMSMs erreichen Wirkungsgrade von über 90 % und senken so den Gesamtenergieverbrauch des Fahrzeugs deutlich, was für eine maximale Reichweite entscheidend ist. Kennzahlen zu PMSMs: Wirkungsgrad: 85 % bis 98 % Drehmomentdichte: 2 bis 4 Nm/kg Drehzahlbereich: 1.000 bis 20.000 U/min Leistung: 0,1 bis 200 kW Temperaturtoleranz: Typischerweise 120 °C bis 180 °C Reluktanz-Synchronmotor (RSM) Aufbau und Funktionsweise Reluktanzsynchronmotoren (RSM) basieren auf dem Prinzip des Reluktanzmoments. Der Rotor besteht aus ferromagnetischem Material, besitzt jedoch keine Permanentmagnete. Der Rotor richtet sich durch das Reluktanzmoment am Magnetfeld des Stators aus. Dieses wird durch den Wechselstrom des Stators erzeugt, der das Magnetfeld des Rotors induziert. RSM werden in zwei Typen unterteilt: Rotor mit ausgeprägten Polen: Der Rotor verfügt über hervorstehende Pole, die bei Drehung für eine unterschiedliche Reluktanz sorgen. Rotor ohne ausgeprägte Pole: Der Rotor hat eine glatte zylindrische Form und die Reluktanz ist gleichmäßig verteilt. Hauptmerkmale: Keine Permanentmagnete: RSMs benötigen keine teuren Seltenerdmagnete, was die Kosten senkt. Einfache Konstruktion: Die Rotorstruktur ist einfach und robust, was zu weniger Wartungsproblemen führt. Variable Reluktanz: Die magnetische Reluktanz des Rotors ändert sich während der Rotation, wodurch die Synchronisation mit dem Stator aufrechterhalten wird. Anwendungen: Hochleistungs-Industrieanwendungen Kraftwerke Pumpen und Kompressoren Lüfter und Gebläse Vorteile: Kostengünstig: RSMs benötigen keine teuren Permanentmagnete und sind daher günstiger als PMSMs. Zuverlässigkeit: Da keine Magnete vorhanden sind, neigen RSMs weniger zur Entmagnetisierung und bieten eine längere Lebensdauer. Hohes Drehmoment bei niedrigen Drehzahlen: RSMs eignen sich für Anwendungen mit hoher Belastung, da sie bei reduzierten Drehzahlen effektiv ein hohes Drehmoment erzeugen können. Einschränkungen: Komplexe Steuerung: Reluktanzmotoren erfordern anspruchsvolle Steuerungsmethoden, um den synchronen Betrieb aufrechtzuerhalten, wie z. B. einen Hochleistungswechselrichter. Geringere Effizienz als PMSM: RSMs sind im Allgemeinen weniger effizient als PMSMs, da der magnetische Fluss im Rotor nicht so stark ist. Daten und Fallstudie RSMs kommen beispielsweise in der Stahlindustrie in Walzwerken und anderen Hochleistungsprozessen zum Einsatz. Die Effizienz der RSMs in diesen Anwendungen sorgt für Energieeinsparungen und Zuverlässigkeit, während ihre robuste Konstruktion den hohen mechanischen Belastungen standhält. Kennzahlen der RSMs: Wirkungsgrad: 80 % bis 90 % Drehmomentdichte: 1 bis 3 Nm/kg Drehzahlbereich: 1.000 bis 10.000 U/min Leistung: 5 bis 500 kW Temperaturtoleranz: Bis 200 °C Hysterese-Synchronmotor (HSM) Aufbau und Funktionsweise Hysterese-Synchronmotoren (HSM) nutzen den Hystereseeffekt magnetischer Materialien. Der Rotor eines HSM besteht aus einem speziellen magnetischen Material mit hohen Hystereseverlusten. Bei Einwirkung eines magnetischen Wechselfelds magnetisiert und entmagnetisiert sich der Rotor in Abhängigkeit vom Statorfeld und hält so die synchrone Drehzahl. Im Gegensatz zu PMSM und RSM entsteht das Drehmoment bei HSM durch die Verzögerung der Magnetisierung (Hysterese), was sie ideal für eine präzise Drehzahlregelung macht. Hauptmerkmale: Einfachheit: HSMs haben eine einfache Rotorstruktur, was sie kostengünstig und zuverlässig macht. Hervorragende Drehzahlregelung: HSMs ermöglichen eine gleichmäßige und präzise Drehzahlregelung. Keine Erregung erforderlich: Diese Motoren benötigen keine externe Erregung, da sie das erforderliche Magnetfeld selbst erzeugen. Anwendungen: Präzisionsinstrumente Uhren und Zeitschaltuhren Wissenschaftliche Geräte Kleine Maschinen, die eine präzise Geschwindigkeitsregelung erfordern Vorteile: Hohes Drehmoment bei niedrigen Drehzahlen: HSMs eignen sich aufgrund ihrer außergewöhnlichen Fähigkeit, Drehmoment bei niedrigen Drehzahlen zu liefern, ideal für Präzisionsanwendungen. Laufruhiger Betrieb: Dank der gleichmäßigen Drehmomententwicklung treten während des Betriebs kaum Vibrationen und Geräusche auf. Einfachheit und Zuverlässigkeit: Da keine komplexen Komponenten verbaut sind, sind HSMs äußerst zuverlässig und wartungsfreundlich. Einschränkungen: Geringere Effizienz: Aufgrund von Hystereseverlusten weisen HSMs im Vergleich zu PMSMs und RSMs tendenziell eine geringere Effizienz auf. Begrenzte Leistungsabgabe: HSMs werden in der Regel für Anwendungen mit geringer Leistung eingesetzt und sind nicht für Hochleistungsanwendungen geeignet. Daten und Fallstudie Hysterese-Synchronmotoren werden häufig in Präzisionsgeräten wie Uhren und Zeitschaltuhren eingesetzt, wo die Fähigkeit zur Beibehaltung einer exakten Drehzahl entscheidend ist. In diesen Situationen ist der Betrieb bei niedriger Drehzahl besonders vorteilhaft. Kennzahlen für HSMs: Wirkungsgrad: 60 % bis 80 % Drehmomentdichte: 0,5 bis 1,5 Nm/kg Drehzahlbereich: 100 bis 1.000 U/min Leistungsabgabe: Bis zu

Nicht kategorisiert

Welche 4 Methoden gibt es zum Starten von Synchronmotoren?

Da Synchronmotoren unter jeder Belastung eine konstante Drehzahl halten können, werden sie häufig in der Industrie eingesetzt. Das Starten von Synchronmotoren ist jedoch eine Herausforderung, da sie erst auf Synchrondrehzahl gebracht werden müssen, bevor sie sich an das Netz koppeln können. Dies liegt daran, dass Synchronmotoren im Gegensatz zu Induktionsmotoren nicht von selbst mit Synchrondrehzahl starten. Um diese Motoren sicher und effizient zu starten, kommen verschiedene Methoden zum Einsatz. Dieser Artikel untersucht die vier wichtigsten Methoden zum Starten von Synchronmotoren und erklärt, wie jede Methode funktioniert, welche Vorteile sie bietet und wo sie am häufigsten eingesetzt wird. Zu den Methoden gehören: Direktstarter (DOL) Spartransformatorstarter Stern-Dreieck-Starter Schleifringläuferstarter Lassen Sie uns nun jede Strategie im Detail untersuchen. Direkt-Online-Start (DOL) Funktionsweise: Die einfachste und am weitesten verbreitete Technik zum Starten eines Synchronmotors ist das Direktstartverfahren (DOL). Dabei wird der Motor nach Drücken des Startknopfes sofort an die Versorgungsspannung angeschlossen. Der Rotor des Motors steht zunächst still. Sobald Strom durch den Stator fließt, erfährt der Rotor ein Drehmoment, das ihn auf Synchrondrehzahl beschleunigt. Sobald der Rotor die Synchrondrehzahl erreicht, kann der Motor an das Netz angeschlossen werden und seine volle Leistung abrufen. Vorteile Einfachheit: Die DOL-Methode ist leicht zu implementieren und erfordert nur wenige elektrische Komponenten. Kostengünstig: Da keine zusätzliche Ausrüstung benötigt wird, ist diese Methode kostengünstig. Schnellstart: Der Motor erreicht nach dem Anschließen fast sofort die Synchrondrehzahl. Nachteile Hoher Einschaltstrom: Beim Starten tritt ein hoher Einschaltstrom auf, der das Stromnetz und den Motor belasten kann. Eingeschränkte Anwendung: Der Direktstart eignet sich am besten für kleine Synchronmotoren mit geringer Nennleistung (typischerweise unter 5 PS). Anwendung Diese Methode wird häufig bei kleinen Synchronmotoren in Anwendungen mit relativ geringem Motorleistungsbedarf eingesetzt, wie z. B. bei kleinen Pumpen und Kompressoren. Autotransformatorstart Funktionsweise Der Spartransformator senkt die beim Anlauf am Motor anliegende Spannung mithilfe eines Spartransformators. Dadurch wird der Anlaufstrom des Motors verringert und eine geregelte Beschleunigung erreicht. Der Transformator wird typischerweise so angeschlossen, dass beim Anlauf nur ein Teil der vollen Versorgungsspannung am Motor anliegt. Sobald der Motor nahezu die Synchrondrehzahl erreicht hat, wird der Spartransformator abgetrennt und der Motor direkt an die volle Versorgungsspannung angeschlossen. Vorteile Reduzierter Anlaufstrom: Die Spartransformator-Methode reduziert den Anlaufstrom auf einen Bruchteil des Normalstroms und hilft so, Schäden an elektrischen Systemen und anderen Geräten zu vermeiden.   Sanfte Beschleunigung: Der Motor beschleunigt sanft auf Synchrondrehzahl, ohne die starken Drehmomentspitzen, die beim Direktstart auftreten.   Höhere Leistungskapazität: Diese Methode eignet sich für größere Motoren, die eine höhere Nennleistung benötigen. Nachteile Kosten: Der Spartransformator ist ein zusätzliches Gerät, das die Kosten erhöht. Größenbeschränkung: Das Anlaufdrehmoment des Motors wird bei dieser Methode reduziert, was für Motoren, die ein hohes Anlaufdrehmoment benötigen, möglicherweise nicht ideal ist. Anwendung Diese Methode wird häufig für mittlere bis große Synchronmotoren eingesetzt, typischerweise in industriellen Umgebungen wie Förderbändern, Mühlen und großen Pumpen, wo der Leistungsbedarf höher ist und der Einschaltstrom begrenzt werden muss. Stern-Dreieck-Start Funktionsweise Beim Stern-Dreieck-Verfahren wird die Statorwicklung des Motors zunächst in Sternschaltung geschaltet, um die Spannung zu reduzieren. Sobald der Motor eine bestimmte Drehzahl erreicht, werden die Statorwicklungen in Dreieckschaltung umgeschaltet. Durch die Umschaltung von Stern auf Dreieck kann der Motor seine maximale Leistung erreichen, wenn die Spannung erhöht wird. Der Motor startet zunächst in Sternschaltung, wobei die Phasenspannung um den Faktor √3 reduziert wird, was wiederum den Anlaufstrom reduziert. Nach der Umschaltung der Wicklungen in Dreieckschaltung bei einer bestimmten Drehzahl läuft der Motor mit voller Spannung und Stromstärke. Vorteile Reduzierter Anlaufstrom: Wie die Spartransformator-Methode trägt auch die Stern-Dreieck-Methode dazu bei, den Einschaltstrom zu reduzieren, indem beim Anlaufen eine geringere Spannung angelegt wird. Einfachheit: Im Vergleich zu einem Spartransformator ist die Implementierung einfacher und kostengünstiger, da nur ein Umschalter und zusätzliche Verkabelung erforderlich sind. Weit verbreitet: Diese Methode wird in der Industrie häufig für Hochleistungsmotoren eingesetzt. Nachteile Reduziertes Anlaufdrehmoment: Das Anlaufdrehmoment in der Sternschaltung ist geringer als in der Dreieckschaltung, was für Anwendungen, die ein hohes Anlaufdrehmoment erfordern, möglicherweise nicht ideal ist. Umschaltkomplexität: Das Umschalten von Stern auf Dreieck im richtigen Moment erfordert eine präzise Steuerung. Erfolgt die Umschaltung zu früh oder zu spät, kann dies zu einem ineffizienten Betrieb führen. Anwendung Das Stern-Dreieck-Verfahren wird häufig bei großen Motoren eingesetzt, insbesondere in Industriezweigen wie Zementwerken, der Wasseraufbereitung und anderen Schwermaschinen. Dort kann der Motor sehr groß sein und die Stromreduzierung beim Anlauf ist entscheidend. Schleifringläuferstart Funktionsweise Bei der Wicklungsrotor-Methode wird anstelle des herkömmlichen Käfigläufers ein Rotor mit einer dreiphasigen Wicklung verwendet. Beim Anlauf ist der Widerstand im Rotorkreis hoch, was den Anlaufstrom reduziert. Die Rotordrehzahl steigt allmählich an, da die externen Widerstände schrittweise kurzgeschlossen werden, sodass der Motor schließlich die Synchrondrehzahl erreicht. Sobald der Motor die Synchrondrehzahl erreicht, wird der Rotorkreis vollständig kurzgeschlossen, und der Motor läuft mit voller Spannung und Stromstärke weiter. Diese Methode eignet sich ideal für Anwendungen mit hohem Drehmomentbedarf, da sie eine hervorragende Kontrolle über Anlaufstrom und -drehmoment bietet. Vorteile Variables Anlaufdrehmoment: Das Anlaufdrehmoment kann dank externer Widerstände verändert werden, was bei Anwendungen mit hohen Lasten von Vorteil ist. Sanfter Start: Diese Methode gewährleistet eine sanfte Beschleunigung ohne hohen Einschaltstrom. Hohe Anlaufleistung: Diese Methode eignet sich zum Starten großer Synchronmotoren mit hohem Drehmomentbedarf. Nachteile Komplexität und Kosten: Der Einsatz von Schleifringen und externen Widerständen erhöht die Kosten und Komplexität des Systems. Wartung: Die ordnungsgemäße Wartung der Bürsten und Schleifringe ist für eine optimale Leistung unerlässlich. Anwendung Diese Methode wird typischerweise für Hochleistungs-Synchronmotoren in Branchen wie der Stahlherstellung, Brechern und Mühlen eingesetzt, in denen ein hohes Anlaufdrehmoment erforderlich ist. Methodenvergleich Die folgende Vergleichstabelle fasst die wichtigsten Aspekte der einzelnen Anlaufmethoden zusammen: Methode Anlaufstrom Anlaufdrehmoment Kosten Eignung Wartung Direktstart (DOL) Hoch Hoch Niedrig Kleine Motoren (bis 5 PS) Niedrig Autotransformator Reduziert Mittel Mittel Mittlere bis große Motoren (5 PS bis 500 PS) Niedrig Stern-Dreieck Reduziert Niedrig Niedrig Große Motoren in der allgemeinen Industrie Mittel Schleifringläufer Niedrig Einstellbar Hoch Schwerlastmotoren (500 PS und mehr) Hoch   Fazit Wie Synchronmotorhersteller wissen, hängt die Art des Anlaufs eines Synchronmotors maßgeblich von dessen Größe, Leistungsbedarf und den betrieblichen Anforderungen der Anwendung ab. Kleinere Motoren mit geringerer Leistung nutzen typischerweise den Direktanlauf (DOL), während größere, leistungshungrigere Motoren von Verfahren wie

Nicht kategorisiert

Schneckengetriebe vs. Planetengetriebe vs. Schrägstirnradgetriebe vs. Stirnradgetriebe: Was ist am besten für Schrittmotoren mit Getriebe?

Bei Getriebeschrittmotoren spielt die Wahl des Getriebes eine entscheidende Rolle für deren Leistung. Die Gesamtleistung, das Drehmoment und der Wirkungsgrad des Motors werden stark von der Art des verwendeten Getriebes beeinflusst. Von den verschiedenen verfügbaren Getriebearten werden in Getriebeschrittmotoren vier gängige Typen verwendet: Schneckengetriebe, Planetengetriebe, Schrägverzahnung und Stirnradgetriebe. In diesem Artikel untersuchen wir diese Getriebe im Detail, um Ihnen ihre Vor- und Nachteile sowie ihre optimale Eignung für verschiedene Anwendungen zu erklären. Getriebeschrittmotoren verstehen Getriebeschrittmotoren kombinieren die Präzision von Schrittmotoren mit der Drehmomentverstärkung und dem mechanischen Vorteil von Getrieben. Schrittmotoren eignen sich aufgrund ihrer Fähigkeit, sich in präzisen, stufenlosen Schritten zu bewegen, ideal für Anwendungen, in denen Kontrolle und Genauigkeit entscheidend sind. Durch die Integration von Getrieben kann der Motor ein höheres Drehmoment bei niedrigeren Drehzahlen liefern und eignet sich daher besser für Anwendungen, die eine höhere mechanische Kraft erfordern. Welche Getriebearten gibt es? Jede Getriebeart hat einzigartige Eigenschaften, und ihre Auswahl hängt von den Anwendungsanforderungen ab. Die vier gängigsten Getriebearten werden im Folgenden verglichen: 1. Schneckengetriebe Ein Schneckengetriebe besteht aus Schnecken, schraubenförmigen Zahnrädern, und Schneckenrädern, die mit der Schnecke kämmen. Das Hauptmerkmal des Schneckengetriebes ist die Fähigkeit, eine hohe Drehmomentvervielfachung bei kompakter Bauweise zu erreichen. Vorteile Nachteile Hohe Übersetzungsverhältnisse in einem Schritt. Reibung verringert die Effizienz. Kompaktes Design, ideal für kleine Räume. Erzeugt während des Betriebs erhebliche Wärme. Bietet Selbstsperrfähigkeit, verhindert Rückwärtsantrieb. Beschränkt auf Anwendungen mit niedriger Geschwindigkeit. Einfach für hohes Drehmoment zu konstruieren. Höherer Verschleiß, erfordert mehr Wartung.   Einsatzgebiete: Einsatz in Aufzügen, Winden und Lenksystemen sowie in anderen Anwendungen, bei denen Platzmangel herrscht und ein hohes Drehmoment bei niedrigen Drehzahlen erforderlich ist. 2. Planetengetriebe Planetengetriebe oder Umlaufgetriebe bestehen aus einem zentralen Sonnenrad, einem oder mehreren Planetenrädern und einem Hohlrad. Dieses System bietet ein hohes Drehmoment bei kompakter Bauform und eignet sich daher ideal für den Einsatz in Schrittmotoren mit Getriebe. Vorteile Nachteile Hohe Effizienz und Leistungsdichte. Komplexeres Design und Montage. Höhere Drehmomentkapazität als andere Getriebearten. Höhere Kosten im Vergleich zu einfacheren Getrieben. Kompaktes und platzsparendes Design. Erfordert möglicherweise präzisere Fertigung. Ausgezeichnet für Lastverteilung. Schwieriger zu reparieren oder zu ersetzen.   Beste Anwendungen: Ideal für Anwendungen, bei denen hohes Drehmoment und kompakte Abmessungen entscheidend sind, wie z. B. in der Robotik, Industriemaschinen und Automatikgetrieben. 3. Schrägverzahnung Die schräg zur Rotationsachse verlaufenden Zähne von Schrägverzahnungen sorgen für einen sanften Eingriff und eine effektive Drehmomentübertragung. Diese Verzahnungen kommen häufig bei Hochgeschwindigkeitsanwendungen zum Einsatz. Vorteile Nachteile Laufruhiger und geräuscharmer Betrieb. Erzeugt Axiallasten, erfordert zusätzliche Lager. Höhere Drehmomentkapazität im Vergleich zu Stirnrädern. Komplexeres Design und aufwendigere Fertigung. Kann höhere Geschwindigkeiten und Lasten bewältigen. Höhere Kosten aufgrund präziser Fertigung. Ideal für Hochgeschwindigkeitsanwendungen. Erfordert Schmierung für einen effizienten Betrieb.   Beste Anwendungen: Einsatz in Hochgeschwindigkeitsanwendungen, bei denen ein reibungsloser Betrieb und ein hohes Drehmoment erforderlich sind, wie z. B. in Förderbändern, Industriemaschinen und Automobilsystemen. 4. Stirnradgetriebe Die einfachste und am weitesten verbreitete Art von Getriebe ist das Stirnradgetriebe. Sie sind direkt miteinander verbunden und haben gerade Zähne. Diese Getriebe sind aufgrund ihrer Einfachheit und Kosteneffizienz weit verbreitet. Vorteile Nachteile Einfach zu bauen und mit schlichtem Design. Kann laut sein durch abruptes Eingreifen der Zähne. Zuverlässig und kostengünstig. Weniger effizient bei der Übertragung hohen Drehmoments. Ausgezeichnet für Situationen mit hoher Geschwindigkeit. Nicht ideal für den Einsatz in kompakten oder begrenzten Räumen. Einfach zu reparieren und zu ersetzen. Begrenzte Drehmomentkapazität im Vergleich zu anderen Getrieben.   Beste Anwendungen: Einsatz in Geräten wie Uhren, Kleingeräten und einfachen Maschinen, bei denen Erschwinglichkeit und Benutzerfreundlichkeit entscheidend sind. Vergleichstabelle: Getriebetypen für Schrittmotoren mit Getriebe Eigenschaft Schneckengetriebe Planetengetriebe Schrägverzahnungsgetriebe Stirnradgetriebe Drehmomentabgabe Hoch Sehr hoch Hoch Mäßig Wirkungsgrad Niedrig Hoch Hoch Hoch Geräuschpegel Mittel Niedrig Niedrig Hoch Kompaktheit Hoch Kompakt Mittel Einfach Beste Anwendung Anwendungen mit niedriger Geschwindigkeit und hohem Drehmoment Robotik, Industriemaschinen Anwendungen mit hoher Geschwindigkeit und hohem Drehmoment Allzweck-, kostengünstige Anwendungen   Welches Getriebe eignet sich am besten für Getriebeschrittmotoren? Die spezifischen Anforderungen der Anwendung bestimmen, welches Getriebe für einen Getriebeschrittmotor geeignet ist. Hier eine Übersicht: Für hohes Drehmoment bei niedriger Drehzahl: Schneckengetriebe sind aufgrund ihrer hohen Untersetzung und kompakten Bauweise die beste Wahl. Sie eignen sich jedoch am besten für Anwendungen, bei denen der Motor nicht rückwärts angetrieben werden muss. Für hohe Effizienz und Kompaktheit: Planetengetriebe sind die bevorzugte Wahl, da sie hohe Effizienz, Kompaktheit und ein hohes Drehmoment bieten und sich daher ideal für Anwendungen wie Robotik und Industriemaschinen eignen. Hohes Drehmoment bei höheren Drehzahlen und ruhiger Lauf: Schrägverzahnungen eignen sich perfekt für Anwendungen, die hohe Lasten und Drehzahlen bewältigen und gleichzeitig leise und ruhig laufen müssen. Für einfache, kostengünstige Anwendungen: Stirnradgetriebe sind die beste Option, wenn Einfachheit und Kosteneffizienz im Vordergrund stehen, eignen sich jedoch möglicherweise nicht für Anwendungen mit hohem Drehmoment. Fazit Die Wahl des richtigen Getriebetyps für Getriebeschrittmotoren ist entscheidend für optimale Leistung. Jeder Getriebetyp bietet einzigartige Vorteile, daher ist es wichtig, das Getriebe auf Ihre spezifischen Anforderungen abzustimmen. Schneckengetriebe eignen sich ideal für Anwendungen mit hohem Drehmoment und niedriger Drehzahl, Planetengetriebe eignen sich für effiziente, kompakte Konstruktionen, Schrägverzahnungen eignen sich für Hochgeschwindigkeitsanwendungen und Stirnradgetriebe sind kostengünstig für den allgemeinen Einsatz.

Ausstellung
Nicht kategorisiert

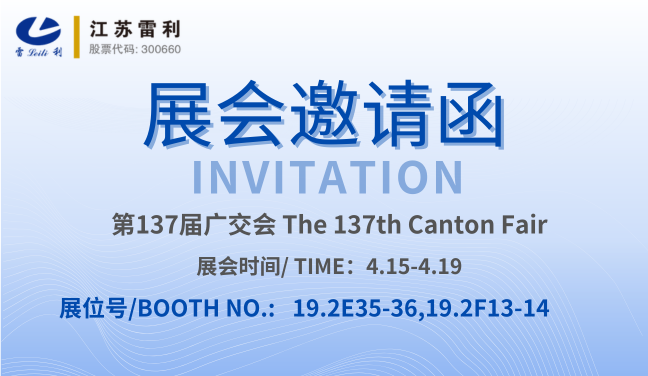
LEILI präsentiert innovative Motorlösungen auf der 137. Canton Fair

LEILI freut sich, an der bevorstehenden 137. Kanton-Messe teilzunehmen, die vom 15. bis 19. April im Kanton-Messekomplex, Yuejiang Zhong Road Nr. 382, ​​Guangzhou stattfindet. Als weltweit führender Anbieter von Bewegungssteuerungs- und Motorlösungen freut sich LEILI darauf, auf dieser führenden internationalen Fachmesse Kunden, Partner und Besucher aus aller Welt zu treffen. Die Frühjahrsausgabe der Canton Fair, Chinas größter und umfassendster Fachmesse, bietet Branchenexperten eine wertvolle Gelegenheit, die neuesten Trends zu erkunden, neue Kontakte zu knüpfen und innovative Produkte zu entdecken. Wir bei LEILI sind stolz, erneut Teil dieser dynamischen Plattform zu sein. Besuchen Sie LEILI am Stand Nr. 19.2E35-36, 19.2F13-14 Wir heißen alle Besucher herzlich willkommen, uns an unseren Ständen Nr. 19.2E35-36 und 19.2F13-14 zu besuchen. Dort präsentieren wir unser gesamtes Portfolio an innovativen Motorprodukten und intelligenten Antriebssystemen. Von Präzisions-Mikromotoren bis hin zu integrierten Motion-Control-Lösungen finden die Produkte von LEILI breite Anwendung in intelligenten Haushaltsgeräten, medizinischen Geräten, der industriellen Automatisierung und Automobilsystemen. Besucher haben die Möglichkeit: Entdecken Sie die Einführung neuer Produkte mit innovativen Funktionen und gesteigerter Effizienz. Erleben Sie Live-Demonstrationen unserer Motorlösungen im Einsatz. Besprechen Sie mit unserem professionellen Team individuelle Lösungen für Ihre Anwendungsanforderungen. Entdecken Sie LEILIs neueste Forschungs- und Entwicklungsergebnisse bei bürstenlosen Motoren, Schrittmotoren, Servosystemen und mehr. Mit über zwei Jahrzehnten Erfahrung und einem starken Engagement für Innovation ist LEILI weiterhin führend bei der Bereitstellung zuverlässiger, energieeffizienter und intelligenter Motorlösungen für Kunden auf der ganzen Welt. Was Sie am LEILI-Stand erwartet An unserem Stand präsentieren wir Ihnen die Kerntechnologien und Produktvorteile von LEILI. Sie werden Folgendes sehen: Leistungsstarke BLDC-Motoren für ruhigen Betrieb und hohes Drehmoment Schrittmotoren und Getriebemotoren für präzise Positionierung und leisen Betrieb Fortschrittliche Servoantriebssysteme für optimale Steuerung in der industriellen Automatisierung Kundenspezifische Motorbaugruppen für spezifische Kundenanforderungen Unsere Ingenieur- und Vertriebsteams sind vor Ort und bieten Ihnen umfassenden technischen Support und individuelle Beratung. Ob Sie ein Standardmodell oder eine vollständig maßgeschneiderte Lösung suchen – LEILI bietet Ihnen die Flexibilität und das Know-how, um Ihr individuelles Projekt zu unterstützen. Lassen Sie uns vernetzen und gemeinsam Innovationen schaffen Die Canton Fair ist mehr als eine Ausstellung – sie ist ein globaler Treffpunkt für Ideen, Technologien und Partnerschaften. Wir bei LEILI glauben an die Kraft der Zusammenarbeit, um intelligentere und nachhaltigere Bewegungslösungen zu entwickeln. Wir freuen uns darauf, unsere Vision mit Ihnen zu teilen und von Ihren Erkenntnissen zu lernen. Markieren Sie Ihren Kalender: 📅 Datum: 15.–19. April 2025 📍 Veranstaltungsort: Canton Fair Complex, Yuejiang Zhong Road Nr. 382, ​​Guangzhou 🧭 Stand: 19.2E35-36, 19.2F13-14 Willkommen an unserem Stand – gestalten wir gemeinsam die Zukunft der Bewegung!

Nicht kategorisiert

Geschalteter Reluktanzmotor vs. Induktionsmotor: Ein umfassender Vergleich

Elektromotoren bilden das Herzstück moderner Industrieanwendungen. Die Wahl des richtigen Motortyps ist entscheidend für Effizienz, Leistung und Wirtschaftlichkeit. Zwei häufig diskutierte Motortypen sind Reluktanzmotoren (SRM) und Induktionsmotoren (IM). Diese Motoren kommen in verschiedenen Branchen wie der Robotik, Elektrofahrzeugen und der Fertigung zum Einsatz, unterscheiden sich jedoch in Funktionsprinzipien, Leistungsmerkmalen und Anwendungsgebieten. In diesem Artikel vergleichen wir Reluktanzmotoren und Induktionsmotoren detailliert und gehen auf ihre Funktionsprinzipien, Leistungskennzahlen, Vor- und Nachteile, Anwendungsgebiete und vieles mehr ein. Einführung in geschaltete Reluktanzmotoren (SRM) Ein Elektromotor, der nach dem Prinzip der Reluktanz – dem Widerstand gegen den magnetischen Fluss – arbeitet, wird als geschalteter Reluktanzmotor (SRM) bezeichnet. SRMs benötigen im Gegensatz zu herkömmlichen Motoren weder Rotorwicklungen noch Permanentmagnete. Der Rotor besteht aus einer Reihe von Eisenblechen, die in bestimmten Positionen eine hohe Reluktanz gegenüber dem magnetischen Fluss aufweisen. Hauptmerkmale von SRMs: Einfache Rotorkonstruktion: Der Rotor eines SRM besteht lediglich aus einer Reihe laminierter Pole, was die Konstruktion robuster und kostengünstiger macht. Effizienz: SRMs sind für ihre hohe Effizienz in bestimmten Anwendungen bekannt, insbesondere im Vergleich zu anderen Motortypen unter bestimmten Lastbedingungen. Das einzigartige Design des SRM bietet ein hervorragendes Preis-Leistungs-Verhältnis und kann bei Optimierung für spezifische Anwendungen äußerst effizient sein. Einführung in Induktionsmotoren (IM) Der Induktionsmotor (IM), auch Asynchronmotor genannt, ist aufgrund seiner Robustheit, seines einfachen Aufbaus und seiner günstigen Preise der branchenweit am häufigsten verwendete Motortyp. Durch elektromagnetische Induktion eines vom Stator erzeugten rotierenden Magnetfelds erzeugen Induktionsmotoren Strom im Rotor. Hauptmerkmale von Induktionsmotoren: Stator- und Rotorkonstruktion: Der Rotor eines Induktionsmotors ist häufig ein Kurzschlussläufer oder gewickelt und benötigt keinen externen elektrischen Anschluss. Zuverlässigkeit: Aufgrund ihrer Langlebigkeit und ihres geringen Wartungsbedarfs eignen sich Induktionsmotoren ideal für industrielle Anwendungen.Because of their adaptability and simplicity of operation, induction motors find extensive use in everything from huge industrial machines to domestic appliances. Arbeitsprinzipien Geschalteter Reluktanzmotor (SRM) Die Funktionsweise eines geschalteten Reluktanzmotors basiert auf dem Reluktanzdrehmomentprinzip. Werden die Statorwicklungen bestromt, entsteht ein Magnetfeld, das die Rotorpole anzieht und sie in die gleiche Richtung treibt. Die im Magnetfeld gespeicherte Energie wird freigesetzt, wenn sich Rotor und Stator ausrichten und so eine Drehbewegung erzeugen. Der Rotor eines SRM hat eine einfache, nichtmagnetische Konstruktion. Die sich ändernde Reluktanz zwischen Stator- und Rotorpolen bewegt den Rotor. Um die Motorleistung zu regulieren, muss die Anzahl der Stator- und Rotorpole sorgfältig gewählt werden. Der Rotor eines SRM versucht, sich am Magnetfeld des Stators auszurichten. Während sich der Rotor bewegt, schaltet sich der Stator ein und aus, um diese Ausrichtung aufrechtzuerhalten. Induktionsmotor (IM) Einführung: Das Konzept der elektromagnetischen Induktion treibt Motoren an. Ein Magnetfeld entsteht durch die Induktion des Rotorstroms durch dieses rotierende Feld. Die Wechselwirkung zwischen dem induzierten Strom im Rotor und dem Magnetfeld des Stators erzeugt das Drehmoment, das den Rotor dreht. Der Rotor eines Induktionsmotors hat keine externe Stromversorgung, sondern erhält seine Energie durch die elektromagnetische Induktion des rotierenden Statorfelds. Der Rotor dreht sich stets langsamer als das Magnetfeld (daher der Begriff „asynchron“). Der Betrieb des Induktionsmotors hängt von der Relativgeschwindigkeit zwischen dem rotierenden Statorfeld und dem Rotor ab. Das Funktionsprinzip des Induktionsmotors ist relativ einfach, weshalb er in verschiedenen industriellen und gewerblichen Anwendungen weit verbreitet ist. Leistungsvergleich In Bezug auf die Leistung zeichnen sich Induktionsmotoren und geschaltete Reluktanzmotoren durch unterschiedliche Eigenschaften aus, die sie für verschiedene Anwendungen geeignet machen. Im Folgenden vergleichen wir ihre Leistung anhand wichtiger Kennzahlen: Leistungskennzahl Schaltreluktanzmotor (SRM) Induktionsmotor (IM) Drehmomentdichte Hoch, aufgrund des einfachen Rotordesigns Mittel bis hoch, abhängig vom Typ Wirkungsgrad Hoch, besonders bei niedriger Last Mittel bis hoch, variiert je nach Last Drehzahlregelung Einfach, da die Drehzahl durch Umschalten des Statorstroms gesteuert wird Weniger flexibel, kann aber über Frequenzanpassung gesteuert werden Anlaufdrehmoment Hohes Anlaufdrehmoment, ideal für Starts mit hoher Last Mittleres Anlaufdrehmoment, erfordert oft einen Sanftanlauf Kühlung Erfordert aktive Kühlung für Hochgeschwindigkeitsanwendungen Passive Kühlung ausreichend für die meisten Anwendungen Wartung Erfordert komplexere Steuerungssysteme Geringer Wartungsaufwand, robuste Konstruktion Vibration & Geräusch Hohe Vibration und Geräuschentwicklung durch Drehmomentrippel Ruhiger Betrieb mit minimaler Vibration und Geräuschentwicklung   Vorteile und Nachteile Geschalteter Reluktanzmotor (SRM) Vorteile: Einfache Rotorkonstruktion: Der Rotor ist einfach aufgebaut und benötigt weder Wicklungen noch Permanentmagnete, was Kosten und Komplexität reduziert. Hoher Wirkungsgrad: SRMs sind hocheffizient, wenn sie für bestimmte Anwendungen optimiert sind, insbesondere in Szenarien, in denen die Drehzahlregelung entscheidend ist. Robustheit: SRMs zeichnen sich durch ein robustes Design mit minimalen Ausfallkomponenten aus und eignen sich daher für raue Umgebungen. Nachteile: Drehmomentwelligkeit: SRMs weisen betriebsbedingt eine Drehmomentwelligkeit auf, die zu Vibrationen und Geräuschen führen kann. Komplexe Steuerung: Die Steuerungssysteme für SRMs sind komplexer und erfordern hochentwickelte Elektronik, um die Statorwicklungen präzise zu schalten. Geringe Popularität: SRMs sind nicht so weit verbreitet wie Induktionsmotoren, was bedeutet, dass weniger Ressourcen und Fachwissen für Entwicklung und Wartung zur Verfügung stehen. Induktionsmotor (IM) Vorteile: Bewährte Technologie: Induktionsmotoren sind seit über einem Jahrhundert im Einsatz und haben sich als zuverlässig erwiesen. Geringe Wartung: Induktionsmotoren sind aufgrund ihrer einfachen Konstruktion und der reduzierten Komponentenanzahl sehr wartungsarm. Kostengünstig: Induktionsmotoren sind im Vergleich zu SRMs und anderen Spezialmotoren oft kostengünstiger in Herstellung und Wartung. Nachteile: Effizienz: Obwohl Induktionsmotoren effizient sind, kann ihre Leistung in bestimmten Anwendungen nicht mit der von SRMs mithalten. Weniger Drehzahlregelung: Die Drehzahlregelung von Induktionsmotoren erfordert zusätzliche Ausrüstung, wie z. B. Frequenzumrichter, was die Komplexität und die Kosten erhöhen kann. Geringeres Anlaufdrehmoment: Induktionsmotoren bieten im Vergleich zu SRMs typischerweise ein geringeres Anlaufdrehmoment, was bei Anwendungen, die ein hohes Anlaufdrehmoment erfordern, problematisch sein kann. Anwendungen SRMs und IMs werden in verschiedenen industriellen Anwendungen eingesetzt, eignen sich jedoch aufgrund ihrer Eigenschaften für unterschiedliche Aufgaben. Anwendungen von geschalteten Reluktanzmotoren (SRM): Elektrofahrzeuge (EVs): Aufgrund ihrer hohen Drehmomentdichte und Effizienz bei geringer Last erfreuen sich SRMs in der Elektrofahrzeugbranche zunehmender Beliebtheit. Robotik: In der Robotik werden SRMs für maximale Effizienz und präzise Drehzahlregelung eingesetzt. Kompressoren und Pumpen: Anwendungen wie Kompressoren und Pumpen, die eine variable Drehzahlregelung benötigen, eignen sich am besten für SRMs. Anwendungen von Induktionsmotoren (IM): HLK-Systeme: Lüfter, Pumpen und Gebläse für Heizungs-, Lüftungs- und Klimaanlagen verwenden häufig Induktionsmotoren. Industriemaschinen: Von Förderbändern bis zu Mühlen – Induktionsmotoren treiben eine Vielzahl von Industrieanlagen an. Geräte: Zu den Haushaltsgeräten mit Induktionsmotoren gehören Klimaanlagen, Kühlschränke und Waschmaschinen. Fazit

Stepper Motor
Nicht kategorisiert

6 Vorteile von Closed-Loop-Schrittmotoren

Schrittmotoren werden oft fälschlicherweise als die schwächeren Servomotoren angesehen, sind aber genau wie Servomotoren äußerst zuverlässig. Mit hohem Drehmoment und geringer Vibration bei niedrigen Drehzahlen arbeitet der kundenspezifische Schrittmotor durch präzise Synchronisierung mit dem vom Controller an den Treiber ausgegebenen Impulssignal und ermöglicht so eine hochpräzise Positionierung und Geschwindigkeitsregelung. Schrittmotoren lassen sich in offene und geschlossene Schrittmotoren unterteilen. Leili Motor erläutert diese beiden Schrittmotortypen und fünf wesentliche Vorteile von geschlossenen Schrittmotoren. Schrittmotor mit offenem Regelkreis Schrittmotoren mit offenem Regelkreis wandeln elektrische Impulssignale in Winkelbewegungen um und finden in einem breiten Anwendungsspektrum Anwendung. Im nicht überlasteten Zustand hängen Drehzahl und Stoppposition des Motors ausschließlich von der Frequenz des Impulssignals und der Anzahl der Impulse ab und werden nicht durch Laständerungen beeinflusst. Bei Empfang eines Impulssignals steuert der Schrittmotortreiber den Schrittmotor schrittweise um einen festen Winkel, den sogenannten „Schrittwinkel“. Die Drehung erfolgt schrittweise um einen festen Winkel. Der Winkelhub lässt sich durch die Anzahl der Impulse steuern, um eine präzise Positionierung zu erreichen. Geschwindigkeit und Beschleunigung der Motordrehung lassen sich durch die Impulsfrequenz steuern, um eine Drehzahlregelung zu erreichen. Ein Schrittmotor ist ein Induktionsmotor, der mithilfe einer elektronischen Schaltung, einem Treiber, Gleichstrom in einen zeitsynchronen, mehrphasigen Taktsteuerstrom umwandelt. Obwohl Schrittmotoren mit Gleichstrom betrieben werden, sind sie nicht mit Gleichstrommotoren vergleichbar. Diese sind Leistungsmotoren, die Gleichstrom in mechanische Energie umwandeln. Schrittmotoren hingegen sind Motoren mit offenem Regelkreis, die elektrische Impulssignale in Winkelbewegungen umwandeln. Sieben Unterschiede zwischen Schrittmotor und Servomotor Schrittmotoren werden in Anwendungen mit niedriger Drehzahl (bis zu 1.000 U/min) eingesetzt, wobei der optimale Arbeitsbereich bei 150–500 U/min liegt. Der optimale Arbeitsbereich eines Schrittmotors mit geschlossenem Regelkreis kann jedoch bei 1.500 U/min liegen. 2-Phasen-Schrittmotoren mit 60–70 U/min neigen zu Resonanzen bei niedriger Drehzahl und erzeugen Vibrationen und Lärm. Dies muss durch Ändern des Untersetzungsverhältnisses, Erhöhen der Unterteilung und Hinzufügen magnetischer Dämpfer usw. vermieden werden. Wenn die Genauigkeit des Schrittwinkels bei einer Unterteilungsstufe über 4 nicht gewährleistet werden kann, sollten Sie ihn besser durch einen Schrittmotor mit mehr Phasen (d. h. kleinerem Schrittwinkel) oder einen Schrittmotor mit geschlossenem Regelkreis oder einen Servomotor ersetzen. ● Regelgenauigkeit Die Regelgenauigkeit des Servomotors kann je nach Encoder für höhere Genauigkeit eingestellt werden. ● Niederfrequenzverhalten Schrittmotoren neigen bei niedrigen Frequenzen zu Vibrationen, Servomotoren hingegen nicht. ● Drehmoment-Frequenz-Verhalten Das Drehmoment des Schrittmotors nimmt mit zunehmender Drehzahl ab, sodass seine maximale Betriebsdrehzahl in der Regel unter 1.000 U/min liegt. Servomotoren können innerhalb der Nenndrehzahl (in der Regel 3.000 U/min) das Nenndrehmoment bei konstanter Leistung abgeben, die Maximaldrehzahl kann 5.000 U/min betragen. ● Überlastbarkeit Der kundenspezifische Schrittmotor kann nicht überlastet werden, Servomotoren jedoch bis zum Dreifachen des maximalen Drehmoments. ● Betriebsverhalten Der Schrittmotor arbeitet mit offenem Regelkreis, der Servomotor mit geschlossenem Regelkreis. ● Drehzahlverhalten Der Schrittmotor startet innerhalb von 0,15–0,5 s, der Servomotor benötigt jedoch nur 0,15–0,5 s zum Starten. Der Servomotor erreicht die Nenndrehzahl von 3.000 U/min in nur 0,01 s. ● Effizienzanzeige Der Schrittmotor hat einen Wirkungsgrad von ca. 60 %, der Servomotor von ca. 80 %. ● Kosten Im praktischen Einsatz werden Sie feststellen, dass Servomotoren deutlich teurer sind als Schrittmotoren. Daher werden Schrittmotoren häufiger eingesetzt, insbesondere in Anwendungen mit geringen Anforderungen an die Positioniergenauigkeit. Sechs Vorteile von Closed-Loop-Schrittmotoren Ein Closed-Loop-Schrittmotor ist ein Schrittmotor mit einem am Motorende angebrachten Encoder, der eine Regelung ermöglicht. Die Closed-Loop-Regelung eines Schrittmotors ist ein Servosystem, das Positions- und/oder Geschwindigkeitsrückmeldung nutzt, um den mit der Rotorposition kompatiblen Phasenübergang zu bestimmen. Dies kann die Leistung von Schrittmotoren deutlich verbessern, ohne dass es zu Verlustschritten kommt. Hier werden sechs wichtige Vorteile von Closed-Loop-Schrittmotoren erläutert, um Ihnen ein besseres Verständnis ihrer Eigenschaften zu ermöglichen. 1. Hohe Reaktionsgeschwindigkeit Im Vergleich zu Servomotoren kann ein Closed-Loop-Schrittmotor den Positionierbefehlen präzise folgen, was zu extrem kurzen Positionierzeiten führt. Bei Anwendungen mit häufigen Starts und Stopps kann die Positionierzeit deutlich reduziert werden. 2. Höheres Drehmoment als ein Servomotor Der Closed-Loop-Schrittmotor gleicht die Nachteile herkömmlicher Schrittmotoren wie Taktungenauigkeiten und Vibrationen bei niedriger Drehzahl aus. 3. Hohes Drehmoment und Taktungenauigkeiten sind selbst unter 100 % Last möglich, sodass Drehmomentverluste wie bei herkömmlichen Schrittmotoren nicht berücksichtigt werden müssen. 4. Der Closed-Loop-Antrieb steigert den Wirkungsgrad um das 7,8-Fache, die Ausgangsleistung um das 3,3-Fache und die Drehzahl um das 3,6-Fache. Der Closed-Loop-Schrittmotor erreicht eine höhere, stabilere und gleichmäßigere Betriebsdrehzahl als ein Open-Loop-Antrieb. 5. Der Closed-Loop-Schrittmotor steht nach dem Stillstand vollständig still, ohne die Mikrovibrationen herkömmlicher Servomotoren. Er kann herkömmliche Servosysteme ersetzen, wenn eine kostengünstige und hochpräzise Positionierung erforderlich ist. 6. Der Closed-Loop-Schrittmotor erzeugt weniger Hitze und Vibrationen als der Open-Loop-Schrittmotor. Durch die Encoder-Rückmeldung ist die Genauigkeit höher als bei herkömmlichen Schrittmotoren. Zusammenfassend lässt sich sagen, dass sich der Closed-Loop-Schrittmotor durch niedrige Kosten, hohe Effizienz, keine Mikrovibrationen beim Anhalten, hohe Steifigkeit, keine Gleichrichtung, hohe Geschwindigkeit und hohe Dynamik auszeichnet. Daher ist er die kostengünstigste Lösung, um teure Servosysteme und einfache Open-Loop-Schrittmotorsysteme zu ersetzen. Für weitere Informationen zu Closed-Loop-Schrittmotoren wenden Sie sich bitte an Leili Motor, einen der zehn führenden chinesischen NEMA-23-Schrittmotorhersteller.

Nach oben scrollen

Nachricht senden

    Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

    Nachricht senden

      Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

      Bitte füllen Sie das untenstehende Formular aus. Wir werden uns umgehend mit Ihnen in Verbindung setzen, sobald wir Ihre Rückmeldung erhalten haben. Die mit einem * gekennzeichneten Felder sind Pflichtfelder.

        Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.