Autorenname: Leili

Nicht kategorisiert

Was ist der Unterschied zwischen einem Differentialmotor und einem bürstenlosen Motor? Was ist besser: Differentialmotor oder bürstenloser Motor

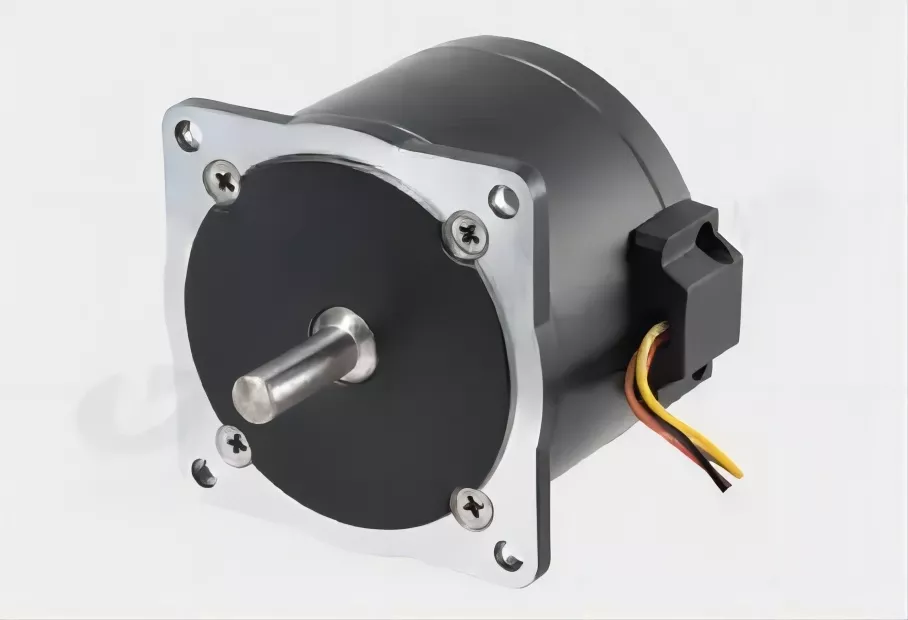
Was ist der Unterschied zwischen einem Differentialmotor und einem bürstenlosen Motor? Der Rotor eines Differentialmotors ist eine Spulenwicklung, die mit der Abtriebswelle verbunden ist, und der Stator ist ein Permanentmagnet. Der Rotor eines bürstenlosen Motors ist ein Permanentmagnet, der zusammen mit dem Gehäuse mit der Abtriebswelle verbunden ist, und der Stator ist eine Wicklungsspule. Ohne die Kommutierungsbürsten, die verwendet werden, um das elektromagnetische Feld in einem Differentialmotor abwechselnd zu ändern, wird er als bürstenloser Motor bezeichnet. Er wird als bürstenloser Motor bezeichnet. Sowohl Differentialmotoren als auch bürstenlose Motoren sind Motoren, die zum Antrieb mechanischer Geräte verwendet werden, ihre Funktionsprinzipien und Anwendungsszenarien sind jedoch sehr unterschiedlich. Ein Differentialmotor ist ein spezieller Motortyp, der die Lenkung eines Fahrzeugs ermöglicht, indem er die beiden Räder beim Wenden mit unterschiedlicher Geschwindigkeit bewegt. Ein Differentialmotor besteht im Allgemeinen aus einem Elektromotor, einem Re-Speeder, einem Interpolator, einer Gabel und weiteren Komponenten. Differentialmotoren sind mechanisch effizient und bieten eine hohe Lenkpräzision, können aber nur für bestimmte Anwendungen eingesetzt werden, beispielsweise für eine gleichmäßige und kontrollierte Lenkung während der Fahrt. Bürstenlose Motoren hingegen sind ein gängiger Motortyp, auch bekannt als bürstenlose Gleichstrommotoren (BLDC). Sie wandeln elektrische Energie in magnetische Energie und mechanische Bewegung um, um Arbeit zu verrichten. Sie bieten die Vorteile eines höheren Wirkungsgrads, geringerer Geräuschentwicklung und einer längeren Lebensdauer als herkömmliche Gleichstrommotoren und finden breite Anwendung in der Industrie, bei Haushaltsgeräten, in der Automobilindustrie, der Luftfahrt und anderen Bereichen. Daher unterscheiden sich Differentialmotoren und bürstenlose Motoren stark hinsichtlich Funktionsprinzip, Einsatzszenarien und Anwendungsbereichen. Differential- und bürstenloser Motor, was ist besser Motoren spielen in vielen Szenarien eine wichtige Rolle, insbesondere in industriellen Anwendungen. Was ist besser: Differentialmotoren oder Motoren? Es ist der am häufigsten verwendete Motortyp. Also, Differentialmotor und bürstenloser Motor. Erstens sind Differentialmotor und gewöhnlicher Motoraufbau grundsätzlich gleich, nur ein zusätzlicher Reduzierer ist auf der Motorwelle montiert, während der bürstenlose Motoraufbau komplexer ist und aus drei Teilen besteht: bürstenloser Motorwicklung, Positionssensor und intelligenter Schaltungsregler, was seinen mechanischen Aufbau komplexer macht. Zweitens zeichnen sich bürstenlose Motoren hinsichtlich der Leistungsabgabe vor allem durch ihre geringe Geräuschentwicklung, geringe Wärmeabgabe, geringen Verluste und hohe Leistung aus. Im Vergleich zu herkömmlichen Motoren sind die Leistungsvorteile bürstenloser Motoren deutlicher, während Differentialmotoren durch das Untersetzungsgetriebe eingeschränkt sind und die Leistungsabgabe entsprechend reduziert wird. Bürstenlose Motoren zeichnen sich zudem durch geringere Geräuschentwicklung, geringere Temperaturentwicklung und Wärmeentwicklung aus. Die Temperaturregelung ist präziser als bei Differenzialmotoren, die eine höhere Wärmeentwicklung und höhere Geräuschentwicklung aufweisen. Bürstenlose Motoren ermöglichen zudem eine präzise Drehmomentregelung, sind wartungsfrei und laufen stabiler. Differenzialmotoren hingegen benötigen regelmäßige Wartung und erfüllen die Anforderungen an hohe Präzision nicht. Bürstenlose Motoren ermöglichen eine präzise Positionsregelung und eine präzisere Bewegungssteuerung. Differenzialmotoren hingegen erfordern aufgrund der Getriebebeschränkung eine komplexere Steuerung und eine kompliziertere Bewegungssteuerung. Preislich betrachtet sind bürstenlose Motoren zwar teurer, liegen aber nur unwesentlich über dem Preis herkömmlicher Motoren. Differenzialmotoren sind zwar günstiger, haben aber höhere Wartungskosten. Zusammenfassend lässt sich sagen, dass sowohl bürstenlose als auch Differenzialmotoren ihre Vor- und Nachteile haben. Der richtige Motortyp sollte je nach Anwendungsfall und Anwendungsszenario ausgewählt werden. Bürstenlose Motoren bieten eine höhere Leistung und ermöglichen eine präzisere Bewegungssteuerung, sind aber teurer. Differentialmotoren sind zwar günstiger, weisen aber eine schlechtere Leistung in Bezug auf Leistungsabgabe, Geräuschentwicklung und Temperaturkontrolle auf. Daher sollten Anwender den für ihre Bedürfnisse am besten geeigneten Motortyp wählen.
Nicht kategorisiert

Marktausblick für bürstenlose Gleichstrommotoren: Weltweite Nachfrage- und Wachstumsaussichten 2018–2026

Ein bürstenloser Gleichstrommotor (DC), auch Synchronmotor genannt, wird mit Gleichstrom anstelle eines mechanischen Kommutierungssystems angetrieben. Bürstenlose Gleichstrommotoren zeichnen sich durch einen hohen Wirkungsgrad und eine hohe Zuverlässigkeit aus, tragen zur Geräuschreduzierung bei und bieten dynamisches Ansprechverhalten, einen hohen Drehzahlbereich und eine lange Lebensdauer – wichtige Merkmale, die das Marktwachstum für bürstenlose Gleichstrommotoren vorantreiben sollen. Musterexemplar dieses Forschungsberichts anfordern: https://www.coherentmarketinsights.com/insight/request-sample/1438 Der höhere Wirkungsgrad bürstenloser Gleichstrommotoren im Vergleich zu anderen Induktions- oder Magnetmotoren treibt das Wachstum des Marktes für bürstenlose Gleichstrommotoren voran. Bürstenlose Gleichstrommotoren sind effizienter als ihre bürstenbehafteten Gegenstücke, da sie einen geringeren mechanischen Verschleiß aufweisen und somit die Wartungskosten senken. Bürstenlose Motoren arbeiten bei niedrigen Temperaturen, erfordern nur minimale Wartung, sind thermisch beständig und verhindern Funkenbildung. Dies wiederum hat die Nachfrage nach bürstenlosen Motoren gegenüber anderen Motorentypen erhöht. Die Integration sensorloser Steuerungen in bürstenlose Gleichstrommotoren erhöht die Haltbarkeit und Zuverlässigkeit des Produkts, reduziert mechanische Fehlausrichtungen und elektrische Verbindungen und reduziert Gewicht und Größe des Produkts. Die Nachfrage nach sensorlosen Steuerungen im Industriemaschinenbau ist aufgrund der kostengünstigen und robusten Motorantriebe deutlich gestiegen. Bei den Endverbrauchern hielt das Segment der industriellen Automatisierungsgeräte aufgrund der steigenden Nachfrage nach Hybrid- und Elektrofahrzeugen den größten Marktanteil im Markt für bürstenlose Gleichstrommotoren. Laut der Internationalen Energieagentur wurden 2016 weltweit über 750.000 Elektroautos verkauft. Der Konsumgütersektor wächst aufgrund der steigenden Nachfrage nach Heizungs-, Lüftungs- und Klimaanlagen (HLK) rasant, was wiederum die Nachfrage nach bürstenlosen Gleichstrommotoren erhöht. Der asiatisch-pazifische Raum hielt aufgrund der steigenden Produktion von Elektroautos und der steigenden Nachfrage nach Unterhaltungselektronik den größten Marktanteil bei bürstenlosen Gleichstrommotoren. Laut der Internationalen Energieagentur hatte China 2016 den größten Marktanteil im Markt für Elektroautos und machte über 40 % der weltweit verkauften Elektroautos aus. Der nordamerikanische Markt dürfte aufgrund der steigenden Nachfrage nach hochentwickelten medizinischen Geräten das schnellste Wachstum verzeichnen. Ein Beispiel hierfür ist die Entwicklung von Beatmungsgeräten mit positivem Atemwegsdruck (PAP) zur Behandlung von Schlafapnoe. Dieses Gerät unterstützt Patienten beim Atmen und verfügt über einen bürstenlosen Gleichstrommotor zum Antrieb des Gebläses. Zu den wichtigsten Akteuren im Markt für bürstenlose Gleichstrommotoren zählen Johnson Electric, Ametek, MinebeaMitsumi Inc., Allied Motion Technologies Inc., Maxon Motor AG, Emerson Electric Corporation, ABB, Nidec Corporation und ARC Systems. Weitere Informationen: https://www.coherentmarketinsights.com/ongoing-insight/brushless-dc-motors-market-1438

Nicht kategorisiert

Der Unterschied zwischen Servomotor und Schrittmotor

Der Rotor im Servomotor ist ein Permanentmagnet. Der vom Antrieb gesteuerte U/V/W-Dreiphasenstrom erzeugt ein elektromagnetisches Feld, unter dessen Einfluss sich der Rotor dreht. Der mitgelieferte Encoder gibt Signale an den Antrieb zurück, der den Rotordrehwinkel entsprechend dem Rückkopplungswert im Vergleich zum Sollwert anpasst. Die Genauigkeit des Servomotors wird durch die Genauigkeit des Encoders (Anzahl der Striche) bestimmt. Was ist ein Servomotor? Welche Typen gibt es? Welche Leistungsmerkmale bietet er? A: Servomotoren, auch Stellmotoren genannt, dienen als Stellglied in automatischen Steuerungssystemen, um das empfangene elektrische Signal in eine Winkelverschiebung oder Winkelgeschwindigkeit an der Motorwelle umzuwandeln. Man unterscheidet zwischen Gleichstrom- und Wechselstrom-Servomotoren. Ihr Hauptmerkmal ist, dass bei Nullspannung keine Eigenrotation auftritt und die Drehzahl mit zunehmendem Drehmoment gleichmäßig abnimmt. Worin besteht der Funktionsunterschied zwischen einem AC-Servomotor und einem bürstenlosen DC-Servomotor? A: AC-Servomotoren sind besser, da sie über eine sinusförmige Kugelumlaufspindel mit geringer Drehmomentschwankung verfügen. DC-Servomotoren hingegen haben eine trapezförmige Welle. DC-Servomotoren sind jedoch einfacher und günstiger. Permanentmagnet-AC-Servomotoren: Seit den 1980er Jahren hat sich die Technologie der Permanentmagnet-AC-Servoantriebe mit der Entwicklung von integrierten Schaltkreisen, Leistungselektronik und AC-Drehzahlreglern stark weiterentwickelt. Namhafte Elektrohersteller in verschiedenen Ländern haben eigene AC-Servomotoren und Servoantriebe auf den Markt gebracht und entwickeln diese kontinuierlich weiter. AC-Servosysteme haben sich zur wichtigsten Entwicklungsrichtung moderner Hochleistungs-Servosysteme entwickelt, sodass die ursprünglichen DC-Servomotoren kurz vor der Ablösung stehen. In den 1990er Jahren wurden AC-Servosysteme weltweit kommerzialisiert, die eine volldigitale Steuerung des Sinusmotor-Servoantriebs nutzen. Die Entwicklung von AC-Servoantrieben im Getriebebereich verändert sich ständig. Die Hauptvorteile eines Permanentmagnet-AC-Servomotors gegenüber einem Gleichstrom-Servomotor sind: (1) Der Motor benötigt weder Bürsten noch Kommutator und arbeitet daher zuverlässig und wartungsarm. (2) Die Wärmeableitung der Statorwicklung ist einfacher. (3) Die geringe Trägheit ermöglicht eine einfache Verbesserung der Schnelligkeit der Balgkupplung. (4) Die Motorleistung ist für hohe Drehzahlen und hohe Drehmomente geeignet. (5) Bei gleicher Leistung geringeres Volumen und Gewicht. Servo- und Schrittmotor Servomotoren basieren hauptsächlich auf Impulsen zur Positionierung. Im Prinzip lässt sich das so verstehen: Der Servomotor empfängt einen Impuls und dreht sich entsprechend dem Winkel um einen Impuls, um eine Verschiebung zu erzielen. Da der Servomotor selbst Impulse aussendet, sendet er für jeden Drehwinkel eine entsprechende Anzahl von Impulsen aus. Dadurch bildet der Servomotor, der Impulse empfängt, ein Echo oder einen geschlossenen Regelkreis. Das System erkennt so, wie viele Impulse gleichzeitig an den Servomotor gesendet und wie viele Impulse empfangen wurden. Dadurch kann die Drehung des Motors hochpräzise gesteuert und eine präzise Positionierung von bis zu 0,001 mm erreicht werden. Schrittmotoren sind diskrete Bewegungselemente, die eine wesentliche Verbindung zur modernen digitalen Steuerungstechnik aufweisen. In modernen digitalen Steuerungssystemen sind Schrittmotoren weit verbreitet. Mit dem Aufkommen volldigitaler AC-Servosysteme finden auch AC-Servomotoren zunehmend Eingang in digitale Steuerungssysteme. Um dem Trend zur digitalen Steuerung gerecht zu werden, verwenden die meisten Motion-Control-Systeme Schrittmotoren oder volldigitale AC-Servomotoren als Antriebsmotoren. Obwohl sich beide in der Steuerungsart (Impulsfolge und Richtungssignal) und der flexiblen Kopplung ähneln, gibt es erhebliche Unterschiede in Leistung und Anwendungsgebieten. Ein Vergleich der beiden Leistungsklassen. Zunächst einmal die unterschiedliche Regelgenauigkeit. Zweiphasige Hybrid-Schrittmotoren haben in der Regel einen Schrittwinkel von 3,6° bzw. 1,8°, fünfphasige Hybrid-Schrittmotoren hingegen von 0,72° bzw. 0,36°. Es gibt auch einige Hochleistungs-Schrittmotoren mit noch kleineren Schrittwinkeln. Beispielsweise beträgt der Schrittwinkel eines Schrittmotors für langsam laufende Werkzeugmaschinen von SCT 0,09°. Das deutsche Unternehmen BERGER LAHR (BERGER LAHR) hat einen dreiphasigen Hybrid-Schrittmotor entwickelt, dessen Schrittwinkel auf 1,8°, 0,9°, 0,72°, 0,36°, 0,18°, 0,09°, 0,072° und 0,036° eingestellt werden kann und mit dem Schrittwinkel von zwei- und fünfphasigen Hybrid-Schrittmotoren kompatibel ist. Die Regelgenauigkeit des AC-Servomotors wird durch den Drehgeber an der Rückseite der Motorwelle gewährleistet. Bei einem volldigitalen AC-Servomotor von Panasonic beträgt beispielsweise das Impulsäquivalent 360°/10000 = 0,036° für einen Motor mit einem Standard-2500-Zeilen-Encoder aufgrund der im Antrieb verwendeten Vierfachfrequenztechnologie. Bei einem Motor mit 17-Bit-Encoder erhält der Antrieb pro Motorumdrehung 217=131072 Impulse, d.h. sein Impulsäquivalent beträgt 360°/131072=9,89 Sekunden. Der Schrittwinkel von 1,8° des Schrittmotors beträgt 1/655 Impulsäquivalent. Zweitens sind die Niederfrequenzeigenschaften unterschiedlich. Schrittmotoren neigen bei niedrigen Drehzahlen zu niederfrequenten Schwingungen. Abhängig von der Schwingfrequenz, den Lastbedingungen und der Antriebsleistung wird allgemein angenommen, dass die Schwingfrequenz die Hälfte der Leerlauffrequenz des Motors beträgt. Dieses durch das Funktionsprinzip des Schrittmotors bedingte niederfrequente Schwingungsphänomen beeinträchtigt den normalen Betrieb der Maschine erheblich. Bei niedrigen Drehzahlen von Schrittmotoren sollten grundsätzlich Dämpfungsmaßnahmen eingesetzt werden, um niederfrequente Schwingungen zu vermeiden, z. B. durch den Einbau von Dämpfern am Motor oder eine Unterteilungstechnologie am Antrieb. Abhängig von der Schwingfrequenz, den Lastbedingungen und der Antriebsleistung wird allgemein angenommen, dass die Schwingfrequenz die Hälfte der Leerlauffrequenz des Motors beträgt. Dieses durch das Funktionsprinzip des Schrittmotors bedingte niederfrequente Schwingungsphänomen beeinträchtigt den normalen Betrieb der Maschine erheblich. Bei niedrigen Drehzahlen von Schrittmotoren sollte grundsätzlich eine Dämpfungstechnik eingesetzt werden, um niederfrequente Vibrationen zu kompensieren, z. B. durch den Einbau von Dämpfern am Motor oder eine Unterteilungstechnik am Antrieb. AC-Servomotoren arbeiten mit einer sehr sanften Membrankupplung, sodass selbst bei niedrigen Drehzahlen keine Vibrationen auftreten. Das AC-Servosystem verfügt über eine Resonanzunterdrückungsfunktion, die die mangelnde mechanische Steifigkeit kompensieren kann. Die interne Frequenzauflösungsfunktion (FFT) erkennt den Resonanzpunkt der Maschine und erleichtert die Systemanpassung. Drittens unterscheiden sich die Moment-Frequenz-Kennlinien. Das Ausgangsdrehmoment eines Schrittmotors nimmt mit zunehmender Drehzahl ab und fällt bei höheren Drehzahlen stark ab. Die maximale Betriebsdrehzahl liegt daher in der Regel bei 300–600 U/min. AC-Servomotoren haben ein konstantes Drehmoment, d. h. innerhalb ihrer Nenndrehzahl (in der Regel 2000–3000 U/min) können sie das Nenndrehmoment abgeben, oberhalb der Nenndrehzahl ist die Leistung konstant. Viertens: Die Überlastfähigkeit ist unterschiedlich. Schrittmotoren sind in der Regel nicht überlastfähig. AC-Servomotoren hingegen sind stark überlastfähig. Ein AC-Servosystem von Panasonic beispielsweise verfügt über Drehzahl- und Drehmomentüberlastfähigkeit. Sein maximales Drehmoment beträgt das Dreifache des Nenndrehmoments und kann so das Trägheitsmoment der Trägheitslast beim Anlauf überwinden. Da Schrittmotoren keine solche Überlastfähigkeit aufweisen, muss zur Überwindung dieses Trägheitsmoments oft ein Motor mit höherem Drehmoment gewählt werden. Da die Maschine im Normalbetrieb kein so hohes Drehmoment benötigt, kommt es zu Drehmomentverlusten. Fünftens: Die Betriebsleistung ist unterschiedlich. Schrittmotorsteuerungen mit offenem Regelkreis: Eine zu hohe Startfrequenz oder eine zu große Last führen zu Schrittverlusten oder Blockierungen. Eine zu hohe Stoppgeschwindigkeit führt zu Überschwingern. Um die Regelgenauigkeit zu gewährleisten, muss daher das Problem des Drehzahlanstiegs und -abfalls

Nicht kategorisiert

Eigenschaften des Servomotors und Anwendung des Servomotors

Servomotoren sind vielseitig einsetzbar. Wir wollen herausfinden, wo sie eingesetzt werden. Zunächst das Prinzip und die Funktion des Motors. Für Einsteiger in die industrielle Automatisierung oder den Maschinenbau: Was genau ist ein Servomotor? Ganz einfach: Der Motor kann den Drehwinkel präzise berechnen und eine Positionsrückmeldung in Echtzeit liefern. Wird der Motor in Echtzeit überwacht? Der Encoder überwacht den Motor. Die Eigenschaften eines Servomotors sind sehr charakteristisch und bestimmen, in welchen Geräten er eingesetzt wird. 1. Hohe Präzision. Hohe Präzision ermöglicht die Positionsregelung. 2. Schnelles Ansprechverhalten des geschlossenen Regelkreises. Schnelles Ansprechverhalten ermöglicht die Steuerung von Frequenz und Kraft. 3. Die gesamte Motorbewegung wird gesteuert. Anschließend kann der gesamte Motor über ein digitales Signal oder Impulssignal programmiert werden, um die Steuerung zu realisieren. Das bedeutet komplexe Bewegungen. Sie verstehen das nicht? Dann werden Sie es verstehen. Wir erläutern die drei wichtigsten Funktionen, die sich in verschiedenen Bewegungen im industriellen Bereich umsetzen lassen. 1. Funktion: Positionssteuerung. Da die Positionssteuerung eine sehr präzise Ausrichtung ermöglicht, sind Etikettieren, Laminieren von zwei Produkten und die Herstellung von Werbetischen nicht möglich. Ist es möglich, mehrere Produkte gleichzeitig zu steuern, um eine gleichmäßige Bewegung zu erzeugen, z. B. die Lichtkugel über der Bühne? Ist eine hohe Genauigkeit bei Druckmaschinen, horizontalem und vertikalem Nähen oder Sägen möglich? Wenn also Geräte mit hohen Anforderungen an die Genauigkeit arbeiten, sollten wir zunächst über den Einsatz eines Servomotors nachdenken. Im endgültigen Produktdesign hängt der Einsatz von Servomotoren oder Schrittmotoren von den Kosten und den Genauigkeitsanforderungen ab. Die Genauigkeit von Servomotoren ist deutlich höher als die von Schrittmotoren. Ein Servomotor mit 17-Bit-Encoder erreicht eine 600-mal höhere Genauigkeit als ein herkömmlicher Schrittmotor. Zu den Geräten, die hauptsächlich mit Servopositionierung arbeiten, gehören: Quilt- und Steppmaschinen, Druckmaschinen, Dosiermaschinen, Laminiermaschinen, Etikettiermaschinen, Prüf- und Fördertische in der Elektronikfertigung, verschiedene Arten von Übertragungsleitungskörpern, Verschiebemaschinen und verschiedene Anwendungen von fliegenden Scheren. Der aktuellste Servomotor für Maskenmaschinen im Jahr 2020 ist ein 750-W-Servomotor, der über eine SPS oder einen Motion Controller gesteuert wird. Die Hauptfunktion ist die Spannungsregelung (eine erweiterte Version der Positionsregelung), die durch die Bewegung des Maskenrohmaterialstreifens erreicht wird. Viele, die sich gerade mit diesem Thema beschäftigen, fragen sich bei der Betrachtung von Geräten mit Servoantrieb, ob die Verarbeitungsgenauigkeit besonders hoch sein muss. Wenn keine hohe Genauigkeit erforderlich ist, reichen Schrittmotoren grundsätzlich aus. 2. Funktion 2: Anwendungen im Bereich der geschlossenen Regelkreise. Tatsächlich lässt sich bei der schnellen Reaktion von Regelkreisen zunächst an verschiedene Ventil- und Schalteranwendungen denken, nicht wahr? Herzlichen Glückwunsch, Sie haben die richtige Antwort gegeben. Nehmen wir uns unser neuestes Beatmungsgerät an, das Luft und Sauerstoff mischt und Servoventile verwendet. Wir haben als erstes Anwendungsgebiet eine Vielzahl von Werkzeugmaschinen entdeckt, bei denen häufige Geschwindigkeits- oder Positionsänderungen auftreten. Servomotoren werden zur Antriebssteuerung eingesetzt. Beispiel: Alle Achsen von 5-Achs-Werkzeugmaschinen sind servoangetrieben und dienen hauptsächlich der Positionsregelung. Der zweitgrößte Anwendungsmarkt ist der Industrierobotermarkt. Industrieroboter verwenden sechs Servomotoren, deren präzise Steuerung und hohe Reaktionsfähigkeit sehr hoch sind. In der entsprechenden Schnellanwendung von Geräten wie: Drehen, Fräsen, Schleifen, CNC-Werkzeugmaschinen, Servo-Revolverstanzen, Biegemaschinen, Laserschneidmaschinen usw. Es gibt alle Arten von Industrierobotern, kollaborativen Robotern und AGV-Wagen, die Servomotoren verwenden. 3. Drei Merkmale: Präzise Steuerung kontinuierlicher Bewegungen. Diese Funktion ist im Wesentlichen eine Weiterentwicklung der ersten beiden. Beispiel: Eine 2000-Tonnen-Servopresse kann einen Druck von über 20.000 Nm erzeugen und in Echtzeit steuern. Dies ist die Servosteuerung. Ein weiteres Beispiel: Drahtschneidemaschinen, die in der Stein- und Polysiliziumindustrie und anderen Branchen weit verbreitet sind. Sie sind ein typisches Beispiel für die Fähigkeit zur präzisen Steuerung kontinuierlicher Hin- und Herbewegungen. Um die Anwendung von Servomotoren allgemein zu erläutern: Die gesteuerte Ausgangskraft (im Fachjargon Drehmoment genannt) kann groß oder klein sein, während die Kraft sehr gleichmäßig ansteigt und abfällt. Das heißt, nicht nur das Endergebnis, sondern auch der Prozess kann punktgenau gesteuert werden. Die Auswahl von Servomotoren ist wie folgt: Servomotoren können in vielen Bereichen eingesetzt werden, in denen Servomotoren konstante Geschwindigkeit und konstante Leistung erfordern. Tatsächlich sind die konstante Drehzahl und Leistung des Servomotors die Parameter, die erst bei der Auswahl berücksichtigt werden. Um es etwas einfacher zu machen: Wenn Sie ein Gerät entwerfen möchten und bereits Parameter wie die Produktionsfrequenz des Geräts und anderer elektrischer Geräte kennen, wenden Sie sich einfach direkt an einen Servomotorenhersteller. Lassen Sie sich die passenden Adapter direkt empfehlen. So sparen Sie sich den Aufwand für Berechnungen. Wenn Sie die Auswahl des Servomotors selbst berechnen möchten, müssen Sie grundsätzlich das erforderliche Drehmoment kennen. Im Allgemeinen ist bei der Gerätekonstruktion ein allgemeines Verständnis des benötigten Drehmoments erforderlich. Schließlich möchten Sie das Gerät bearbeiten und die benötigte Kraft kann anhand von Erfahrungswerten berechnet werden. (Sie können nicht rechnen, d. h. Sie sind ein leeres Blatt Papier und lernen langsam.) Berücksichtigen Sie Drehmoment, Motorleistung und Drehmomentberechnungsformel. T = 9550 P / n Dabei ist: P die Leistung (kW); n die Nenndrehzahl des Motors (U/min); T das Drehmoment (Nm). Das Ausgangsdrehmoment des Servomotors muss größer sein als das von der Arbeitsmaschine benötigte Drehmoment. In der Regel ist ein Sicherheitsfaktor erforderlich. Formel für die mechanische Leistung: P = T * N / 97500 P: Leistung (Einheit W); T: Drehmoment (Einheit g/cm); N: Drehzahl (Einheit U/min). Wie sieht die Servoauswahl in der Praxis aus? In der Praxis wenden Sie sich an den Hersteller des Servomotors, der die Parameter der Anlage berücksichtigt. Der Vertriebsingenieur des Herstellers prüft, welcher Motor in Bezug auf Drehzahl und Drehmoment am besten geeignet ist. Führen Sie anschließend einen Feldtest durch und prüfen Sie anhand der tatsächlichen Parameter, ob der Servomotor für die Anwendung geeignet ist. Ist beispielsweise die Trägheit für diesen Einsatzzweck zu groß, sollte er durch einen Servomotor mit geringerer Trägheit ersetzt werden. Beispielsweise wird in der Feldeinsatzbeurteilung die Verwendung dieses Ortes, die Notwendigkeit einer Haltebremse, mit Öldichtungen usw. gesehen. Eine Servoauswahl ist grundsätzlich nicht vorhanden.

Nicht kategorisiert

Der Unterschied zwischen einem Motor mit variabler Frequenz und einem Motor mit fester Frequenz

Variable frequency motor refers to the motor which runs continuously with 100% rated load in the range of 10%~100% rated speed under standard environmental conditions and whose temperature rise does not exceed the allowable value of the motor calibration. With the rapid development of devices, AC speed regulation technology has been constantly improved and improved, gradually improved frequency converter with its good output waveform, excellent performance and price ratio has been widely used in AC machines. For example, the large motor used for steel rolling, the medium and small roller table motor, the traction motor for railway and urban rail transit, the elevator motor, the lifting motor for container lifting equipment, the motor for water pump and fan, the compressor, the motor for household appliances and so on all use AC frequency conversion speed regulating motor successively, and have achieved good results. The AC frequency conversion speed regulating motor has significant advantages over the DC speed regulating motor: (1) Easy speed regulation, and energy saving. (2) AC motor has the advantages of simple structure, small size, small inertia, low cost, easy maintenance and durability. (3) Can expand the capacity to achieve high speed and high voltage operation. (4) Can achieve soft start and fast braking. (5) No spark, explosion-proof, strong adaptability to the environment. Constant frequency motor Fixed-frequency motors usually refer to the fixed frequency (50Hz) at which the motor operates on the power grid and cannot be used for frequency modulation. Because of the difference in the structure of the motor, such as the motor being more than a heat dissipation fan. The difference between a washing machine variable frequency motor and a fixed frequency motor 1, a frequency conversion washing machine can adjust the motor washing and dehydration speed by adjusting the voltage, but also according to the type and texture of clothing to choose the right washing water flow, washing time, dehydration speed, dehydration time. Because the inverter washing machine adopts direct drive motor, it avoids the use of transmission belt and other transmission parts, which further reduces the failure rate of washing machine and greatly reduces the noise of motor. In addition, in the whole washing process, the application of frequency conversion technology can control the speed of the motor, which can not only save energy and electricity, but also reduce the damage to clothes, reducing the winding and wear of clothes. 2, Once the fixed-frequency washing machine starts to work, the speed of the motor will remain the same and keep turning until it is turned off. Continuous high-speed operation not only consumes electricity, but also causes great damage to clothing, which often causes knots. Because the fixed frequency washing machine program setting is simple, the washing process is relatively simple, the price is low. Compared with ordinary fixed-frequency washing machines, frequency conversion washing machines are more expensive, but they are energy efficient and can bring users a greener and healthier laundry experience. 3, from the washing effect, there is progress is sure. Frequency conversion washing machine means that the motor used is frequency conversion, which is reflected in the washing machine that the speed of the drum is adjustable. For example, if you wash less clothes or are not too dirty, you can wash them with low speed. Of course, low speed consumes less electric energy. The motor used in traditional washing machines is a fixed-speed motor, that is to say, as long as you turn on the power, the motor will rotate at a certain speed, no matter how many clothes you wash with this speed, of course, the power consumption is also fixed. Therefore, frequency conversion should be relatively energy-saving.

Nicht kategorisiert

Was Sie über Vorsichtsmaßnahmen und Schutzmaßnahmen beim Betrieb von Gleichstrommotoren wissen müssen

Gleichstrommotoren haben ein breites Anwendungsspektrum und werden häufig in rauen Umgebungen wie Feuchtigkeit, hohen Temperaturen, Staub, Korrosion usw. eingesetzt. Daher ist neben der ordnungsgemäßen Verwendung auch die Schutzschaltung ein unverzichtbarer Bestandteil des elektrischen Steuerungssystems, und ein entsprechender Schutz kann die Lebensdauer verlängern. Der Schutz soll den normalen Betrieb des Motors gewährleisten, Schäden am Motor oder an mechanischen Geräten verhindern und die persönliche Sicherheit gewährleisten. Hier erklärt Leili Ihnen alles im Detail. 1. Vorsichtsmaßnahmen beim Betrieb von Gleichstrommotoren (1) Prüfen Sie vor dem Betrieb, ob der Kommutator blank ist und keine mechanischen Beschädigungen oder Funkenbrandspuren aufweist. (2) Prüfen Sie, ob die Bürsten zu kurz abgenutzt sind und ob der Bürstendruck ausreichend ist (üblicherweise 150–200 g/cm³). Prüfen Sie, ob die Ausrichtung des Bürstenhalters gemäß dem angegebenen Symbol erfolgt. (3) Der Funken am Kommutator darf während des Betriebs nicht größer als 1/4–1/2 der Nennleistung sein. 2. Schutzintervalle für Gleichstrommotoren (1) Monatliche Wartung: Überprüfen Sie die Kohlebürsten und Gleichrichter, reinigen Sie sie gründlich und ersetzen Sie gegebenenfalls das Lüftergitter. Überprüfen Sie, ob alle Schleifringe, Gleichstrommotoren und Kollektoren einwandfrei funktionieren und die Dicke der Drähte an den Klemmen und Teilen überprüft wird. Überprüfen Sie, ob sich Wasser im Hauptschaltschrank und im Gleichstrommotor befindet. (2) Wartung jedes Quartals: Überprüfen Sie die Lager (Temperatur, Geräuschentwicklung und Geräuschentwicklung). Die Isolierung zur Erde mit einem Rütteltisch (mindestens 2 Megaohm) prüfen. (3) Alle sechs Monate: Gleichrichter und Wicklungen mit trockenem Luftstrom reinigen. Elektrische Verbindungen und alle Schrauben prüfen. Im Winter kann zur Einhaltung der Motortemperatur die Erregung mit einer Spannung von 30–50 V versorgt werden. 3. Schutzmaßnahmen für Gleichstrommotoren (1) Kurzschlussschutz Wenn ein Kurzschluss durch eine Beschädigung der Isolierung der Motorwicklung und des Motorkabels, eine Beschädigung des Steuergeräts und der Leitung oder durch Fehlbedienung beim Berühren der Leitung verursacht wird, dient ein Kurzschlussschutz als Schutzmaßnahme zur schnellen Stromunterbrechung. Gängige Kurzschlussschutzeinrichtungen sind Sicherungen und automatische Leistungsschalter. (2) Unterspannungsschutz Bei sinkender Netzspannung läuft der Motor unter Unterspannung. Da die Motorlast unverändert bleibt, sinkt das Motordrehmoment und der Statorwicklungsstrom steigt an. Dies beeinträchtigt den normalen Motorbetrieb und kann sogar zu Motorschäden führen. Unterspannungsschutz wird durch Schütze und elektromagnetische Spannungsrelais gewährleistet. Sicherungen und Thermorelais bieten keinen Schutz vor Unterspannung, da sich die Statorwicklung bei laufendem Motor unter Unterspannung ausdehnt. Die Ausdehnung der Statorwicklung reicht nicht aus, um Sicherung und Thermorelais auszulösen. Daher können diese beiden Geräte keinen Unterspannungsschutz bieten. (3) Spannungsverlustschutz Wenn Produktionsmaschinen aus irgendeinem Grund plötzlich ausfallen, muss die Schutzvorrichtung nach Wiederherstellung der Stromversorgung sicherstellen, dass die Produktionsmaschinen nach dem Neustart weiterlaufen können, um Unfälle mit Personen und Geräten zu vermeiden. Dieser Schutz ist der Spannungsverlustschutz (Nullspannung). Die elektrischen Geräte, die den Spannungsverlustschutz (Nullspannung) gewährleisten, sind Leistungsschalter und Zwischenrelais. (4) Schwachmagnetschutz Die Schutzvorrichtung stellt sicher, dass der Gleichstrommotor unter einer bestimmten Magnetfeldstärke läuft. Dadurch wird verhindert, dass das Magnetfeld geschwächt wird oder verschwindet. Die Motordrehzahl wird nicht schnell erhöht, und es kommt nicht zum Flugphänomen. Im Erregerkreis des Gleichstrommotors ist ein schwachmagnetisches Relais (Untermagnetisierungsrelais) angeschlossen. Der schwachmagnetische Schutz kann durch die Reihenschaltung eines schwachmagnetischen Relais (Unterstromrelais) erreicht werden. Funktionsprinzip des Unterstromrelais: Beim Starten und Laufen eines Gleichstrommotors, wenn der Erregerstrom den Auslösewert des Unterstromrelais erreicht, zieht das Relais an und schließt die Schließerkontakte im Steuerkreis, wodurch der Motor gestartet oder normal betrieben werden kann. Fällt der Erregerstrom jedoch stark ab oder verschwindet, löst das Unterstromrelais aus und die Schließerkontakte öffnen, wodurch der Steuerkreis unterbrochen wird. Die Schützspule wird stromlos und der Motor stoppt. Fällt der Erregerstrom stark ab oder verschwindet, löst das Unterstromrelais aus und sein Schließerkontakt öffnet, wodurch der Steuerkreis unterbrochen wird. (5) Überlastschutz Bei zu hoher Motorlast, häufigem Anlauf oder Phasenausfall überschreitet der Motorstrom dauerhaft seinen Nennstrom. Dies verkürzt die Lebensdauer des Motors und kann zu dessen Beschädigung führen. Bei Überlastung wird die Stromzufuhr durch eine Schutzeinrichtung unterbrochen. (6) Überstromschutz Die Schutzeinrichtung begrenzt den Anlauf- bzw. Bremsstrom des Motors, sodass dieser unter dem sicheren Stromwert läuft und weder Motor noch mechanische Bauteile beschädigt werden. In der Regel wird ein elektromagnetisches Überstromrelais zum Schutz vor Überstrom eingesetzt. Überstromsituationen können leicht entstehen: Zusätzliche Widerstände werden in die Ankerwicklung eines Gleichstrommotors und in die Rotorwicklung eines Drehstrom-Asynchronmotors mit Drahtwicklung geschaltet, um den Anlauf- bzw. Bremsstrom des Motors zu begrenzen. Werden die zusätzlichen Widerstände beim Anlaufen oder Bremsen kurzgeschlossen, führt dies zu einem hohen Anlauf- bzw. Bremsstrom. In diesem Fall kann es leicht zu Überstrom kommen. Der Überstromschutz wird wie folgt implementiert: Die Spule des elektromagnetischen Überstromrelais ist in Reihe mit dem Hauptstromkreis und sein Öffnerkontakt in Reihe mit dem Steuerstromkreis geschaltet. Erreicht der Überstrom des Motors den zulässigen Wert des Überstromrelais, trennt dessen Öffnerkontakt den Steuerstromkreis und stoppt den Motor von der Stromversorgung. Dadurch wird der Überstromschutz aktiviert. Unterschied zwischen Überlastschutz und Überstromschutz: Der Überlastschutz wird durch ein thermisches Relais gewährleistet, das thermisch träge ist und erst nach einer bestimmten Überlastung des Motors eingreift. Es wird hauptsächlich zum Schutz von Drehstrom-Asynchronmotoren eingesetzt. Der Überstromschutz wird durch ein elektromagnetisches Überstromrelais gewährleistet, das bei Überstrom sofort die Stromzufuhr unterbricht. Es wird hauptsächlich zum Schutz von Gleichstrommotoren und Drehstrom-Asynchronmotoren mit Drahtwicklung eingesetzt. Wenn Sie sich für Gleichstrommotoren interessieren, klicken Sie auf den Link, um die hochwertigen Produkte von Leili kennenzulernen. Leili bietet Ihnen einen zufriedenstellenden Service.

Nicht kategorisiert

Getriebe-Schrittmotor VS Hybrid-Schrittmotor VS PM-Schrittmotor

Getriebe-Schrittmotor Aufbau: Ein Getriebeschrittmotor ist ein Standard-Schrittmotor mit einer mit einem Getriebe verbundenen Abtriebswelle. Das Getriebe sorgt durch ein Untersetzungsgetriebe für hohes Drehmoment und niedrige Drehzahl. Eigenschaften: Hohes Drehmoment, niedrige Drehzahl und präzise Positionierung. Mit einem Untersetzungsgetriebe lässt sich ein höheres Abtriebsdrehmoment für Anwendungen erreichen, die eine präzise Positionssteuerung und größere Lasten erfordern. Anwendungen: Robotik: Mikrogetriebe-Schrittmotoren werden häufig in Robotergelenken und -aktuatoren eingesetzt. Da Roboter eine präzise Positionssteuerung und stabile Bewegung benötigen, bieten diese Motoren durch ihr Getriebe ein hohes Drehmoment, um mechanische Belastungen zu bewältigen und gleichzeitig eine präzise Schrittauflösung für eine präzise Lage- und Bewegungssteuerung zu gewährleisten.   CNC-Werkzeugmaschinen: In CNC-Werkzeugmaschinen werden Getriebe-Schrittmotoren zur Positionssteuerung von Werkzeugen, Tischen und anderen beweglichen Teilen eingesetzt. Sie liefern ausreichend Drehmoment für Schneid- und Bearbeitungsvorgänge und gewährleisten die präzise Positionierung des Werkstücks während der Bearbeitung.   Fördersysteme: In automatisierten Fördersystemen kann ein Schrittmotor mit Getriebe die Bewegung und das Anhalten von Förderbändern steuern sowie Objekte bei Bedarf positionieren. Da Fördersysteme oft eine präzise Objektpositionierung und schnelle Stopp-/Start-Vorgänge erfordern, sind die hohen Drehmomenteigenschaften dieser Motoren in diesen Anwendungen sehr wertvoll.   Medizinische Geräte: Schrittgetriebe finden vielfältige Anwendung in medizinischen Geräten, beispielsweise in der Bewegungssteuerung von Röntgenroboterarmen, der Gelenksteuerung von Operationsrobotern und in der Präzisionspositionierung von Medikamentenverteilsystemen. Laserschneid- und -gravurmaschinen: In Geräten, in denen Laserwerkzeuge zum Schneiden und Gravieren präzise positioniert werden müssen, können Schrittmotoren mit Getriebe die präzise Steuerung bieten, die für hochwertige Schneid- und Gravurergebnisse erforderlich ist.   Hybrid Schrittmotor Aufbau: Der Hybrid-Schrittmotor kombiniert die beiden Prinzipien Permanentmagnet und variable Reluktanz. Der Rotor besteht üblicherweise aus einem Permanentmagneten und einer Wicklung auf dem Stator. Eigenschaften: Hohes Drehmoment und hohe Drehzahl sowie eine relativ hohe Schrittauflösung. Flexibler als Permanentmagnet-Schrittmotoren für Anwendungen, bei denen Drehmoment, Drehzahl und Präzision aufeinander abgestimmt werden müssen. Anwendungen: CNC-Werkzeugmaschinen: In CNC-Maschinen wird ein hybrider Servo-Schrittmotor zur Steuerung der Werkzeug- und Tischposition eingesetzt. Da diese Motoren eine hochpräzise Positionssteuerung und gleichmäßige Bewegung ermöglichen, sind sie für die Steuerung von Bearbeitungsprozessen wie Gravieren, Schneiden, Fräsen usw. unverzichtbar. Medizinische Geräte: Hybrid-Schrittmotoren spielen eine Schlüsselrolle in medizinischen Geräten, beispielsweise in beweglichen Teilen medizinischer Bildgebungsgeräte, der Positionierung von Medikamentenverteilgeräten oder der Gelenksteuerung von Operationsrobotern. In diesen Anwendungen ist eine hochpräzise und zuverlässige Bewegungssteuerung für die Patientensicherheit und den Therapieerfolg unerlässlich. Automatisierung und Robotik: In der industriellen Automatisierung und Robotik werden hybride Synchron-Schrittmotoren häufig in Robotergelenken und -aktoren sowie in Automatisierungssystemen eingesetzt, die eine hochpräzise Steuerung erfordern. Diese Motoren bieten eine gute dynamische Leistung und Positioniergenauigkeit. Experimentelle Geräte und wissenschaftliche Forschungsinstrumente: In der wissenschaftlichen Forschung und bei experimentellen Geräten ist eine hochpräzise Bewegungssteuerung weit verbreitet. Hybrid-Schrittmotoren werden zur Probenbewegung und -justierung in Geräten wie Mikroskopplattformen und Experimentierplattformen für verschiedene Tests und Beobachtungen eingesetzt. Präzisionsinstrumente und optische Geräte: Eine hochpräzise Positionssteuerung ist für die Leistung von Präzisionsinstrumenten und optischen Geräten unerlässlich. Hybrid-Schrittmotoren werden in Teleskopen, Lasergeräten, Spektrometern und anderen Geräten eingesetzt, um eine stabile Bewegung und genaue Positionierung der Geräte zu gewährleisten. 3D-Druck und Rapid Prototyping: Im Bereich 3D-Druck und Rapid Prototyping werden Hybrid-Schrittmotoren zur Steuerung der Position von Druckköpfen und -tischen eingesetzt, um komplexe Druck- und Fertigungsprozesse zu ermöglichen. Permanentmagnet Schrittmotor Aufbau: Der PM-Schrittmotor verfügt über einen Permanentmagneten am Rotor und eine elektromagnetische Spule am Stator. Bei Erregung erzeugt die elektromagnetische Spule ein Magnetfeld, das mit dem Permanentmagneten am Rotor interagiert und die Schrittbewegung antreibt. Eigenschaften: Relativ einfach und kostengünstig, geeignet für Anwendungen mit mittlerem Drehmoment und niedrigen Drehzahlen. Bei hohen Drehzahlen und hohen Lasten kann die Leistung jedoch eingeschränkt sein. Anwendungen: Drucker und Plotter: Permanentmagnet-Schrittmotoren werden häufig in Druckern und Plottern zur Steuerung der Druckkopfposition eingesetzt. Diese Motoren bieten ausreichend Präzision für feine Drucke oder Zeichnungen und eignen sich gleichzeitig für relativ geringe Geschwindigkeits- und Lastanforderungen.   Automatisierung kleiner Aufgaben: Bei einigen kleinen Automatisierungsaufgaben, wie z. B. automatischen Türen, Verkaufsautomaten, automatischen Präsentationsständern usw., können Permanentmagnet-Schrittmotoren moderate Positionier- und Bewegungsfunktionen übernehmen.   Haushaltsgeräte: Permanentmagnet-Schrittmotoren werden häufig in Haushaltsgeräten eingesetzt, z. B. im Drehteller einer Mikrowelle, in der Steuerung des Wascheimers einer Waschmaschine und im Brotkorb eines Toasters.   Medizinische Geräte: Bei einigen kostengünstigen medizinischen Geräten können Permanentmagnet-Schrittmotoren zur Steuerung beweglicher Teile eingesetzt werden, z. B. zur Einstellung der Bettposition oder von Medikamentenverteilern.   Mechanische Instrumente: Bei einigen mechanischen Instrumenten mittlerer Präzision, wie z. B. Prüfgeräten, kleinen Werkzeugmaschinen usw., können Permanentmagnet-Schrittmotoren eine ausreichende Positioniergenauigkeit und Bewegungssteuerung gewährleisten. Kleine Roboter: Bei einigen kleinen Robotern, die eine einfache Positionssteuerung erfordern, können Permanentmagnet-Schrittmotoren grundlegende Bewegungssteuerungsfunktionen bereitstellen.

Nicht kategorisiert

Was ist der Unterschied zwischen einem Getriebe-Schrittmotor und einem Hybrid-Schrittmotor?

Schrittmotoren spielen in vielen Anwendungen eine Schlüsselrolle, von Robotern und digital gesteuerten Drehmaschinen bis hin zu 3D-Druckern und Automatisierungssystemen. Unter den verschiedenen Schrittmotoren zeichnen sich Schrittmotoren und gemischte Schrittmotoren durch ihre einzigartigen Funktionen und Anwendungen aus. In diesem Artikel gehen wir auf die Unterschiede zwischen Getriebeschrittmotoren und Hybridschrittmotoren ein, um ein umfassendes Verständnis ihrer spezifischen Merkmale und Anwendungsfälle zu vermitteln. Getriebe-Schrittmotoren Der von Leili produzierte Schrittmotor mit Getriebe ist ein Schrittmotor mit Getriebe. Das Getriebe sorgt für die Verlangsamung des Motors bei steigendem Drehmoment. Dieser Antrieb ermöglicht eine präzise Steuerung der Winkelverschiebung und macht Schrittgetriebemotoren für Anwendungen geeignet, die ein hohes Drehmoment bei niedrigen Drehzahlen erfordern. King-Schrittgetriebemotoren eignen sich für Anwendungen, die ein hohes Drehmoment bei niedrigen Drehzahlen erfordern. Hier sind einige Hauptmerkmale des Getriebe-Schrittmotors von Leili für Sie: 1. Hohes Drehmoment Getriebe-Schrittmotoren sind für ihr hohes Drehmoment bekannt. Durch den Einbau eines Getriebes können diese Motoren das vom Motor selbst erzeugte Drehmoment vervielfachen und eignen sich daher für Anwendungen, bei denen ein hohes Drehmoment erforderlich ist. 2. Betrieb bei niedriger Drehzahl Das Getriebesystem ermöglicht Getriebe-Schrittmotoren einen effizienten Betrieb bei niedriger Drehzahl. Dies ist besonders nützlich in Anwendungen, bei denen Präzision und Geschwindigkeit typischerweise erforderlich sind, wie z. B. in der Robotik und Automatisierung. 3. Reduziertes Spiel Das Getriebe in Getriebe-Schrittmotoren trägt zur Minimierung des Spielraums bei. Dieses reduzierte Spiel sorgt für eine höhere Positioniergenauigkeit und macht Getriebe-Schrittmotoren für Anwendungen geeignet, bei denen Präzision gefragt ist. Wir empfehlen Ihnen den Einsatz von Getriebe-Schrittmotoren in diesen Branchen: Schrittmotoren mit Getriebe finden Anwendung in verschiedenen Branchen, darunter: Robotik Fördersysteme Precision Motion Control Kamerasysteme Medizinische Geräte Hybrid-Schrittmotoren Hybrid-Schrittmotoren vereinen die Eigenschaften von Permanentmagnet- (PM) und Reluktanzmotoren (VR). Sie vereinen die Vorteile beider Motortypen und bieten eine höhere Schrittauflösung und ein besseres Drehmoment. Das Hybriddesign trägt zu ihrer Vielseitigkeit und ihrem breiten Einsatz in verschiedenen Anwendungen bei. Hier sind einige Hauptmerkmale der Hybrid-Schrittmotoren von Leili für Sie: 1. Hohe Schrittauflösung Mixed-Schrittmotoren bieten im Vergleich zu anderen Schrittmotoren eine höhere Schrittpräzision. Dies führt zu gleichmäßigeren Bewegungen und einer präziseren Steuerung der Motorposition und eignet sich daher für Anwendungen, die Präzision erfordern. 2. Verbessertes Drehmoment Hybrid-Designs können das Drehmoment insbesondere bei höheren Drehzahlen verbessern. Dies macht Hybrid-Schrittmotoren vielseitig einsetzbar, da sie sowohl für Anwendungen mit niedrigen als auch mit hohen Drehzahlen geeignet sind. 3. Vielseitigkeit Hybrid-Schrittmotoren sind für ihre Vielseitigkeit bekannt und finden in einer Vielzahl von Anwendungen Anwendung. Ihre Kompatibilität mit verschiedenen Steuerungssystemen und ihre hohe Leistungsfähigkeit in unterschiedlichen Szenarien tragen zu ihrer Beliebtheit bei. Wir empfehlen Ihnen den Einsatz von Hybrid-Schrittmotoren in diesen Branchen: Hybrid-Schrittmotoren werden häufig in den folgenden Anwendungen eingesetzt: CNC-Maschinen 3D-Drucker Medizinische Bildgebungsgeräte Automatisierungssysteme Laborgeräte Hier sind einige Geräteunterschiede im Vergleich: Drehmoment vs. Auflösung: 1. Getriebe-Schrittmotor: Betont hohe Drehmomentabgabe. Ideal für Anwendungen, bei denen das Drehmoment entscheidend ist und Präzision wichtiger ist als die Schrittauflösung. 2. Hybrid-Schrittmotor: Gleicht Drehmoment und Schrittauflösung aus. Geeignet für Anwendungen, die sowohl Präzision als auch einen großen Drehzahlbereich erfordern. Geschwindigkeit und Präzision: 1. Getriebe-Schrittmotor: Hervorragend geeignet für Anwendungen mit niedriger Drehzahl und hohem Drehmoment. Ideal für Anwendungen, bei denen Präzision bei niedrigeren Drehzahlen entscheidend ist. 2. Hybrid-Schrittmotor: Bietet Vielseitigkeit mit einem ausgewogenen Verhältnis von Geschwindigkeit und Präzision. Geeignet für Anwendungen, die ein breites Geschwindigkeitsspektrum und hohe Präzision erfordern. Spiel und sanfte Bewegung: 1. Getriebe-Schrittmotor: Reduziert das Spiel und sorgt für präzise Bewegungen. Ideal für Anwendungen, die minimales mechanisches Spiel erfordern. 2. Hybrid-Schrittmotor: Sorgt für sanftere Bewegungen und präzise Steuerung. Für Anwendungen, die stabile und präzise Bewegungen erfordern. Jiangsu Leili Motor Co., Ltd. (Bestellnummer 300660) ist ein einflussreicher Hersteller von Untersetzungs- und Hybrid-Schrittmotoren. Die einfache Auswahl anhand der Anwendungsanforderungen unter Berücksichtigung von Gerätedaten wie Drehmoment, Drehzahl, Genauigkeit, Abstand usw. hilft Ingenieuren und Konstrukteuren, fundierte Entscheidungen basierend auf spezifischen Projektanforderungen zu treffen. Wenn Sie Kaufbedarf haben, können Sie uns eine E-Mail an die folgende E-Mail-Adresse senden: [email protected]

Nach oben scrollen

Nachricht senden

    Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

    Nachricht senden

      Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.

      Bitte füllen Sie das untenstehende Formular aus. Wir werden uns umgehend mit Ihnen in Verbindung setzen, sobald wir Ihre Rückmeldung erhalten haben. Die mit einem * gekennzeichneten Felder sind Pflichtfelder.

        Wir sind ein Produktionsbetrieb, der Ihnen hochwertige B2B-Dienstleistungen bietet. Willkommen zur Gruppenberatung. Unser Unternehmen hat eine Mindestbestellmenge von mindestens 500 Stück. (Die Mindestbestellmenge verschiedener Produkte ist unterschiedlich.) Bitte geben Sie unbedingt die Bestellmenge an, damit wir auf Ihre Anfrage antworten können.