Nom de l’auteur/autrice :Leili

Non catégorisé

Quelles sont les 4 méthodes de démarrage des moteurs synchrones ?

Les moteurs synchrones étant capables de maintenir une vitesse constante quelle que soit la charge, ils sont fréquemment utilisés en milieu industriel. Cependant, leur démarrage présente des difficultés, car il nécessite une méthode pour les amener à la vitesse synchrone avant de pouvoir se connecter au réseau. En effet, contrairement aux moteurs à induction, les moteurs synchrones ne démarrent pas naturellement à la vitesse synchrone. Différentes méthodes permettent de démarrer ces moteurs de manière sûre et efficace. Cet article explore les quatre principales méthodes de démarrage des moteurs synchrones, expliquant le fonctionnement de chacune, ses avantages et ses applications les plus courantes. Ces méthodes comprennent : Démarreur direct (DOL) Démarreur à autotransformateur Démarreur étoile-triangle Démarrage à rotor bobiné (à bagues collectrices) Examinons maintenant chaque stratégie en détail. Démarrage direct en ligne (DOL) Fonctionnement : La technique la plus simple et la plus répandue pour démarrer un moteur synchrone est la méthode de démarrage direct (DOL). Avec cette approche, le moteur est immédiatement connecté à la tension d’alimentation dès que l’on appuie sur le bouton de démarrage. Le rotor du moteur est initialement immobile, et lorsque le courant traverse le stator, le rotor subit un couple qui l’accélère jusqu’à la vitesse de synchronisation. Pour les moteurs synchrones, une fois la vitesse de synchronisation atteinte, le moteur peut se verrouiller sur le réseau et fonctionner à pleine capacité. Avantages Simplicité : La méthode DOL est facile à mettre en œuvre et nécessite un minimum de composants électriques. Economique : Aucun équipement supplémentaire n’est requis, cette méthode est économique. Démarrage rapide : Le moteur atteint sa vitesse synchrone presque immédiatement après la connexion. Inconvénients Courant d’appel élevé : Au démarrage, un courant d’appel important se produit, ce qui peut solliciter le réseau électrique et le moteur. Application limitée : Le démarrage direct est particulièrement adapté aux petits moteurs synchrones de faible puissance (généralement inférieure à 5 CV). Application Cette méthode est couramment utilisée pour les petits moteurs synchrones dans les applications où la puissance requise est relativement faible, comme les petites pompes et les compresseurs. Démarrage par autotransformateur Fonctionnement L’autotransformateur abaisse la tension appliquée au moteur au démarrage. Cela réduit le courant de démarrage du moteur et lui confère une accélération régulée. Le transformateur est généralement connecté de manière à ce que seule une partie de la tension d’alimentation soit appliquée au moteur au démarrage. Une fois que le moteur atteint une vitesse proche de la synchronisation, l’autotransformateur est déconnecté et le moteur est directement connecté à la tension d’alimentation. Avantages Courant de démarrage réduit : La méthode de l’autotransformateur réduit le courant de démarrage à une fraction du courant normal, ce qui permet d’éviter d’endommager les systèmes électriques et autres équipements. Accélération en douceur : Le moteur accélère en douceur jusqu’à la vitesse synchrone, sans les brusques surtensions de couple rencontrées lors du démarrage direct. Capacité de puissance supérieure : Cette méthode convient aux moteurs de plus grande puissance nécessitant une puissance nominale plus élevée. Inconvénients Coût : L’autotransformateur est un équipement supplémentaire, ce qui augmente le coût. Limitation de taille : Le couple de démarrage du moteur est réduit avec cette méthode, ce qui peut ne pas être idéal pour les moteurs nécessitant un couple de démarrage élevé. Application Cette méthode est souvent utilisée pour les moteurs synchrones de moyenne et grande taille, notamment dans les environnements industriels tels que les convoyeurs, les broyeurs et les pompes de grande puissance, où la demande de puissance est plus élevée et où le courant d’appel doit être limité. Démarrage étoile-triangle Fonctionnement Dans la configuration étoile-triangle, le bobinage du stator du moteur est d’abord connecté en étoile afin de réduire la tension. Les bobinages du stator passent en configuration triangle dès que le moteur atteint une vitesse donnée. Le moteur peut fonctionner à sa capacité maximale lorsque la tension augmente en passant de l’étoile au triangle. Le moteur démarre initialement en configuration étoile, où la tension de phase est réduite d’un facteur √3, ce qui réduit le courant de démarrage. Le moteur fonctionne à pleine tension et à plein courant après le passage des bobinages en configuration triangle à une vitesse donnée. Avantages Courant de démarrage réduit : Tout comme la méthode de l’autotransformateur, la méthode étoile-triangle permet également de réduire le courant d’appel en appliquant une tension réduite au démarrage. Simplicité : Sa mise en œuvre est plus simple et plus économique qu’un autotransformateur, car elle ne nécessite qu’un inverseur et un câblage supplémentaire. Largement utilisée : Cette méthode est couramment utilisée dans l’industrie pour les moteurs de forte puissance. Inconvénients Couple de démarrage réduit : Le couple de démarrage en configuration étoile est inférieur à celui en configuration triangle, ce qui peut s’avérer inapproprié pour les applications nécessitant un couple de démarrage élevé. Complexité de commutation : Passer de l’étoile au triangle au bon moment nécessite un contrôle précis. Une commutation trop précoce ou trop tardive peut entraîner un fonctionnement inefficace. Application La méthode étoile-triangle est fréquemment utilisée pour les moteurs de grande puissance, notamment dans les industries telles que les cimenteries, le traitement des eaux et autres machines lourdes, où la taille du moteur peut être très importante et où la réduction du courant au démarrage est cruciale. Démarrage à rotor bobiné (à bagues collectrices) Fonctionnement La méthode du rotor bobiné utilise un rotor triphasé, plutôt qu’un rotor à cage d’écureuil classique. Au démarrage, la résistance du circuit rotorique est élevée, ce qui réduit le courant de démarrage. La vitesse du rotor augmente progressivement à mesure que les résistances externes sont court-circuitées, permettant ainsi au moteur d’atteindre la vitesse synchrone. Une fois la vitesse synchrone atteinte, le circuit rotorique est complètement court-circuité et le moteur continue de fonctionner à pleine tension et courant. Cette approche est idéale pour les applications nécessitant un couple élevé, car elle offre un excellent contrôle du courant et du couple de démarrage. Avantages Couple de démarrage variable : Le couple de démarrage peut être modifié grâce aux résistances externes, ce qui est avantageux pour les applications à fortes charges. Démarrage en douceur : Cette méthode garantit une accélération en douceur sans courant d’appel élevé. Puissance
Exposition
Non catégorisé

LEILI présentera des solutions motrices innovantes à la 137e Foire de Canton

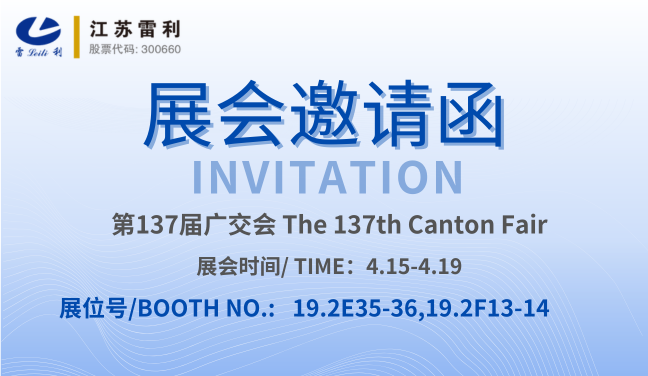
LEILI est ravi de participer à la 137e Foire de Canton, qui se tiendra du 15 au 19 avril au Complexe de la Foire de Canton, au 382, ​​Yuejiang Zhong Road, à Guangzhou. Leader mondial des solutions de contrôle de mouvement et de motorisation, LEILI est impatient de rencontrer ses clients, partenaires et visiteurs du monde entier lors de cet événement commercial international de premier plan. Cette édition de printemps de la Foire de Canton, reconnue comme le salon le plus important et le plus complet de Chine, offre aux professionnels du secteur une occasion unique d’explorer les dernières tendances, de nouer de nouvelles relations et de découvrir des produits de pointe. Chez LEILI, nous sommes fiers de participer une fois de plus à cette plateforme dynamique. Visitez LEILI sur les stands 19.2E35-36 et 19.2F13-14 Nous vous invitons chaleureusement à nous rendre visite sur nos stands 19.2E35-36 et 19.2F13-14, où nous présenterons notre gamme complète de moteurs innovants et de systèmes d’entraînement intelligents. Des micromoteurs de précision aux solutions intégrées de contrôle de mouvement, les produits LEILI sont largement utilisés dans les appareils électroménagers intelligents, les équipements médicaux, l’automatisation industrielle et les systèmes automobiles. Les visiteurs auront l’occasion de : Découvrir le lancement de nouveaux produits aux fonctionnalités de pointe et à l’efficacité accrue. Assistez à des démonstrations en direct de nos solutions de moteurs en action. Contactez notre équipe de professionnels pour discuter de solutions personnalisées adaptées à vos besoins. Découvrez les dernières avancées R&D de LEILI en matière de moteurs sans balais, de moteurs pas à pas, de servomoteurs et bien plus encore. Forte de plus de deux décennies d’expertise et d’un engagement fort en matière d’innovation, LEILI continue d’être un pionnier en proposant des solutions de moteurs fiables, écoénergétiques et intelligentes à ses clients du monde entier. À quoi s’attendre sur le stand LEILI Notre stand mettra en avant les technologies clés et les atouts des produits LEILI. Vous y découvrirez : Moteurs BLDC hautes performances conçus pour un fonctionnement fluide et un couple élevé Moteurs pas à pas et motoréducteurs conçus pour un positionnement précis et un fonctionnement silencieux Systèmes de servocommande avancés offrant un contrôle supérieur pour l’automatisation industrielle Assemblages de moteurs sur mesure adaptés aux besoins spécifiques de nos clients Nos équipes d’ingénierie et de vente seront sur place pour vous fournir une assistance technique approfondie et des conseils personnalisés. Que vous recherchiez un modèle standard ou une solution entièrement personnalisée, LEILI vous offre la flexibilité et l’expertise nécessaires pour accompagner votre projet unique. Connectons-nous et innovons ensemble La Foire de Canton est plus qu’une exposition : c’est un lieu de rencontre mondial pour les idées, les technologies et les partenariats. Chez LEILI, nous croyons au pouvoir de la collaboration pour créer des solutions de mouvement plus intelligentes et plus durables. Nous sommes impatients de partager notre vision et d’apprendre de vos réflexions. À noter : 📅 Dates : 15-19 avril 2025 📍 Lieu : Complexe de la Foire de Canton, 382 Yuejiang Zhong Road, Guangzhou 🧭 Stand : 19.2E35-36, 19.2F13-14 Bienvenue sur notre stand ! Façonnons ensemble l’avenir du mouvement !

Non catégorisé

Moteur à réluctance commutée vs moteur à induction : une comparaison complète

Les moteurs électriques sont au cœur des applications industrielles modernes, et le choix du bon type de moteur est crucial pour garantir efficacité, performance et rentabilité. Deux types de moteurs reviennent souvent dans les discussions : les moteurs à réluctance commutée (MRC) et les moteurs à induction (IM). Ces moteurs sont utilisés dans diverses applications dans des secteurs tels que la robotique, les véhicules électriques et la fabrication, mais leurs principes de fonctionnement, leurs performances et leurs applications diffèrent. Dans cet article, nous allons comparer en détail les moteurs à réluctance commutée et les moteurs à induction, en explorant leurs principes de fonctionnement, leurs performances, leurs avantages, leurs inconvénients, leurs applications, et bien plus encore. Introduction aux moteurs à réluctance commutée (MRC) Un moteur électrique fonctionnant selon le principe de la réluctance (l’opposition au flux magnétique) est appelé moteur à réluctance commutée (MRC). Contrairement aux moteurs traditionnels, les RMC ne nécessitent ni enroulements rotoriques ni aimants permanents. Le rotor est constitué d’une série de tôles de fer qui présentent une forte réluctance au flux magnétique dans certaines positions. Principales caractéristiques des RMC : Construction simple du rotor : Le rotor d’un SRM est simplement constitué d’un ensemble de pôles laminés, ce qui rend la conception plus robuste et plus économique.   Rendement : Les SRM sont reconnus pour leur rendement élevé dans des applications spécifiques, notamment par rapport à d’autres types de moteurs dans certaines conditions de charge. La conception unique du SRM offre un excellent rapport performances/coût et peut être extrêmement efficace lorsqu’il est optimisé pour des applications spécifiques. Présentation des moteurs à induction (MI) Un moteur à induction (MI), également appelé moteur asynchrone, est le type de moteur le plus couramment utilisé dans l’industrie en raison de sa robustesse, de sa conception simple et de son prix abordable. Grâce à l’induction électromagnétique d’un champ magnétique tournant produit par le stator, les moteurs à induction génèrent du courant dans le rotor. Principales caractéristiques des moteurs à induction : Construction du stator et du rotor : Le rotor d’un moteur à induction est souvent à cage d’écureuil ou bobiné, et ne nécessite aucune connexion électrique externe. Fiabilité : Grâce à leur durabilité et à leur faible entretien, les moteurs à induction sont parfaits pour les applications industrielles. Grâce à leur adaptabilité et à leur simplicité de fonctionnement, les moteurs à induction sont largement utilisés dans tous les domaines, des grandes machines industrielles aux appareils électroménagers. Principes de fonctionnement Moteur à réluctance commutée (MRC) Le principe du couple de réluctance sous-tend le fonctionnement d’un moteur à réluctance commutée. Lorsque les enroulements du stator sont alimentés, un champ magnétique est créé qui attire les pôles du rotor et les oriente sur ce champ. L’énergie emmagasinée dans ce champ magnétique est libérée lorsque le rotor et le stator s’alignent, créant ainsi un mouvement de rotation. Le rotor d’un SRM est de construction simple et amagnétique. La variation de réluctance entre les pôles du stator et du rotor entraîne le rotor. ence, the rotor of a SRM seeks to align with the stator’s magnetic field, and as the rotor moves, the stator switches on and off to maintain this alignment. Moteur à induction (MI) Introduction : Le concept d’induction électromagnétique alimente les moteurs. Un champ magnétique est produit par le courant induit dans le rotor par ce champ tournant. L’interaction entre le courant induit dans le rotor et le champ magnétique du stator génère le couple qui fait tourner le rotor. Le rotor d’un moteur à induction ne dispose pas d’une alimentation externe, mais reçoit son énergie par induction électromagnétique du champ tournant du stator. Le rotor tourne toujours à une vitesse inférieure à celle du champ magnétique (d’où le terme « asynchrone »). Le fonctionnement du moteur à induction repose sur la vitesse relative entre le champ tournant du stator et celui du rotor. Le principe de fonctionnement du moteur à induction est relativement simple, ce qui le rend plus courant dans diverses applications industrielles et commerciales. Comparaison des performances En termes de performances, les moteurs à induction et les moteurs à réluctance commutée présentent des caractéristiques distinctes qui les rendent adaptés à diverses utilisations. Nous comparons ci-dessous leurs performances selon des indicateurs clés : Indicateur de performance Moteur à réluctance variable (SRM) Moteur asynchrone (IM) Densité de couple Élevée, grâce à la conception simple du rotor Modérée à élevée, selon le type Efficacité Élevée, surtout en conditions de faible charge Modérée à élevée, variable selon la charge Contrôle de vitesse Facile, car la vitesse est contrôlée en commutant le courant du stator Moins flexible, mais peut être contrôlée via un réglage de fréquence Couple de démarrage Couple de démarrage élevé, idéal pour les démarrages à forte charge Couple de démarrage modéré, nécessite souvent un démarreur progressif Refroidissement Nécessite un refroidissement actif pour les applications à grande vitesse Refroidissement passif suffisant pour la plupart des applications Entretien Nécessite des systèmes de contrôle plus complexes Faible entretien, conception robuste Vibrations et bruit Vibrations et bruit élevés dus aux ondulations de couple Fonctionnement fluide avec vibrations et bruit minimaux   Avantages et inconvénients Moteur à réluctance commutée (MRC) Avantages : Construction simple du rotor : Le rotor est simple et ne nécessite aucun bobinage ni aimant permanent, ce qui réduit les coûts et la complexité. Haute efficacité : Les SRM sont très efficaces lorsqu’ils sont optimisés pour des applications spécifiques, notamment dans les scénarios où le contrôle de la vitesse est essentiel. Robustesse : Les SRM bénéficient d’une conception robuste avec un minimum de composants susceptibles de tomber en panne, ce qui les rend adaptés aux environnements difficiles. Inconvénients : Ondulation de couple : Les moteurs à aimants permanents (SRM) subissent une ondulation de couple en raison de leur fonctionnement, ce qui peut entraîner des vibrations et du bruit. Commande complexe : Les systèmes de commande des SRM sont plus complexes et nécessitent une électronique sophistiquée pour commuter les enroulements du stator avec précision. Popularité limitée : Les SRM ne sont pas aussi largement adoptés que les moteurs à induction, ce qui implique moins de ressources et d’expertise disponibles pour la conception

Non catégorisé

Différences entre les moteurs à courant continu à balais et les moteurs à courant continu sans balais

Les moteurs à courant continu sans balais et à balais ont essentiellement la même fonction : convertir le courant électrique en mouvement rotatif. Cependant, il existe plusieurs différences entre ces deux types de moteurs. Leurs principes de fonctionnement seront expliqués avant d’aborder leurs différences. Principe de fonctionnement d’un moteur à courant continu à balais Lorsque le moteur fonctionne, la bobine et le collecteur tournent, tandis que l’aimant et le balai de charbon ne tournent pas. L’inversion du sens du courant dans la bobine est assurée par le collecteur et le balai qui tournent avec le moteur. Dans l’industrie des véhicules électriques, les moteurs à balais sont divisés en moteurs à balais haute vitesse et moteurs à balais basse vitesse. Un moteur à courant continu à balais se compose de deux parties principales : le stator et le rotor. Le stator possède des pôles magnétiques (à bobinage ou à aimant permanent) et le rotor possède un bobinage. Lorsqu’il est alimenté, le rotor forme également un champ magnétique (pôles magnétiques). Un angle existe entre les pôles magnétiques du stator et du rotor. En modifiant la position des balais, il est possible de modifier l’angle des pôles stator-rotor, modifiant ainsi le sens de rotation du moteur. Principe de fonctionnement d’un moteur à courant continu sans balais Un moteur électrique BLDC sans balais utilise la commutation électronique : la bobine est immobile et les pôles magnétiques tournent. Il utilise un ensemble de dispositifs électroniques pour détecter la position des pôles magnétiques des aimants permanents grâce à des éléments Hall. Des circuits électroniques permettent d’inverser le sens du courant dans les bobines au bon moment afin de garantir la bonne direction de la force magnétique pour entraîner le moteur. Ces circuits constituent les contrôleurs du moteur. Le contrôleur d’un moteur BLDC personnalisé peut également réaliser certaines fonctions non réalisables par un moteur à balais, telles que le réglage de l’angle de commutation de puissance, le freinage, l’inversion de marche, le verrouillage et l’arrêt de l’alimentation du moteur via le signal de freinage. Un moteur à courant continu sans balais est composé d’un corps de moteur et d’un variateur, un produit mécatronique classique. Comme le moteur à courant continu sans balais fonctionne de manière autonome, il n’ajoute pas d’enroulement de démarrage supplémentaire au rotor, contrairement à un moteur synchrone qui démarre sous forte charge et avec régulation de fréquence. Différences entre les moteurs à courant continu avec balais et les moteurs à courant continu sans balais 1. Mode de régulation de vitesse La régulation de vitesse des moteurs CC à balais consiste à ajuster la tension d’alimentation du moteur. La tension et le courant ajustés sont convertis par le redresseur et les balais pour modifier l’intensité du champ magnétique généré par les électrodes, modifiant ainsi la vitesse. Ce processus est appelé régulation de vitesse à tension variable. La régulation de vitesse d’un moteur CC sans balais consiste à maintenir la tension d’alimentation du moteur inchangée, à modifier le signal de commande du contrôleur électronique de vitesse (ESC), puis à modifier la fréquence de commutation du tube MOS haute puissance via un microprocesseur pour réaliser le changement de vitesse. Ce processus est appelé régulation de vitesse à fréquence variable. 2. Structure simple et longue histoire de développement du moteur CC à balais Le moteur CC à balais est un produit traditionnel offrant des performances plus stables, tandis que le moteur CC sans balais est un produit amélioré offrant une durée de vie supérieure à celle du moteur à balais. Cependant, le moteur sans balais possède un circuit de commande complexe, ce qui impose des exigences de vieillissement plus strictes pour les composants. Peu après la naissance du moteur sans balais, le moteur CC à balais a été inventé. Le moteur à courant continu à balais a été largement utilisé dès son lancement sur le marché grâce à ses caractéristiques : mécanisme simple, facilité de production, de fabrication, d’entretien et de contrôle, réponse rapide, couple de démarrage élevé et couple nominal disponible de la vitesse nulle à la vitesse nominale. 3. Réponse rapide et couple de démarrage élevé du moteur à courant continu à balais Le moteur à courant continu à balais offre une réponse rapide au démarrage, un couple de démarrage élevé et une vitesse variable en douceur. Ainsi, les vibrations sont quasiment inexistantes lors des changements de vitesse de zéro à la vitesse maximale, et une charge plus importante peut être entraînée au démarrage. Le moteur électrique sans balais BLDAC présente une résistance de démarrage élevée (résistance inductive). Ainsi, le facteur de puissance est faible, le couple de démarrage est relativement faible, un bourdonnement accompagné de fortes vibrations est produit au démarrage et la charge d’entraînement est réduite. 4. Le moteur à courant continu à balais fonctionne en douceur et offre un démarrage et un freinage parfaits. La vitesse du moteur à courant continu à balais est régulée par régulation de tension, ce qui lui permet de démarrer et de freiner en douceur, et de fonctionner à vitesse constante. Le moteur à courant continu sans balais est généralement doté d’un convertisseur de fréquence numérique qui convertit le courant alternatif en courant continu, puis le courant continu en courant alternatif, et contrôle la vitesse par variation de fréquence. Le moteur sans balais ne fonctionne donc pas correctement et vibre fortement. 5. Contrôle de haute précision des moteurs à courant continu avec balais Les moteurs à courant continu à balais sont généralement utilisés avec des réducteurs et des décodeurs pour accroître leur puissance de sortie et leur précision de contrôle, permettant ainsi aux pièces mobiles de s’arrêter presque partout. Toutes les machines-outils de précision utilisent des moteurs à courant continu pour assurer leur précision de contrôle. Les moteurs sans balais ne démarrent et ne freinent pas en douceur ; les pièces mobiles s’arrêtent donc à des positions différentes à chaque fois et doivent être arrêtées à la position souhaitée au moyen de goupilles de positionnement ou de limiteurs. 6. Les moteurs à courant continu à balais sont économiques et faciles à entretenir.

Non catégorisé

6 étapes pour déboguer votre servomoteur

Modes de contrôle d’un servomoteur Un contrôleur de mouvement utilise généralement deux types de commandes pour contrôler les servomoteurs : impulsion numérique et signal analogique. 1. Impulsion numérique Dans ce mode, similaire au mode de contrôle du moteur pas à pas, le contrôleur de mouvement envoie un signal de commande d’impulsion de type « impulsion/direction » ou « CW/CCW » au contrôleur du servomoteur, qui fonctionne en mode de contrôle de position et complète la boucle fermée de position. Ce modèle de contrôle est adopté par la plupart des servomoteurs japonais et nationaux. Avantages : débogage facile du système servomoteur ; interférences peu fréquentes. Inconvénients : faible réponse du système servomoteur. 2. Signal analogique Dans ce mode de contrôle, le système de contrôle de mouvement envoie des commandes de tension analogique de +/-10 V au contrôleur du servomoteur et reçoit des signaux de retour de position provenant d’éléments de détection de position tels que des codeurs de moteur ou des codeurs linéaires. La plupart des servomoteurs en Europe et aux États-Unis adoptent ce mode de fonctionnement. Avantages : réponse rapide du servomoteur. Inconvénients : plus sensible aux interférences de champ ; Débogage légèrement compliqué. Comme vous connaissez les deux modes de contrôle du servomoteur ci-dessus, Leili Motor va maintenant décrire six étapes pour déboguer le servomoteur par signal analogique. 6 étapes de débogage 1. Initialisation des paramètres Initialisez les paramètres avant le câblage. Sur le contrôleur : Choisissez le mode de contrôle, réinitialisez le paramètre PID, désactivez le signal d’activation à la mise sous tension du contrôleur, enregistrez cette condition et assurez-vous que cette condition soit rétablie lors de la prochaine mise sous tension. Sur le servomoteur : Définissez le mode de contrôle, activez le contrôle externe, le rapport de réduction par le signal du codeur et définissez la relation proportionnelle entre le signal de commande et la vitesse du moteur. En général, il est recommandé que la vitesse maximale de conception en fonctionnement servo corresponde à une tension de commande de 9 V. 2. Connexion des câbles Arrêtez le contrôleur et connectez le câble de signal entre le contrôleur et le servomoteur. Les câbles suivants doivent être connectés : la sortie analogique du contrôleur, le câble de signal d’activation et le câble de signal du codeur émis par le servomoteur. Après avoir vérifié le câblage et constaté qu’il n’y a aucune anomalie, mettez le servomoteur et le contrôleur (y compris le PC) sous tension. Le servomoteur doit alors être immobile et pouvoir tourner facilement sous l’effet d’une force externe. Dans le cas contraire, vérifiez le réglage du signal d’activation et le câblage. Une force externe doit être utilisée pour faire tourner le servomoteur afin de vérifier si le contrôleur détecte le changement de position du moteur. Dans le cas contraire, vérifiez le câblage et le réglage du signal du codeur. 3. Test de direction Dans un système de contrôle en boucle fermée, une direction incorrecte du signal de retour peut avoir des conséquences désastreuses. Activez le signal d’activation des accessoires du servomoteur via le contrôleur ; le servomoteur devrait alors tourner à une vitesse inférieure, appelée « dérive nulle », dont la commande ou le paramètre s’affichera sur le contrôleur. La commande ou le paramètre permet de vérifier si la vitesse et le sens du servomoteur peuvent être contrôlés par la commande ou le paramètre. 4. Dérive du zéro Lors de la régulation en boucle fermée, la présence d’une dérive du zéro aura une certaine influence sur l’effet de régulation et il est préférable de la limiter. Ajustez soigneusement les paramètres de dérive du zéro du contrôleur ou du servomoteur afin de ramener la vitesse du moteur à un niveau proche de zéro. 5. Mise en place de la régulation en boucle fermée Réactivez le signal d’activation du servomoteur via le contrôleur et définissez un gain de rapport plus faible sur celui-ci. Activez le signal d’activation du contrôleur et du servomoteur. 6. Réglage des paramètres en boucle fermée Ajustez finement les paramètres de régulation afin de garantir que le servomoteur se déplace conformément aux instructions du contrôleur.

Non catégorisé

Quelle est la différence entre un moteur différentiel et un moteur sans balais ? Lequel est le meilleur : moteur différentiel ou moteur sans balais ?

Quelle est la différence entre un moteur différentiel et un moteur sans balais ? Le rotor d’un moteur différentiel est un enroulement relié à l’arbre de sortie, et le stator est un aimant permanent. Le rotor d’un moteur sans balais est un aimant permanent relié à l’arbre de sortie avec le carter, et le stator est une bobine d’enroulement, sans les balais de commutation utilisés pour modifier alternativement le champ électromagnétique dans un moteur différentiel. On parle alors de moteur sans balais. Les moteurs différentiels et les moteurs sans balais sont des moteurs utilisés pour entraîner des équipements mécaniques, mais leurs principes de fonctionnement et leurs applications sont très différents. Un moteur différentiel est un type particulier de moteur qui permet à un véhicule de diriger en faisant tourner les deux roues à des vitesses différentes lors des virages. Un moteur différentiel est généralement composé d’un moteur électrique, d’un réducteur de vitesse, d’un interpolateur, d’une fourche et d’autres composants. Les moteurs différentiels sont mécaniquement efficaces et offrent une grande précision de direction, mais ne peuvent être utilisés que pour des applications spécifiques, comme le maintien d’une direction souple et contrôlée pendant le déplacement du véhicule. Les moteurs sans balais, quant à eux, sont un type de moteur courant, également appelés moteurs à courant continu sans balais (BLDC). Ils fonctionnent en convertissant l’énergie électrique en énergie magnétique et en mouvement mécanique pour produire un travail. Ils présentent les avantages d’un rendement supérieur, d’un bruit réduit et d’une durée de vie plus longue que les moteurs à courant continu traditionnels. Ils sont largement utilisés dans l’industrie, l’électroménager, l’automobile, l’aviation et d’autres secteurs. Par conséquent, les moteurs différentiels et les moteurs sans balais diffèrent considérablement en termes de principe de fonctionnement, de scénarios d’utilisation et de domaines d’application. Moteur différentiel ou moteur sans balais : lequel est le meilleur ? Les moteurs jouent un rôle important dans de nombreux contextes, notamment dans les applications industrielles. Quel est le meilleur moteur : différentiel ou moteur sans balais ? C’est le type de moteur le plus couramment utilisé. D’un point de vue structurel, les moteurs différentiels et les moteurs classiques sont fondamentalement identiques, à l’exception d’un réducteur supplémentaire monté sur l’arbre moteur. Le moteur sans balais, quant à lui, est plus complexe et se compose de trois éléments : un bobinage, un capteur de position et un contrôleur de circuit intelligent, ce qui complexifie sa structure mécanique. D’autre part, en termes de puissance de sortie, les moteurs sans balais sont principalement connus pour leur faible bruit, leur faible dégagement de chaleur, leurs faibles pertes et leurs performances élevées. Comparés aux moteurs traditionnels, les avantages en termes de performances des moteurs sans balais sont plus évidents. En revanche, les moteurs différentiels sont limités par le réducteur, ce qui réduit leur puissance de sortie en conséquence. De plus, en termes de bruit, de température et de dégagement de chaleur, les moteurs sans balais sont moins bruyants et dégagent moins de chaleur. Leur contrôle de température est plus précis que celui des moteurs différentiels, qui génèrent plus de chaleur et sont plus bruyants. En outre, du point de vue de la transmission de puissance, les moteurs sans balais permettent un contrôle précis du couple, ne nécessitent aucun entretien et fonctionnent de manière plus stable. En revanche, les moteurs différentiels nécessitent un entretien régulier et leur transmission de puissance ne répond pas aux exigences de haute précision. Du point de vue du système de commande, les moteurs sans balais permettent un contrôle précis de la position et un contrôle de mouvement plus précis. En revanche, les moteurs différentiels présentent un système de commande plus complexe et un contrôle de mouvement plus complexe en raison des limitations du réducteur. Enfin, en termes de prix, les moteurs sans balais sont plus chers, mais leur prix n’est pas beaucoup plus élevé que celui des moteurs classiques. Le prix des moteurs différentiels est inférieur, mais leurs coûts de maintenance sont plus élevés. En résumé, les moteurs sans balais et les moteurs différentiels présentent leurs avantages et leurs inconvénients. Le choix du type de moteur doit donc être adapté à la situation et au scénario d’application. Les moteurs sans balais offrent des performances supérieures et permettent un contrôle de mouvement plus précis, mais sont plus coûteux. Les moteurs différentiels, quant à eux, sont moins chers, mais moins performants en termes de puissance, de bruit et de contrôle de température. Il est donc essentiel de choisir le type de moteur le plus adapté à ses besoins.

Non catégorisé

Perspectives du marché des moteurs à courant continu sans balais : demande mondiale et perspectives de croissance 2018-2026

Un moteur à courant continu (CC) sans balais, également appelé moteur électrique synchrone, est alimenté par un courant continu plutôt que par un système de commutation mécanique. Les moteurs CC sans balais offrent un rendement et une fiabilité élevés, contribuent à réduire le bruit acoustique et offrent une réponse dynamique, une plage de vitesse étendue et une longue durée de vie, autant de caractéristiques clés qui devraient stimuler la croissance du marché des moteurs CC sans balais. Demande d’échantillon de ce rapport de recherche :https://www.coherentmarketinsights.com/insight/request-sample/1438 Le rendement supérieur des moteurs à courant continu sans balais, comparé aux autres moteurs à induction ou magnétiques, stimule la croissance du marché des moteurs à courant continu sans balais. Les moteurs à courant continu sans balais sont plus efficaces que leurs homologues à courant continu avec balais, car ils s’accompagnent d’une usure mécanique plus faible, réduisant ainsi les coûts de maintenance. Les moteurs sans balais fonctionnent à basse température, nécessitent un entretien minimal, sont résistants thermiquement et éliminent tout risque d’étincelles. Ceci a accru la demande de moteurs sans balais par rapport aux autres types de moteurs. L’intégration de commandes sans capteur dans les moteurs CC sans balais améliore la durabilité et la fiabilité du produit, réduit le nombre de désalignements mécaniques et de connexions électriques, et allège le produit. La demande de commandes sans capteur pour les machines industrielles a considérablement augmenté en raison de leur faible coût et de la robustesse de leurs entraînements. Parmi les utilisateurs finaux, le segment des équipements d’automatisation industrielle détient la plus grande part de marché sur le marché des moteurs à courant continu sans balais, en raison de la demande croissante de véhicules hybrides et électriques. Selon l’Agence internationale de l’énergie, plus de 750 000 véhicules électriques ont été vendus dans le monde en 2016. Le segment des biens de consommation connaît une croissance rapide en raison de la demande croissante en technologies de chauffage, de ventilation et de climatisation (CVC), qui accroît à son tour la demande de moteurs à courant continu sans balais. L’Asie-Pacifique détient la plus grande part du marché des moteurs à courant continu sans balais grâce à la production croissante de voitures électriques et à la demande croissante d’électronique grand public. Selon l’Agence internationale de l’énergie, en 2016, la Chine détenait la plus grande part de marché des voitures électriques, représentant plus de 40 % des ventes mondiales. Le marché nord-américain devrait connaître la croissance la plus rapide en raison de la demande croissante d’appareils médicaux extrêmement sophistiqués. Par exemple, le développement d’un appareil respiratoire à pression positive continue (PPC) pour le traitement de l’apnée du sommeil est en cours. Cet appareil, qui aide les patients à respirer, utilise également un moteur à courant continu sans balais pour alimenter le ventilateur. Les principaux acteurs opérant sur le marché des moteurs à courant continu sans balais comprennent Johnson Electric, Ametek, MinebeaMitsumi Inc., Allied Motion Technologies Inc., Maxon Motor AG, Emerson Electric Corporation, ABB, Nidec Corporation et ARC Systems. Pour plus d’informations : https://www.coherentmarketinsights.com/ongoing-insight/brushless-dc-motors-market-1438

Non catégorisé

La différence entre un servomoteur et un moteur pas à pas

Le rotor du servomoteur est un aimant permanent. Le courant triphasé U/V/W contrôlé par le variateur forme un champ électromagnétique, et le rotor tourne sous l’action de ce champ. Le codeur intégré au moteur renvoie des signaux au variateur, qui ajuste l’angle de rotation du rotor en fonction de la valeur de retour par rapport à la valeur cible. La précision du servomoteur est déterminée par la précision du codeur (nombre de lignes). Qu’est-ce qu’un servomoteur ? Combien de types existe-t-il ? Quelles sont ses caractéristiques de fonctionnement ? A : Un servomoteur, également appelé moteur d’actionneur, est utilisé comme actionneur dans un système de contrôle automatique pour convertir le signal électrique reçu en déplacement angulaire ou en vitesse angulaire sur l’arbre moteur. Il se divise en deux catégories : les servomoteurs à courant continu et les servomoteurs à courant alternatif. Leur principale caractéristique est l’absence de rotation automatique lorsque la tension du signal est nulle et la vitesse diminue uniformément avec l’augmentation du couple. Quelle est la différence de fonctionnement entre un servomoteur à courant alternatif et un servomoteur à courant continu sans balais ? A : Le servomoteur à courant alternatif est plus performant, car il s’agit d’une vis à billes à commande sinusoïdale, ce qui réduit les pulsations de couple. Le servomoteur à courant continu est à onde trapézoïdale. Cependant, le servomoteur à courant continu est plus simple et moins cher. Servomoteur à courant alternatif à aimant permanent. Depuis les années 1980, avec le développement des circuits intégrés, de l’électronique de puissance et des variateurs de vitesse à courant alternatif, la technologie des servomoteurs à courant alternatif à aimant permanent a connu un essor considérable. Des fabricants d’équipements électriques renommés de divers pays ont lancé leurs propres servomoteurs et servomoteurs à courant alternatif et continuent de les améliorer et de les moderniser. Les servomoteurs CA sont devenus la principale orientation de développement des servomoteurs hautes performances contemporains, menaçant ainsi le système de servomoteur CC d’origine de disparaître. Dans les années 90, le système de servomoteur CA, utilisant une commande entièrement numérique pour servomoteurs à onde sinusoïdale, a été commercialisé à l’échelle mondiale. Le développement des servomoteurs CA dans le domaine de la transmission évolue constamment. Par rapport aux servomoteurs CC, les principaux avantages des servomoteurs CA à aimants permanents sont : (1) L’absence de balais et de collecteur garantit une fiabilité optimale et un entretien minimal. (2) La dissipation thermique du bobinage du stator est plus aisée. (3) Une faible inertie permet d’améliorer la rapidité de l’accouplement à soufflet. (4) Adaptation aux conditions de fonctionnement à haute vitesse et à couple élevé. (5) À puissance égale, un volume et un poids réduits. Servomoteur et moteur pas à pas Le servomoteur repose principalement sur l’impulsion de positionnement. En résumé, le servomoteur reçoit une impulsion et effectue une rotation correspondant à l’angle pour obtenir le déplacement. Le servomoteur a pour fonction d’envoyer des impulsions. Il envoie donc un nombre correspondant d’impulsions pour chaque angle de rotation, formant ainsi un écho, ou boucle fermée. Le système connaît ainsi le nombre d’impulsions envoyées au servomoteur et le nombre d’impulsions reçues en retour simultanément, ce qui lui permet de contrôler la rotation du moteur avec une grande précision et d’obtenir un positionnement précis, pouvant atteindre 0,001 mm. Le moteur pas à pas est un dispositif de mouvement discret, étroitement lié aux technologies de commande numérique modernes. Les moteurs pas à pas sont largement utilisés dans les systèmes de commande numérique domestiques actuels. Avec l’émergence des servomoteurs CA entièrement numériques, les servomoteurs CA sont également de plus en plus utilisés dans les systèmes de commande numérique. Afin de répondre aux tendances de développement du contrôle numérique, la plupart des systèmes de contrôle de mouvement utilisent des moteurs pas à pas ou des servomoteurs CA entièrement numériques. Bien que ces deux types de moteurs soient similaires en termes de mode de contrôle (chaîne d’impulsions et signal de direction) et de couplage flexible, ils présentent des différences majeures en termes de performances et d’applications. Comparons maintenant ces deux performances. Tout d’abord, la précision de contrôle est différente. L’angle de pas des moteurs pas à pas hybrides biphasés est généralement de 3,6° et 1,8°, tandis que celui des moteurs pas à pas hybrides cinq phases est généralement de 0,72° et 0,36°. Certains moteurs pas à pas hautes performances présentent un angle de pas encore plus faible. Par exemple, un moteur pas à pas pour machines-outils à marche lente produit par SCT présente un angle de pas de 0,09°. La société allemande BERGER LAHR a produit un moteur pas à pas hybride triphasé dont l’angle de pas est réglable à 1,8°, 0,9°, 0,72°, 0,36°, 0,18°, 0,09°, 0,072° et 0,036°, compatible avec l’angle de pas des moteurs pas à pas hybrides biphasés et triphasés. La précision de commande du servomoteur CA est garantie par le codeur rotatif situé à l’arrière de l’arbre moteur. Pour un servomoteur CA entièrement numérique Panasonic, par exemple, l’équivalent d’impulsion est de 360°/10 000 = 0,036° pour un moteur équipé d’un codeur standard à 2 500 lignes, grâce à la technologie quadruple fréquence utilisée dans le variateur. Pour un moteur équipé d’un codeur 17 bits, le variateur reçoit 217 = 131 072 impulsions par tour, soit une impulsion équivalente à 360 °/131 072 = 9,89 secondes. L’angle de pas de 1,8 ° de l’impulsion équivalente du moteur pas à pas est de 1/655. Deuxièmement, les caractéristiques à basse fréquence sont différentes. Les moteurs pas à pas à basse vitesse sont sujets aux vibrations à basse fréquence. Compte tenu de la fréquence de vibration, des conditions de charge et des performances du variateur, on estime généralement que la fréquence de vibration est la moitié de la fréquence de démarrage à vide du moteur. Ce phénomène de vibration à basse fréquence, déterminé par le principe de fonctionnement du moteur pas à pas, est très défavorable au fonctionnement normal de la machine. Lorsque les moteurs pas à pas fonctionnent à basse vitesse, il est généralement nécessaire d’utiliser une technologie d’amortissement pour surmonter ce phénomène, comme l’ajout d’amortisseurs au moteur ou la technologie de subdivision du variateur,

Retour en haut

Envoyer un message

    Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.

    Envoyer un message

      Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.

      Veuillez remplir le formulaire ci-dessous et nous vous contacterons dès réception de votre réponse. Les champs marqués d’un « * » sont obligatoires.

        Nous sommes une usine de fabrication proposant des services B2B de haute qualité. N'hésitez pas à nous contacter pour une consultation client par lots. Notre entreprise exige une quantité minimale de commande supérieure ou égale à 500 pièces (la quantité minimale de commande varie selon les produits). Veuillez nous indiquer la quantité commandée afin que nous puissions vous répondre.