Nombre del autor:Leili

Sin categoría

Motores paso a paso unipolares vs bipolares: ¿cuál es más eficiente?

Los motores paso a paso, que proporcionan un control preciso de la posición y la velocidad, son cruciales en los sistemas actuales. Impresoras 3D, máquinas CNC y robótica los utilizan. Los motores paso a paso más populares son los unipolares y bipolares, cada uno con características especiales. Este artículo comparará su eficiencia para ayudarle a elegir el motor adecuado a sus necesidades. ¿Qué es un motor paso a paso? Antes de profundizar en los detalles de los motores paso a paso unipolares y bipolares, es importante comprender qué es un motor paso a paso. Un motor eléctrico, conocido como motor paso a paso, gira en pasos discretos en lugar de hacerlo de forma continua como los motores convencionales. Este movimiento paso a paso permite un control preciso de la posición y la velocidad, lo que los hace ideales para aplicaciones que requieren alta precisión, como la robótica, la automatización y la impresión. Motores paso a paso unipolares Cada fase de un motor paso a paso unipolar tiene un devanado con toma central. Esta toma central divide cada bobina en dos mitades. La corriente fluye por una mitad de la bobina a la vez, y la dirección de la corriente cambia entre ambas mitades a medida que el motor se mueve. La toma central se utiliza generalmente como punto de conexión común. Características principales: Configuración del bobinado: Cada fase tiene un bobinado con toma central, lo que significa que solo la mitad de la bobina se energiza a la vez. Control más sencillo: Los motores paso a paso unipolares son más fáciles de controlar porque requieren menos cables y circuitos de control más sencillos. Funcionamiento más suave: Estos motores suelen ser más silenciosos y vibran menos que los motores bipolares debido a la forma en que fluye la corriente. Sin embargo, una desventaja importante de los motores unipolares es que tienden a tener un par de salida menor en comparación con los motores paso a paso bipolares. El uso de solo la mitad de la bobina reduce la intensidad total del campo magnético, lo que resulta en un par menor. Motores paso a paso bipolares En cambio, los motores paso a paso bipolares carecen de una toma central. En su lugar, cada fase consta de un único devanado que puede energizarse en cualquier dirección. La corriente fluye por todo el devanado, utilizando ambas mitades de la bobina en todo momento. Esta configuración permite a los motores bipolares utilizar todo el campo magnético para generar un mayor par. Características principales: Configuración del bobinado: Los motores bipolares utilizan un solo bobinado para cada fase, que se energiza en ambas direcciones. Mayor par: Al utilizar ambas mitades de la bobina, los motores bipolares generan un par mayor que los unipolares. Control más complejo: Los motores bipolares requieren circuitos de control más complejos, ya que necesitan invertir la corriente en el bobinado de cada fase. Los motores bipolares son más eficientes en términos de par y consumo de energía porque utilizan todo el devanado, pero requieren sistemas de control más complejos y suelen producir más vibración y ruido. Comparación de eficiencia: Motores paso a paso unipolares vs. bipolares La principal diferencia entre los motores paso a paso unipolares y bipolares radica en su eficiencia, especialmente en términos de par y consumo de energía. Los motores bipolares suelen ser más eficientes que los unipolares debido al uso de la bobina completa, lo que resulta en un mayor par de salida para la misma potencia. Eficiencia en términos de par Los motores paso a paso bipolares proporcionan un mayor par de salida que los unipolares porque utilizan ambas mitades de la bobina en todo momento. Esto permite que el motor cree un campo magnético más potente, lo que resulta en un mayor par. Por el contrario, los motores unipolares solo utilizan la mitad de la bobina a la vez, lo que limita su generación de par. Eficiencia en términos de consumo de energía Dado que los motores bipolares utilizan todo el devanado, son más eficientes en términos de consumo de energía. La corriente en los motores bipolares fluye por toda la bobina, lo que les permite producir más par con menos potencia. Los motores unipolares, en cambio, son menos eficientes porque utilizan solo la mitad de la bobina, lo que requiere más corriente para alcanzar el mismo nivel de par. Tabla comparativa de motores paso a paso bipolares y unipolares Característica Motor paso a paso unipolar Motor paso a paso bipolar Salida de par Menor Mayor Complejidad del circuito de control Más simple Más complejo Eficiencia Menor Mayor Vibración Menor vibración Mayor vibración Ruido Más silencioso Más ruidoso Consumo de energía Mayor Menor Tamaño Más grande para el mismo par Más pequeño para el mismo par Aplicaciones Aplicaciones de baja potencia y bajo par Aplicaciones de alta potencia y alto par Costo Menos costoso Más costoso   Aplicaciones de los motores paso a paso unipolares Las aplicaciones que requieren facilidad de uso y control son ideales para los motores paso a paso unipolares. Generalmente, estos motores se emplean en entornos de baja potencia donde las demandas de par son menos importantes. Algunas aplicaciones comunes incluyen: Impresoras 3D: Los motores unipolares se utilizan a menudo en impresoras 3D por su simplicidad y buen funcionamiento. Robótica pequeña: Para aplicaciones robóticas de bajo par, los motores unipolares ofrecen una solución sencilla y rentable. Electrodomésticos: Dispositivos como hornos microondas, aires acondicionados y lavadoras pueden utilizar motores unipolares para un control preciso en entornos de bajo par. Aplicaciones de los motores paso a paso bipolares Los motores paso a paso bipolares, gracias a su mayor par y eficiencia, se utilizan en aplicaciones más exigentes. Estos motores se suelen encontrar en sistemas que requieren un control de movimiento preciso con mayor demanda de potencia. Entre sus aplicaciones más comunes se incluyen: Máquinas CNC: Los motores bipolares son ideales para máquinas CNC que requieren un alto par para mover cargas pesadas con precisión. Robótica: Muchos robots de alto rendimiento utilizan motores paso a
Sin categoría

Tipos de motores paso a paso de imán permanente: Guía sobre par y eficiencia

Los motores paso a paso de imán permanente (PM) son cruciales para aplicaciones como impresoras, máquinas CNC y robótica que requieren una rotación y un posicionamiento precisos. El tipo de motor paso a paso de PM elegido influye en el par, la eficiencia y el rendimiento. Este artículo explorará cuatro tipos principales: motores paso a paso de PM con engranajes, de garras, de disco magnético y de apilamiento de cables, destacando sus características, aplicaciones y diferencias en par y eficiencia. 1. Motores paso a paso de imán permanente con engranajes Los motores paso a paso de imán permanente con engranajes combinan un motor paso a paso de imán permanente con un sistema de engranajes integrado para aumentar el par de salida. El mecanismo de engranajes amplifica el par del motor a la vez que mantiene baja la velocidad de rotación. Esto los convierte en ideales para aplicaciones que requieren un mayor par a bajas velocidades. Son especialmente útiles en sistemas automatizados, robótica y otras máquinas que requieren movimientos precisos y potentes. Características clave: Amplificación de par: El sistema de engranajes integrado proporciona una ventaja mecánica, aumentando el par de salida sin necesidad de motores más grandes. Control de velocidad: Si bien los motorreductores reducen la velocidad del motor, mantienen el control de la posición con precisión, lo que los hace ideales para aplicaciones donde el control del movimiento es fundamental. Consideraciones de eficiencia: A pesar de proporcionar un mayor par, los motores paso a paso con engranajes pueden experimentar pérdidas de eficiencia debido a la fricción en el mecanismo de engranajes. Sin embargo, el mayor par suele compensar estas pérdidas en aplicaciones prácticas. Aplicaciones: Automatización industrial: Los motores paso a paso de imán permanente con engranajes se utilizan comúnmente en máquinas CNC y líneas de montaje donde se requiere un alto par a bajas velocidades. Robótica: Para brazos robóticos y sistemas de automatización, los motores paso a paso con engranajes ofrecen el par necesario para levantar o manipular objetos con precisión. Sistemas de transporte: En sistemas de cintas transportadoras, estos motores garantizan movimientos suaves y controlados de cargas pesadas. 2. Motores paso a paso PM con garras Los motores paso a paso PM con garras están diseñados con una estructura de rotor única que se asemeja a una garra, lo que reduce el efecto de cogging y mejora la suavidad del movimiento. Estos motores funcionan especialmente bien en aplicaciones que requieren un movimiento suave y sin vibraciones. El diseño de garras minimiza el problema del cogging, que puede causar movimientos bruscos y un posicionamiento inconsistente en los motores paso a paso tradicionales. Características principales: Reducción del desgaste por fricción: El rotor en forma de garra minimiza el desgaste por fricción, lo que permite un movimiento más suave y una mayor precisión en aplicaciones que requieren un control preciso. Diseño compacto: Estos motores suelen ser más compactos en comparación con otros tipos, lo que los hace adecuados para entornos con espacio limitado. Alta eficiencia: Los motores paso a paso de imán permanente con polos de garra ofrecen una mayor eficiencia que los motores paso a paso tradicionales gracias a su menor resistencia magnética. Aplicaciones: Equipos médicos: El funcionamiento suave y preciso de los motores paso a paso PM con garras los hace ideales para dispositivos médicos como bombas de infusión y ventiladores. Maquinaria de alta precisión: Para maquinaria que requiere movimientos extremadamente precisos y estables, como escáneres ópticos y cortadoras láser, los motores paso a paso PM con garras son una opción fiable. Impresoras: Las impresoras de inyección de tinta, las impresoras láser y las impresoras 3D se benefician del funcionamiento suave y la alta eficiencia de los motores paso a paso PM con garras. 3. Motores paso a paso PM con imán de disco Los motores paso a paso PM con imán de disco cuentan con un rotor en forma de disco con imanes permanentes integrados. Este diseño mejora la eficiencia y el par del motor en relación con su tamaño. Además, el diseño de imán de disco proporciona una mayor relación par-tamaño, lo que lo hace perfecto para aplicaciones que requieren un par elevado en espacios reducidos. Características principales: Alta relación par-tamaño: Los rotores en forma de disco proporcionan un alto par a la vez que mantienen un tamaño compacto, lo que los hace ideales para aplicaciones pequeñas que requieren mucha potencia. Eficiencia: El diseño permite una mayor eficiencia al reducir la distancia entre el rotor y el estator, así como las pérdidas por resistencia magnética. Control preciso: Los motores paso a paso de imán permanente (PM) con disco magnético destacan por su control preciso del movimiento, incluso a altas velocidades. Aplicaciones: Electrónica de consumo: Los sistemas compactos, como cámaras y reproductores de DVD, suelen utilizar motores paso a paso de imán permanente (PM) de disco magnético para lograr movimientos precisos y un tamaño compacto. Robótica: Los robots pequeños y los drones requieren motores compactos de alto par, y el motor paso a paso de imán permanente (PM) de disco magnético satisface estas necesidades eficazmente. Equipos de oficina: Las impresoras y escáneres que requieren motores compactos con movimientos eficientes y precisos suelen utilizar motores paso a paso de imán permanente (PM) de disco magnético. 4. Motores paso a paso de imán permanente (PM) apilables Los motores paso a paso de imán permanente (PM) apilables se caracterizan por su construcción cilíndrica, donde el estator y el rotor se apilan formando una especie de lata. Este diseño modular permite un mayor número de pares de polos, lo que aumenta el par y la eficiencia del motor. Los motores paso a paso de imán permanente (PM) apilables son especialmente útiles en aplicaciones de alto par donde la fiabilidad y la durabilidad son esenciales. Características clave: Alto par: El diseño apilable permite un mayor par al incorporar un mayor número de polos en el rotor y el estator, lo que mejora la eficiencia del motor. Durabilidad: Gracias a su reputación de robustez, los motores paso a paso de imán permanente (PM) apilables

Sin categoría

¿Cuáles son los 4 métodos para arrancar motores síncronos?

Dado que los motores síncronos pueden mantener una velocidad constante bajo cualquier carga, se utilizan con frecuencia en entornos industriales. Sin embargo, su arranque presenta dificultades, ya que requiere un método para alcanzar la velocidad de sincronismo antes de que se conecten a la red. Esto se debe a que, a diferencia de los motores de inducción, los motores síncronos no arrancan de forma natural a velocidad de sincronismo. Se emplean diversos métodos para arrancar estos motores de forma segura y eficiente. Este artículo explorará los cuatro métodos principales de arranque de motores síncronos, explicando su funcionamiento, sus ventajas y dónde se utiliza con mayor frecuencia. Los métodos incluyen: Arranque directo en línea (DOL) Arranque de autotransformador Arranque estrella-triángulo Arranque de rotor bobinado (anillo colector) Ahora, analicemos cada estrategia a fondo. Inicio directo en línea (DOL) Cómo funciona: La técnica más sencilla y utilizada para arrancar un motor síncrono es el método directo en línea (DOL). Con este método, el motor se conecta inmediatamente a la tensión de alimentación al pulsar el botón de arranque. El rotor del motor está inicialmente estacionario y, una vez que la corriente fluye a través del estator, el rotor experimenta un par que lo acelera hasta alcanzar la velocidad síncrona. En los motores síncronos, una vez que el rotor alcanza la velocidad síncrona, el motor puede acoplarse a la red y comenzar a funcionar a plena capacidad. Ventajas Simplicidad: El método DOL es fácil de implementar y requiere un mínimo de componentes eléctricos. Rentabilidad: Al no requerir equipos adicionales, este método es rentable. Inicio rápido: El motor alcanza la velocidad síncrona casi inmediatamente después de la conexión. Desventajas Alta corriente de entrada: Al arrancar, se produce una gran corriente de entrada, lo que puede causar tensión en la red eléctrica y el motor. Aplicación limitada: El arranque directo (DOL) es más adecuado para motores síncronos pequeños con baja potencia nominal (normalmente por debajo de 5 HP). Solicitud Este método se utiliza comúnmente en motores síncronos pequeños en aplicaciones donde el requerimiento de potencia del motor es relativamente bajo, como bombas y compresores pequeños. Arranque por autotransformador Cómo funciona El método del autotransformador reduce la tensión aplicada al motor durante el arranque mediante un autotransformador. Esto reduce la corriente de arranque del motor y le proporciona una aceleración regulada. El transformador se conecta típicamente de tal manera que solo una parte de la tensión de alimentación total se aplica al motor durante el arranque. Una vez que el motor alcanza una velocidad casi síncrona, se desconecta el autotransformador y el motor se conecta directamente a la tensión de alimentación total. Ventajas Corriente de arranque reducida: El método del autotransformador reduce la corriente de arranque a una fracción de la corriente normal, lo que ayuda a prevenir daños en los sistemas eléctricos y otros equipos. Aceleración suave: El motor acelera suavemente hasta alcanzar la velocidad síncrona sin las bruscas sobretensiones de par que se producen en el arranque directo. Mayor capacidad de potencia: Este método es adecuado para motores más grandes que requieren una mayor potencia nominal. Desventajas Costo: El autotransformador es un equipo adicional, lo que incrementa el costo. Limitación de tamaño: Con este método se reduce el par de arranque del motor, lo cual puede no ser ideal para motores que requieren un par de arranque elevado. Solicitud Este método se utiliza a menudo para motores síncronos de tamaño mediano a grande, generalmente en entornos industriales como cintas transportadoras, molinos y bombas grandes, donde la demanda de potencia es mayor y se debe limitar la corriente de entrada. Arranque estrella-triángulo Cómo funciona En el método Estrella-Triángulo, el devanado del estator del motor se conecta primero en estrella para reducir la tensión. Los devanados del estator cambian a delta cuando el motor alcanza una velocidad específica. El motor puede funcionar a su máxima capacidad al aumentar la tensión cambiando de estrella a delta. El motor arranca inicialmente en estrella, donde la tensión de fase se reduce en un factor de √3, lo que a su vez reduce la corriente de arranque. El motor funciona a plena tensión y corriente después de cambiar los devanados a delta a una velocidad específica. Ventajas Corriente de arranque reducida: Al igual que el método del autotransformador, el método estrella-triángulo también ayuda a reducir la corriente de entrada al aplicar una tensión reducida durante el arranque. Simplicidad: Es más fácil y económico de implementar que un autotransformador, ya que solo requiere un interruptor de conmutación y cableado adicional. Ampliamente utilizado: Este método se utiliza comúnmente en la industria para motores de alta potencia. Desventajas Par de arranque reducido: El par de arranque en la configuración en estrella es menor que en la configuración delta, lo que podría no ser ideal para aplicaciones que requieren un par de arranque elevado. Complejidad de conmutación: Cambiar de estrella a delta en el momento adecuado requiere un control preciso, y si el cambio se realiza demasiado pronto o demasiado tarde, podría resultar en un funcionamiento ineficiente. Solicitud El método Estrella-Triángulo se utiliza frecuentemente en motores de gran tamaño, especialmente en industrias como cementeras, tratamiento de aguas y maquinaria pesada, donde el tamaño del motor puede ser muy grande y la reducción de la corriente durante el arranque es crucial. Arranque con Rotor Bobinado (Anillos Rozantes) Cómo funciona El método de rotor bobinado utiliza un rotor con un bobinado trifásico, en lugar del rotor de jaula de ardilla convencional. Al arrancar, la resistencia en el circuito del rotor es alta, lo que reduce la corriente de arranque. La velocidad del rotor aumenta gradualmente a medida que las resistencias externas se cortocircuitan gradualmente, permitiendo finalmente que el motor alcance la velocidad síncrona. Una vez que el motor alcanza la velocidad síncrona, el circuito del rotor se cortocircuita completamente y el motor continúa funcionando a plena tensión y corriente. Este método es ideal para aplicaciones que requieren un par elevado, ya que ofrece un gran control sobre la corriente y el par iniciales. Ventajas Par de

Sin categoría

Engranaje helicoidal vs. engranaje planetario vs. engranaje helicoidal vs. engranaje recto: ¿cuál es mejor para motores paso a paso con engranajes?

En el caso de los motores paso a paso con engranajes, la elección del engranaje juega un papel crucial para determinar su rendimiento. El rendimiento general del motor, la generación de par y la eficiencia pueden verse fuertemente afectados por el tipo de engranaje utilizado. Entre los diversos tipos de engranajes disponibles, cuatro se utilizan comúnmente en los motores paso a paso con engranajes: engranajes sinfín, engranajes planetarios, engranajes helicoidales y engranajes rectos. En este artículo, examinaremos estos engranajes en detalle para ayudarle a comprender sus ventajas y desventajas, y cómo se adaptan mejor a diferentes aplicaciones. Entendiendo los motores paso a paso con engranajes Los motores paso a paso con engranajes combinan la precisión de los motores paso a paso con la multiplicación del par y la ventaja mecánica que ofrecen los engranajes. Los motores paso a paso son perfectos para situaciones donde el control y la precisión son cruciales debido a su reconocida capacidad para moverse en incrementos precisos y definidos. Al integrar engranajes, el motor puede ofrecer un mayor par a velocidades más bajas, lo que lo hace más adecuado para aplicaciones que requieren mayor fuerza mecánica. ¿Qué son los tipos de engranajes? Cada tipo de engranaje tiene características únicas, y su selección depende de los requisitos de la aplicación. A continuación, se muestra una comparación de los cuatro tipos más comunes: 1. Engranaje sinfín Los engranajes sinfín, que son engranajes con forma de tornillo, y las ruedas helicoidales, que engranan con ellos, conforman un engranaje sinfín. Su principal característica es su capacidad para lograr una alta multiplicación del par en un diseño compacto. Ventajas Desventajas Altas relaciones de reducción en un solo paso. La fricción reduce la eficiencia. Diseño compacto, ideal para espacios pequeños. Genera calor significativo durante el funcionamiento. Proporciona capacidad de autobloqueo, evitando el retroceso. Limitado a aplicaciones de baja velocidad. Fácil de diseñar para alto par. Mayor desgaste, requiere más mantenimiento.   Mejores aplicaciones: Se utilizan en ascensores, cabrestantes y sistemas de dirección, entre otras aplicaciones donde el espacio es limitado y se requiere un par elevado a bajas velocidades. 2. Engranaje planetario Los engranajes planetarios, o engranajes epicicloidales, constan de un engranaje solar central, uno o más engranajes planetarios y una corona dentada. Este sistema ofrece un alto par de salida con un diseño compacto, lo que lo hace ideal para su uso en motores paso a paso con engranajes. Ventajas Desventajas Alta eficiencia y densidad de potencia. Diseño y montaje más complejos. Mayor capacidad de par que otros tipos de engranajes. Mayor costo en comparación con engranajes más simples. Diseño compacto y que ahorra espacio. Puede requerir una fabricación más precisa. Excelente para la distribución de carga. Más difícil de reparar o reemplazar.   Mejores aplicaciones: Ideal para aplicaciones donde un alto par y un tamaño compacto son cruciales, como en robótica, maquinaria industrial y transmisiones automáticas. 3. Engranaje helicoidal Los dientes de los engranajes helicoidales, cortados en ángulo con respecto al eje de rotación, proporcionan un engrane suave y una transferencia de par eficaz. Estos engranajes se utilizan frecuentemente en aplicaciones de alta velocidad. Ventajas Desventajas Funcionamiento suave y silencioso. Genera cargas axiales, requiere cojinetes adicionales. Mayor capacidad de par en comparación con engranajes rectos. Diseño y fabricación más complejos. Puede manejar mayores velocidades y cargas. Mayor costo debido a la ingeniería de precisión. Ideal para aplicaciones de alta velocidad. Requiere lubricación para un funcionamiento eficiente.   Mejores aplicaciones: Se utiliza en aplicaciones de alta velocidad que requieren un funcionamiento suave y un alto par, como en cintas transportadoras, máquinas industriales y sistemas automotrices. 4. Engranaje recto El tipo de engranaje más simple y común es el engranaje recto. Se conectan directamente entre sí y tienen dientes rectos. Estos engranajes son ampliamente utilizados debido a su simplicidad y rentabilidad. Ventajas Desventajas Fácil de construir y con un diseño sencillo. Puede ser ruidoso por el acoplamiento brusco de los dientes. Confiable y rentable. Menos eficiente en la transmisión de alto par. Excelente para situaciones que requieren alta velocidad. No es ideal para uso en espacios compactos o limitados. Fácil de reparar y reemplazar. Capacidad de manejo de par limitada en comparación con otros engranajes.   Mejores aplicaciones: Se utilizan en dispositivos como relojes, pequeños electrodomésticos y maquinaria sencilla, donde la asequibilidad y la facilidad de uso son cruciales. Tabla comparativa: Tipos de engranajes para motores paso a paso con engranajes Propiedad Engranaje sinfín Engranaje planetario Engranaje helicoidal Engranaje recto Par de salida Alto Muy alto Alto Moderado Eficiencia Baja Alta Alta Alta Nivel de ruido Medio Bajo Bajo Alto Compacidad Alta Compacto Moderada Sencillo Mejor aplicación Aplicaciones de baja velocidad y alto par Robótica, maquinaria industrial Aplicaciones de alta velocidad y alto par Aplicaciones de uso general y bajo costo   ¿Cuál es el mejor engranaje para motores paso a paso con engranajes? Las necesidades específicas de la aplicación determinan qué engranaje es adecuado para un motor paso a paso con engranajes. A continuación, se detalla: Para alto par a baja velocidad: Los engranajes sinfín son la mejor opción gracias a sus altas relaciones de reducción y tamaño compacto. Sin embargo, funcionan mejor cuando el motor no necesita contramarcha. Para alta eficiencia y compacidad: Los engranajes planetarios son la opción preferida, ya que ofrecen alta eficiencia, compacidad y alto par, lo que los hace ideales para aplicaciones como robótica y maquinaria industrial. Alto par a mayores velocidades y funcionamiento suave: Los engranajes helicoidales son perfectos para aplicaciones que requieren gestionar cargas y velocidades mayores, a la vez que funcionan de forma silenciosa y suave. Para aplicaciones sencillas y rentables: Los engranajes rectos son la mejor opción cuando la simplicidad y la rentabilidad son primordiales, aunque pueden no ser adecuados para aplicaciones de alto par. Conclusión Elegir el tipo de engranaje adecuado para motores paso a paso con engranajes es esencial para un rendimiento óptimo. Cada tipo de engranaje tiene ventajas únicas, por lo que es importante encontrar el engranaje adecuado para sus necesidades específicas. Los engranajes sinfín son ideales para

Sin categoría

Motores paso a paso con engranajes, híbridos o PM: ¿cuál se adapta mejor a sus necesidades industriales?

Los motores paso a paso, que ofrecen un control preciso del posicionamiento y la velocidad, son esenciales en muchas aplicaciones industriales. Existen tres tipos populares de motores paso a paso: de engranajes, híbridos y de imanes permanentes (PM), cada uno con características distintivas que los hacen adecuados para diferentes usos. Este artículo explorará las ventajas y desventajas de estos tres tipos de motores, ayudándole a determinar cuál se adapta mejor a sus necesidades industriales específicas. Descripción general de los motores paso a paso Es fundamental comprender el funcionamiento básico de un motor paso a paso antes de profundizar en las particularidades de cada tipo. Los motores paso a paso transforman los pulsos eléctricos en movimientos mecánicos distintivos. Los motores paso a paso ofrecen una excelente precisión y repetibilidad al moverse en pasos exactos, a diferencia de los motores convencionales, que giran continuamente. Esto los hace perfectos para aplicaciones como la automatización industrial, la robótica y las máquinas CNC que requieren un control preciso del movimiento. Motores paso a paso con engranajes   En esencia, los motores paso a paso con engranajes son motores paso a paso con un sistema de engranajes incorporado, que reduce la velocidad del motor a la vez que aumenta su par. Cuando se necesita un par elevado a bajas velocidades, estos motores son ideales. Al combinar un motor paso a paso con un sistema de engranajes, el par de salida puede aumentar significativamente sin necesidad de un motor más grande. Ventajas clave: Alto par a bajas velocidades: Son adecuados para aplicaciones de alto rendimiento gracias a la reducción de engranajes, que aumenta el par. Control preciso: Se conserva la capacidad inherente del motor paso a paso para controlar la posición, y el mecanismo de engranajes permite un control aún más preciso del movimiento. Diseño compacto: Los motores paso a paso con engranajes combinan la compacidad de los motores paso a paso con la ventaja adicional de una mayor potencia, lo que los hace ideales para aplicaciones con espacio limitado. Desventajas clave: Mayor complejidad: La complejidad mecánica de un sistema de engranajes puede aumentar las necesidades de mantenimiento. Menor eficiencia: Los engranajes mecánicos introducen fricción adicional, lo que puede reducir la eficiencia general y aumentar el desgaste con el tiempo. Mayores niveles de ruido: Los engranajes pueden generar ruido, lo cual puede ser indeseable en ciertas aplicaciones. Los motores paso a paso con engranajes se utilizan comúnmente en robótica, transportadores y otras aplicaciones donde se necesita un alto torque pero el espacio es limitado. Motores paso a paso híbridos Las mejores cualidades de los motores paso a paso de resistencia variable y de imán permanente se combinan en los motores paso a paso híbridos. Ofrecen una solución más eficiente en comparación con los motores paso a paso tradicionales, ofreciendo alto par y control preciso. El diseño híbrido permite un mejor rendimiento, especialmente a altas velocidades. Ventajas clave: Mayor eficiencia: El diseño híbrido ofrece mayor eficiencia que los motores paso a paso tradicionales de imán permanente (PM) o de rotación (VR). Precisión y par: Los motores paso a paso híbridos proporcionan una excelente precisión a la vez que mantienen un buen par a altas velocidades. Rentables: Son populares para diversas aplicaciones gracias a su excelente relación calidad-precio. Desventajas clave: Diseño complejo: Los motores híbridos son más complejos que los motores PM o VR simples, lo que puede generar mayores costos y un mantenimiento más complejo. Mayor generación de calor: Estos motores tienden a generar más calor que otros tipos de motores paso a paso, lo que requiere soluciones de refrigeración eficaces. Para dispositivos precisos que requieren un alto par y una alta velocidad, como máquinas CNC e impresoras 3D, se utilizan con frecuencia motores paso a paso híbridos. Motores paso a paso de imán permanente (PM) Los motores paso a paso de imán permanente utilizan un imán permanente en su rotor, que interactúa con el campo magnético del estator para generar movimiento. En comparación con los motores paso a paso con engranajes y los motores paso a paso híbridos, estos motores suelen ser más fáciles de construir, lo que reduce su coste en muchas aplicaciones. Ventajas clave: Rentabilidad: Su diseño simple hace que los motores paso a paso de imán permanente (PM) sean más económicos que otros tipos. Compactos y ligeros: Dado que estos motores suelen ser más ligeros y pequeños, son adecuados para aplicaciones portátiles. Menor consumo de energía: Los motores paso a paso de imán permanente (PM) son más eficientes energéticamente que algunos diseños híbridos, especialmente para aplicaciones de bajo par. Desventajas clave: Par reducido a altas velocidades: El uso de motores paso a paso de imán permanente en aplicaciones de alta velocidad se ve limitado por su tendencia a funcionar mal a velocidades más altas. Menor precisión: Si bien ofrecen buena precisión a bajas velocidades, carecen de la exactitud y el par de los motores paso a paso híbridos o con engranajes a velocidades más altas. Los motores paso a paso de imán permanente (PM) se utilizan comúnmente en aplicaciones a pequeña escala, como impresoras, sistemas de automatización de bajo consumo y maquinaria pequeña. Tabla comparativa: Motores con engranajes, híbridos y PM Característica Motores paso a paso con engranajes Motores paso a paso híbridos Motores paso a paso de imán permanente Par Alto a bajas velocidades Moderado a alto en un rango de velocidades Bajo a altas velocidades Velocidad Baja velocidad, alto par Alta velocidad y par equilibrado Velocidad baja a moderada, limitada a altas RPM Precisión Alta precisión, excelente para control a baja velocidad Excelente precisión y par en todas las velocidades Buena precisión a bajas velocidades Eficiencia Menor debido a los engranajes Mayor que los motores PM Buena eficiencia a bajas velocidades Costo Más alto por la complejidad mecánica Costo medio, rentable para muchas tareas Más rentable Mantenimiento Más alto debido a los engranajes Moderado, pero más alto que los motores PM Bajo, diseño simple Aplicación Robótica, transportadores, tareas de trabajo pesado Máquinas CNC, impresoras 3D, control preciso Impresoras, automatización a pequeña

Exhibición
Sin categoría

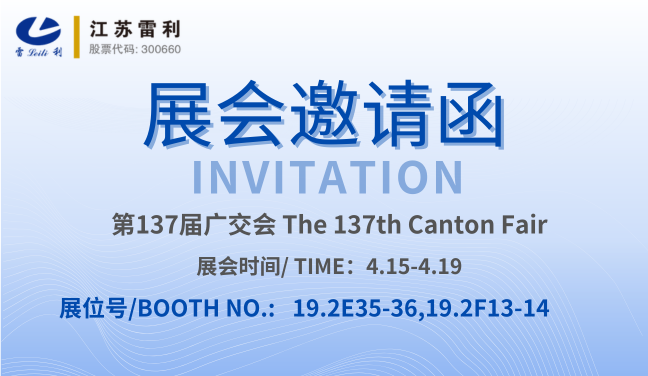
LEILI presentará soluciones innovadoras de motores en la 137ª Feria de Cantón

LEILI se complace en participar en la 137.ª Feria de Cantón, que se celebrará del 15 al 19 de abril en el Complejo Ferial de Cantón, ubicado en la calle Yuejiang Zhong n.° 382 de Cantón. Como líder mundial en control de movimiento y soluciones de motores, LEILI se complace en reunirse con clientes, socios y visitantes de todo el mundo durante este importante evento comercial internacional. Esta edición de primavera de la Feria de Cantón, conocida como la feria comercial más grande y completa de China, ofrece una oportunidad invaluable para que los profesionales del sector exploren las últimas tendencias, forjen nuevas conexiones y descubran productos de vanguardia. En LEILI, nos enorgullece formar parte una vez más de esta dinámica plataforma. Visite LEILI en los stands n.° 19.2E35-36 y 19.2F13-14 Le damos una cálida bienvenida a todos los asistentes a nuestros stands n.° 19.2E35-36 y 19.2F13-14, donde presentaremos nuestra gama completa de innovadores motores y sistemas de accionamiento inteligentes. Desde micromotores de precisión hasta soluciones integradas de control de movimiento, los productos de LEILI se utilizan ampliamente en electrodomésticos inteligentes, equipos médicos, automatización industrial y sistemas automotrices. Los visitantes tendrán la oportunidad de: Examinar la introducción de nuevos productos con características de vanguardia y mayor eficacia. Experimente demostraciones en vivo de nuestras soluciones de motores en acción. Contacte con nuestro equipo profesional para hablar sobre soluciones personalizadas para las necesidades de su aplicación. Descubra los últimos avances de I+D de LEILI en motores sin escobillas, motores paso a paso, servosistemas y más. Con más de dos décadas de experiencia y un firme compromiso con la innovación, LEILI continúa liderando el camino en el suministro de soluciones de motores confiables, energéticamente eficientes e inteligentes a clientes de todo el mundo. Qué esperar en el stand de LEILI Nuestro stand destacará las principales tecnologías y ventajas de los productos de LEILI. Verá: Motores BLDC de alto rendimiento diseñados para un funcionamiento suave y un alto par. Motores paso a paso y motorreductores desarrollados para un posicionamiento preciso y un funcionamiento silencioso. Sistemas de servoaccionamiento avanzados que ofrecen un control superior para la automatización industrial. Conjuntos de motores personalizados, adaptados a las necesidades específicas de cada cliente. Nuestros equipos de ingeniería y ventas estarán presentes en sus instalaciones, listos para brindar soporte técnico integral y asesoramiento personalizado. Ya sea que busque un modelo estándar o una solución totalmente personalizada, LEILI le ofrece la flexibilidad y la experiencia necesarias para respaldar su proyecto único. Conectemos e innovemos juntos La Feria de Cantón es más que una exposición: es un punto de encuentro global para ideas, tecnología y colaboraciones. En LEILI, creemos en el poder de la colaboración para crear soluciones de movimiento más inteligentes y sostenibles. Esperamos compartir nuestra visión y aprender de sus ideas. Apunte en su calendario: 📅 Fecha: 15-19 de abril de 2025 📍 Lugar: Complejo Ferial de Cantón, n.° 382, ​​Yuejiang Zhong Road, Cantón 🧭 Stand: 19.2E35-36, 19.2F13-14 ¡Bienvenido a nuestro stand! ¡Construyamos juntos el futuro del movimiento!

Sin categoría

Motor de reluctancia conmutada vs. motor de inducción: una comparación completa

Los motores eléctricos son fundamentales en las aplicaciones industriales modernas, y elegir el tipo adecuado es crucial para lograr eficiencia, rendimiento y rentabilidad. Dos tipos de motores que suelen surgir en debates son los motores de reluctancia conmutada (SRM) y los motores de inducción (IM). Estos motores se utilizan en diversas aplicaciones en sectores como la robótica, los vehículos eléctricos y la fabricación, pero tienen principios de funcionamiento, características de rendimiento y aplicaciones distintos. En este artículo, analizaremos en detalle la comparación entre los motores de reluctancia conmutada y los motores de inducción, explorando sus principios de funcionamiento, métricas de rendimiento, ventajas, desventajas, aplicaciones y más. Introducción a los Motores de Reluctancia Conmutada (SRM) Un motor eléctrico que funciona según el principio de reluctancia (la oposición al flujo magnético) se conoce como motor de reluctancia conmutada (SRM). Los SRM no necesitan bobinados de rotor ni imanes permanentes como los motores tradicionales. El rotor está construido con una serie de láminas de hierro que presentan una alta reluctancia al flujo magnético en ciertas posiciones. Características principales de los SRM: Construcción de rotor simple: El rotor de un SRM es simplemente un conjunto de polos laminados, lo que hace que el diseño sea más robusto y rentable. Eficiencia: Los SRM son conocidos por su alta eficiencia en aplicaciones específicas, especialmente en comparación con otros tipos de motores en ciertas condiciones de carga. El diseño único del SRM ofrece una excelente relación calidad-precio y puede ser extremadamente eficiente cuando se optimiza para aplicaciones específicas. Introducción a los Motores de Inducción (MI) Un Motor de Inducción (MI), también conocido como Motor Asíncrono, es el tipo de motor más utilizado en diversas industrias debido a su robustez, diseño simple y precio asequible. Mediante la inducción electromagnética de un campo magnético giratorio producido por el estator, los motores de inducción generan corriente en el rotor. Características principales de los Motores de Inducción: Construcción del estator y el rotor: El rotor de un motor de inducción suele ser de jaula de ardilla o bobinado, y no requiere conexión eléctrica externa. Fiabilidad: Gracias a su durabilidad y bajo mantenimiento, los motores de inducción son ideales para aplicaciones industriales. Gracias a su adaptabilidad y facilidad de uso, los motores de inducción se utilizan ampliamente en todo tipo de aplicaciones, desde grandes máquinas industriales hasta electrodomésticos. Principios de funcionamiento Motor de Reluctancia Conmutada (SRM) El principio del par de reluctancia es la base del funcionamiento de un motor de reluctancia conmutada. Al energizar los devanados del estator, se crea un campo magnético que atrae los polos del rotor para alinearse con él. La energía almacenada en el campo magnético se libera al alinearse el rotor y el estator, generando un movimiento de rotación. El rotor de un SRM tiene una construcción simple y no magnética. La reluctancia variable entre los polos del estator y del rotor mueve el rotor. Para regular el rendimiento del motor, es necesario seleccionar cuidadosamente el número de polos del estator y del rotor. En esencia, el rotor de un SRM busca alinearse con el campo magnético del estator y, a medida que el rotor se mueve, el estator se activa y desactiva para mantener esta alineación. Motor de Inducción (MI) Introducción: El concepto de inducción electromagnética impulsa los motores. Un campo magnético se produce por la corriente del rotor inducida por este campo giratorio. La interacción entre la corriente inducida en el rotor y el campo magnético del estator genera el par que hace girar el rotor. El rotor de un motor de inducción no recibe alimentación externa, sino que recibe su energía mediante la inducción electromagnética del campo magnético del estator. El rotor siempre gira a una velocidad menor que la del campo magnético (de ahí el término «asíncrono»). El funcionamiento del motor de inducción depende de la velocidad relativa entre el campo magnético del estator y el rotor. El principio básico de funcionamiento del motor de inducción es relativamente sencillo, lo que lo hace muy común en diversas aplicaciones industriales y comerciales. Comparación de rendimiento En términos de rendimiento, los motores de inducción y los motores de reluctancia conmutada presentan características distintivas que los hacen adecuados para diversos usos. A continuación, comparamos su rendimiento según métricas clave: Métrica de rendimiento Motor de reluctancia conmutada (SRM) Motor de inducción (IM) Densidad de par Alta, debido al diseño simple del rotor Moderada a alta, según el tipo Eficiencia Alta, especialmente en condiciones de baja carga Moderada a alta, varía según la carga Control de velocidad Fácil, ya que la velocidad se controla conmutando la corriente del estator Menos flexible, pero puede controlarse mediante ajuste de frecuencia Par de arranque Alto par de arranque, ideal para inicios con alta carga Par de arranque moderado, a menudo requiere un arrancador suave Refrigeración Requiere refrigeración activa para aplicaciones de alta velocidad Refrigeración pasiva suficiente para la mayoría de las aplicaciones Mantenimiento Requiere sistemas de control más complejos Bajo mantenimiento, diseño robusto Vibración y ruido Alta vibración y ruido debido a las ondulaciones de par Funcionamiento suave con mínima vibración y ruido   Ventajas y desventajas Motor de reluctancia conmutada (SRM) Ventajas: Construcción sencilla del rotor: El rotor es simple y no requiere bobinados ni imanes permanentes, lo que reduce el coste y la complejidad. Alta eficiencia: Los SRM son altamente eficientes cuando se optimizan para aplicaciones específicas, especialmente en situaciones donde el control de velocidad es crítico. Robustez: Los SRM tienen un diseño robusto con un mínimo de componentes susceptibles a fallos, lo que los hace adecuados para entornos hostiles. Desventajas: Rizado de par: Los SRM experimentan rizado de par debido a la naturaleza de su funcionamiento, lo que puede provocar vibraciones y ruido. Control complejo: Los sistemas de control de los SRM son más complejos y requieren electrónica sofisticada para conmutar los devanados del estator con precisión. Popularidad limitada: Los SRM no se adoptan tan ampliamente como los motores de inducción, lo que implica menos recursos y experiencia disponibles para su diseño y mantenimiento. Motor de

Sin categoría

¿Qué tipo de motor de CC utiliza un rotor con forma de cilindro hueco o copa?

Los motores de CC vienen en diversos diseños y configuraciones, cada uno adaptado a aplicaciones específicas que requieren diferentes niveles de control de velocidad, par y eficiencia. Entre ellos, un tipo único de motor de CC presenta un rotor con forma de cilindro hueco o copa: se conoce como motor de CC sin núcleo o motor de CC sin hierro. Los motores de CC sin núcleo se utilizan ampliamente en aplicaciones de precisión como robótica, aeroespacial, dispositivos médicos y equipos industriales de alto rendimiento gracias a su estructura ligera, respuesta rápida y alta eficiencia. Este artículo explora el principio de funcionamiento, las ventajas, las desventajas y las aplicaciones de los motores de CC sin núcleo, comparándolos con los motores de CC convencionales con y sin escobillas. Entendiendo los motores de CC sin núcleo Un motor de CC sin núcleo (también llamado motor de CC sin hierro) es un tipo de motor con o sin escobillas que tiene un rotor formado por un devanado cilíndrico hueco o en forma de copa. A diferencia de los motores de CC convencionales, que tienen un rotor con núcleo de hierro, los motores sin núcleo eliminan el núcleo de hierro y, en su lugar, utilizan una estructura de bobina autoportante. Características principales de los motores de CC sin núcleo: El rotor es hueco y cilíndrico, con bobinados que forman una estructura autoportante. El rotor gira alrededor de un imán central fijo. La ausencia de núcleo de hierro reduce la inercia, lo que lo hace extremadamente sensible a los cambios de voltaje. La eliminación del núcleo de hierro reduce las pérdidas por corrientes parásitas, lo que se traduce en una mayor eficiencia. Principio de funcionamiento de los motores de CC sin núcleo El motor de CC sin núcleo funciona según el mismo principio que los motores de CC tradicionales, con o sin escobillas, y se basa en la fuerza electromagnética para generar movimiento rotatorio. Mecanismo de funcionamiento: Configuración del estator: El estator consta de imanes permanentes dispuestos en un patrón circular. Proporciona el campo magnético necesario para el funcionamiento del motor. Diseño del rotor: El rotor es hueco o tiene forma de copa y consiste en un devanado suspendido alrededor del estator. Cuando la corriente eléctrica fluye a través de la bobina, se genera un campo magnético. Interacción electromagnética: La interacción entre el campo magnético del estator y la corriente en los devanados del rotor genera par. La ausencia de núcleo de hierro evita el desgaste y permite un movimiento suave y preciso. Estructura de un motor de CC sin núcleo: A continuación se muestra un esquema simple de un motor de CC sin núcleo comparado con un motor de CC convencional. Característica Motor de CC sin núcleo Motor de CC convencional Diseño del rotor Cilindro/taza hueco Núcleo de hierro sólido Eficiencia Alta Moderada Respuesta de velocidad Rápida Más lenta Efecto de engrane (cogging) Mínimo Presente Inercia Baja Alta Disipación de calor Mejor Moderada   Comparación entre motores de CC sin núcleo y motores de CC tradicionales Los motores sin núcleo se suelen comparar con los motores de CC tradicionales con y sin escobillas. A continuación, se muestra una comparación detallada: Característica Motor de CC sin núcleo Motor de CC con escobillas Motor de CC sin escobillas (BLDC) Forma del rotor Cilindro/taza hueco Cilíndrico con núcleo de hierro Imanes permanentes Eficiencia Alta (baja pérdida por corrientes parásitas) Moderada Alta Tiempo de respuesta Muy rápido Lento Rápido Par de arranque Alto Moderado Alto Efecto de engrane (cogging) Muy bajo Presente Bajo Disipación de calor Eficiente Moderada Alta Mantenimiento Bajo Requiere reemplazo de escobillas Muy bajo Ruido y vibración Bajo Alto Bajo Aplicaciones Robótica, dispositivos médicos Herramientas eléctricas, juguetes Drones, vehículos eléctricos, accionamientos de precisión   Ventajas de los motores de CC sin núcleo Mayor eficiencia Mayor eficiencia. Las pérdidas de hierro inducidas por corrientes de Foucault se eliminan en los motores sin núcleo. La eliminación del núcleo de hierro reduce el desperdicio de energía, mejorando así la eficiencia general del motor. Respuesta rápida y alta aceleración Gracias a su baja inercia, los motores sin núcleo aceleran y desaceleran mucho más rápido que los motores convencionales. Esto los hace ideales para aplicaciones de control de precisión. Sin efecto de engranaje Los motores de CC convencionales experimentan cogging, un movimiento brusco debido a la interacción magnética con el núcleo de hierro. Los motores sin núcleo proporcionan un movimiento suave, crucial para tareas de alta precisión. Compacto y ligero El rotor cilíndrico hueco reduce el peso total. Estos motores son ideales para aplicaciones portátiles o en las que el peso es importante, como drones y equipos médicos. Reducción de la generación de calor Al no tener núcleo de hierro, la disipación del calor es más eficaz. El motor puede funcionar a menor temperatura, lo que aumenta su longevidad. Desventajas de los motores de CC sin núcleo Si bien los motores de CC sin núcleo ofrecen numerosas ventajas, también presentan algunas limitaciones: Mayores costes de fabricación La compleja estructura del bobinado incrementa los costos de producción. El costo de los materiales (especialmente los imanes de alto rendimiento) es mayor. Menor densidad de par Los motores sin núcleo carecen de núcleo de hierro, lo que significa que no pueden producir tanto par por unidad de tamaño. No son ideales para aplicaciones con cargas pesadas. Estructura delicada del rotor El devanado cilíndrico hueco es frágil en comparación con los diseños con núcleo de hierro. Estos motores requieren un manejo cuidadoso para evitar daños. Potencia de salida limitada Debido a su tamaño compacto y naturaleza liviana, los motores sin núcleo tienen una menor potencia de salida en comparación con los motores convencionales con o sin escobillas del mismo tamaño. Aplicaciones de los motores de CC sin núcleo Los motores de CC sin núcleo se utilizan en aplicaciones que requieren precisión, baja inercia y alta velocidad de respuesta. Industria Aplicación Dispositivos médicos Herramientas quirúrgicas, bombas de infusión, prótesis Aeroespacial Satélites, actuadores para UAV, control de movimiento de precisión Robótica Actuadores servo, brazos robóticos, exoesqueletos

Scroll al inicio

Enviar Mensaje

    Somos una fábrica que le ofrece servicios B2B de alta calidad. Le invitamos a consultarnos sobre lotes. Nuestra empresa exige un pedido mínimo de 500 unidades (el pedido mínimo varía según el producto). Por favor, indíquenos la cantidad para que podamos responder a su solicitud.

    Enviar Mensaje

      Somos una fábrica que le ofrece servicios B2B de alta calidad. Le invitamos a consultarnos sobre lotes. Nuestra empresa exige un pedido mínimo de 500 unidades (el pedido mínimo varía según el producto). Por favor, indíquenos la cantidad para que podamos responder a su solicitud.

      Complete el formulario a continuación y nos pondremos en contacto con usted en cuanto recibamos sus comentarios. Los campos marcados con «*» son obligatorios.

        Somos una fábrica que le ofrece servicios B2B de alta calidad. Le invitamos a consultarnos sobre lotes. Nuestra empresa exige un pedido mínimo de 500 unidades (el pedido mínimo varía según el producto). Por favor, indíquenos la cantidad para que podamos responder a su solicitud.